
Hall Effect (etkisi) nedir?
Manyetik alanı ölçülebilir gerilime dönüştüren fiziksel ilke
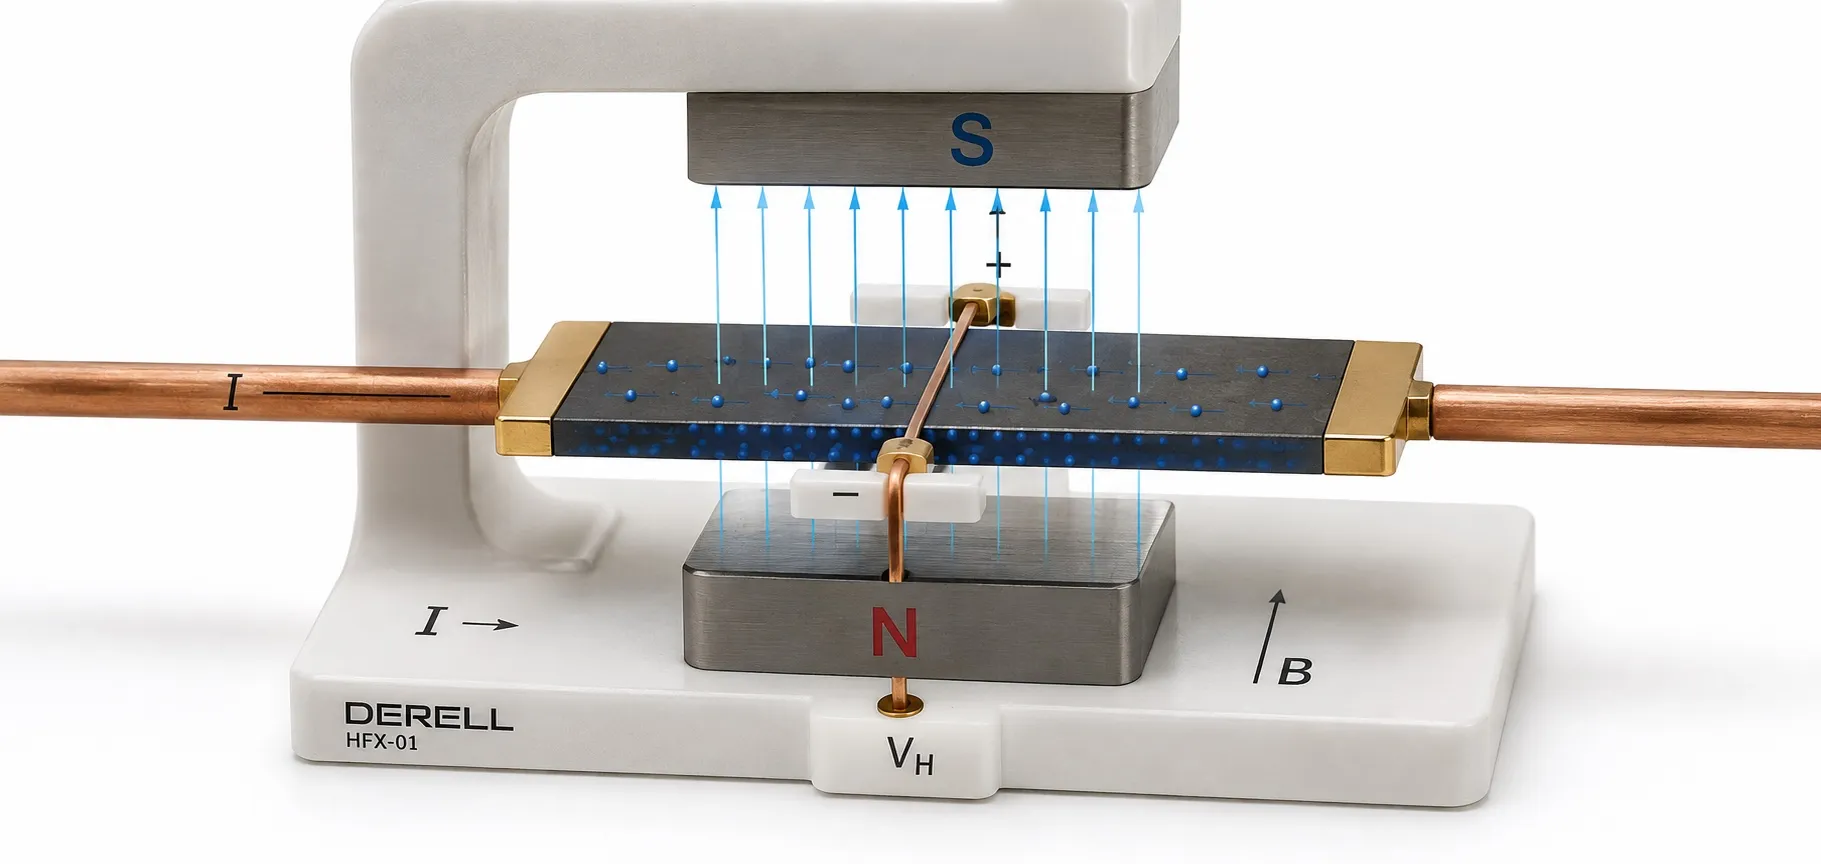
Hall etkisi, üzerinden elektrik akımı geçen bir iletken veya yarı iletkene uygun yönde manyetik alan uygulandığında, malzemenin akıma dik iki kenarı arasında Hall gerilimi oluşmasıdır. Bu olayda manyetik alan, zaten hareket etmekte olan yük taşıyıcılarını yana saptırır. Ölçülen temel sonuç, enine oluşan elektriksel potansiyel farkıdır.
Amerikalı fizikçi Edwin Hall tarafından 1879’da keşfedilen bu etki, bugün akım, konum ve hız ölçümünde kullanılır. Fiziksel ilkeyi, bu ilkeden yararlanan hazır bir sensörün elektriksel özelliklerinden ayırmak gerekir: Hall elemanının ürettiği küçük gerilim, elektronik devrelerle işlenerek kullanılabilir bir çıkışa dönüştürülür.
Hall gerilimi nasıl oluşur?
Akım taşıyan malzemedeki elektronlar veya diğer yük taşıyıcıları, manyetik alan içinde Lorentz kuvvetinin etkisiyle bir kenara doğru sapar. Kenarlarda yük birikmesi, bu sapmaya karşı koyan bir elektrik alan oluşturur. Dengeye ulaşıldığında iki kenar arasındaki gerilim ölçülebilir. Malzemenin ferromanyetik olması gerekmez; yarı iletken Hall elemanları sensörlerde yaygın biçimde kullanılır.
Basit, homojen bir Hall plakası için ilişki VH = RH × I × B⊥ / t şeklinde yazılır. Burada I plakanın içinden geçen akım, B⊥ plakaya dik manyetik akı yoğunluğu, t plaka kalınlığı ve RH malzemenin Hall katsayısıdır. Manyetik akı yoğunluğu tesla veya militesla ile ifade edilir. Alanın ya da akımın yönü ters çevrildiğinde Hall geriliminin işareti de değişebilir.
Bu formül, çıplak Hall elemanının ideal açıklamasıdır. Hazır bir sensörün çıkışı; yükseltme, ofset, sıcaklık telafisi ve çıkış devresi nedeniyle farklı bir aktarım karakteristiğine sahip olabilir. Bu yüzden Hall gerilimi ile sensörün çıkış gerilimi her zaman aynı büyüklük değildir.
Hall sensörü neyi algılar, hangi çıkışları verir?
Hall sensörü doğrudan manyetik alanın belirli bir bileşenini algılar. Konum, hız veya akım bilgisi, bu alanı oluşturan mıknatısın ya da iletkenin düzeni üzerinden elde edilir. Tek eksenli sensörde hassas eksenin yönü önemlidir; çok eksenli tasarımlar ise alanın birden fazla bileşenini ölçebilir.
Doğrusal Hall sensörü: Ölçüm aralığı içinde çıkışı algılanan alanla ilişkili olarak değişir. Analog sinyal veren modellerde sıfır alan çıkışı modele bağlıdır; bazı çift yönlü modellerde beslemenin yaklaşık yarısıdır. Çıkışın sıfır manyetik alanda mutlaka 0 V olması beklenmez.
Hall anahtarı: Alan, çalışma eşiğini geçtiğinde çıkış durum değiştirir; bırakma eşiğine döndüğünde eski durumuna geçer. Bu iki eşik arasındaki histerezis, sınır noktasında kararsız anahtarlamayı azaltır. Latch tipi ise durumunu değiştirmek için karşı manyetik kutbu gerektirebilir; mıknatısın uzaklaşması çıkışı mutlaka sıfırlamaz.
Hazır ürünler analog gerilim, anahtarlama, PWM veya dijital haberleşme gibi farklı çıkışlar sunabilir. Bu nedenle analog giriş ile dijital giriş ayrımı, sensör seçiminin parçasıdır. Ölçüm ilkesi aynı olsa da her Hall sensörü aynı kontrol devresine bağlanamaz.
Akım, devir ve konum ölçümünde kullanım
Akım ölçümü: Bir iletkenden geçen akım, çevresinde manyetik alan oluşturur. Hall tabanlı bir ölçüm düzeni bu alanı algılayarak akımı hesaplar; uygun tasarımlar DC ve AC akımları ölçebilir. Açık çevrim yapıda alan doğrudan değerlendirilirken kapalı çevrim yapıda karşı alan üreten telafi akımı kullanılır. Hall sensörü ile klasik akım trafosu arasındaki fark, özellikle DC ölçümünde önemlidir.
Hız ve devir ölçümü: Dönen şafta bağlı mıknatıs veya çok kutuplu halka sensörün önünden geçtikçe darbeler oluşur. Uygun bir devir izleme sistemi bu darbelerin frekansını değerlendirir. Örneğin her mekanik turda dört darbe üretiliyorsa ve frekans 100 Hz ise devir = 60 × 100 / 4 = 1500 dev/dak olur. Darbe sayısı, kutup çifti sayısı ve sayılan kenarlar birbirine karıştırılmamalıdır.
Konum ve açı ölçümü: Mıknatısın hareketiyle sensördeki alan değişir; uygun geometri ve kalibrasyonla doğrusal konum veya dönme açısı bulunabilir. Enkoderlerde bu bilgi hareket geri bildirimi için kullanılır. Ancak sensörün alanı doğrusal ölçmesi, mıknatısla arasındaki mesafeyi de doğrudan doğrusal ölçtüğü anlamına gelmez.
Motor komütasyonu: Bazı fırçasız elektrik motorlarında Hall sensörleri rotorun elektriksel konumu hakkında bilgi verir ve sürücünün faz anahtarlamasına yardımcı olur. Bu geri bildirim, her uygulamada yüksek çözünürlüklü bir servo konum ölçümü ile eşdeğer değildir; gereken açı çözünürlüğü ve kontrol yöntemi ayrıca değerlendirilir.
Kontrol sistemine bağlarken nelere bakılır?
Besleme ve çıkış uyumu: Bir sensör entegresinin 3,3 V veya 5 V ile çalışması, onun doğrudan 24 V PLC girişine uygun olduğunu göstermez. Çıkışın açık kolektör, açık dren (open-drain) veya push-pull olması, pull-up ihtiyacı ve izin verilen gerilim/akım değerleri kontrol edilir. Endüstriyel ürünlerde NPN veya PNP çıkış ile kontrolör girişinin uyumu da incelenir.
Analog ölçekleme: Örnek olarak sıfır alan çıkışı 2,50 V, hassasiyeti 20 mV/mT olan varsayımsal bir sensörde +10 mT alan, doğrusal aralık içinde 2,70 V çıkış üretir. Bu değeri okuyacak analog girişin aralığı ve çözünürlüğü uygun olmalıdır. Örnekteki değerler genel Hall özellikleri değildir; her ürünün veri sayfası esas alınır.
Hız ve gecikme: Bant genişliği, örnekleme hızı ve tepki süresi uygulamaya yeterli olmalıdır. Sensör darbesinin oluşması kadar kontrolörün bu darbeyi yakalayabilmesi de gerekir. Hızlı dönen bir mekanizmada standart giriş filtresi veya uzun program çevrimi, darbelerin kaçırılmasına yol açabilir.
Reed ve endüktif sensörlerden farkı
Reed anahtar, manyetik alanla hareket eden metal kontaklara dayanır; Hall sensörü ise yarı iletken bir algılama elemanı kullanır. Hall çözümü mekanik kontak aşınmasını ortadan kaldırabilir, ancak besleme ve elektronik çıkış özellikleri değerlendirilmelidir. Endüktif yaklaşım sensöründe ise tipik olarak sensörün ürettiği alanın metal hedefle etkileşimi izlenir. Hall sensörünü, herhangi bir metal hedefi mutlaka mıknatıssız algılayan sensör gibi düşünmek yanlıştır.
Hassasiyeti belirleyen gerçek koşullar
Ofset, sıcaklık sürüklenmesi, doğrusallık ve gürültü birlikte değerlendirilir. Yüksek çözünürlük, tek başına yüksek doğruluk anlamına gelmez. Mıknatısın sıcaklıkla değişen alanı, hava aralığı, montaj toleransı ve yakın çevredeki ferromanyetik parçalar da ölçüm sonucunu etkileyebilir.
Yüksek akım taşıyan kablolar ve bara düzeni, sensörün algıladığı alana istenmeyen bir bileşen ekleyebilir. Elektromanyetik parazit ile doğrudan manyetik alan etkisi aynı tasarım sorunu gibi ele alınmamalıdır; yalnız kablo ekranı kullanmak bütün manyetik etkileri gidermez. Yerleşim, algılama ekseni ve gerekirse uygun manyetik ekranlama birlikte incelenir.
Uygun bir Hall düzeni temassız algılama, durağan alanı ölçebilme ve küçük boyut gibi avantajlar sunar. Buna karşılık algılama mesafesi ve doğruluk için evrensel bir değer yoktur. Sensör türleri arasından seçim, hedefin hareketi, ortam koşulları, çıkış arayüzü ve gerekli ölçüm performansı üzerinden yapılır.
Editörün notu: Hall etkisini “mıknatıs elektronları hareket ettirir ve akım üretir” diye açıklamak yanıltıcıdır. Klasik Hall düzeninde önceden akım taşıyan malzemede yükler yana sapar ve enine gerilim oluşur. Hall elemanından geçen kutuplama akımı ile bir Hall akım sensörünün ölçtüğü ana devre akımı da ayrı büyüklüklerdir.
Hall ve manyetik algılama hakkında ilgili konular
Hall sensörü, Hall etkili akım sensörü, Hall etkili enkoder, optik ve manyetik enkoder karşılaştırması ve Hall sensörü ile reed switch farkı konularından devam edebilirsiniz.
İlgili kontrol ve ölçüm kategorileri
Uygulamanın diğer bileşenleri için PLC ve aksesuarları, HMI ve operatör panelleri, hız ve akım göstergeleri, analog sinyal kontrol cihazları ve farklı bir ölçüm başlığı olarak DC akım transformatörleri incelenebilir.
Sensörler ana kategorisine dön.
Kaynaklar
OpenStax: Hall etkisinin fiziksel açıklaması
Allegro MicroSystems: Hall sensör teknolojisi
Texas Instruments: doğrusal, switch ve latch sensörler
Melexis: Hall elemanı, sinyal işleme ve manyetik algılama
Melexis: motor komütasyonu ve konum geri bildirimi
LEM: açık ve kapalı çevrim Hall akım ölçümü
Infineon: ofset, hassasiyet ve ölçüm hataları
Allegro MicroSystems: dış manyetik alanların akım ölçümüne etkisi