
hall effect enkoder nedir?
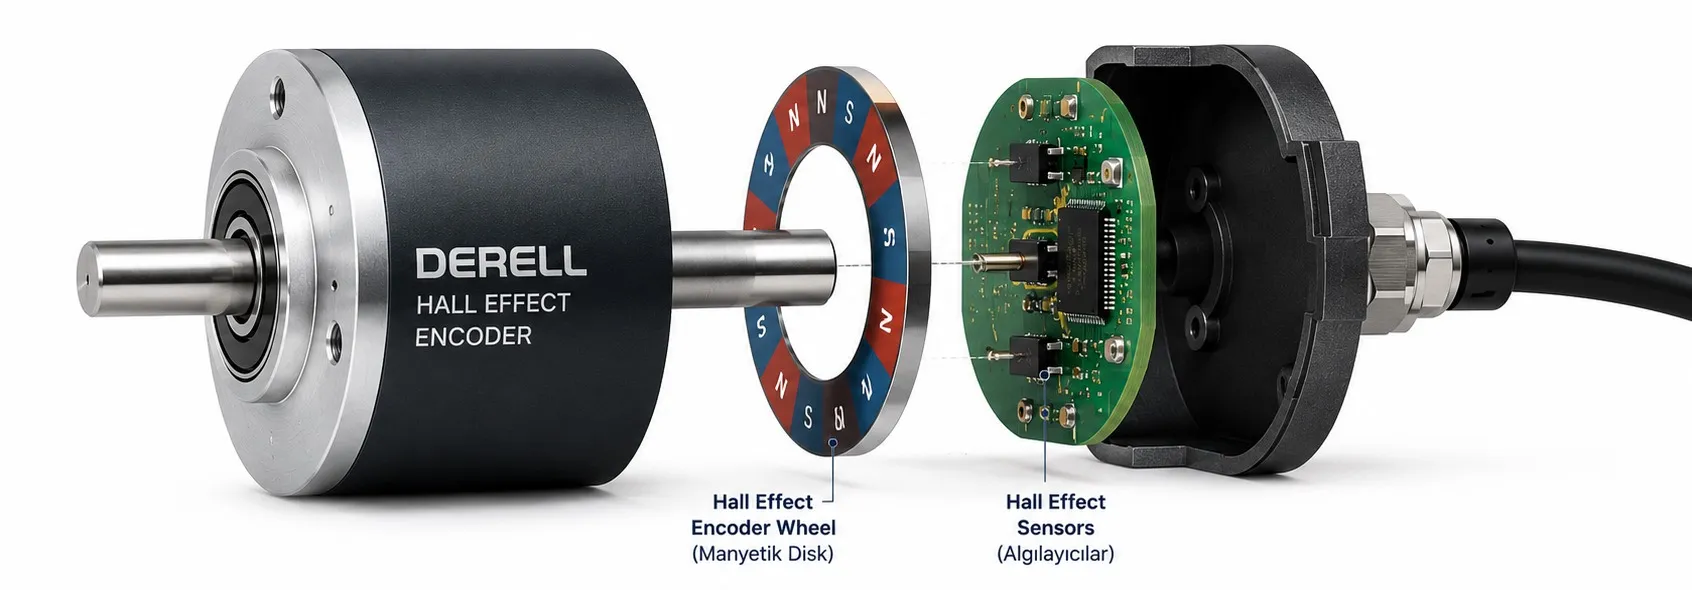
Hall effect enkoder nedir?
Hall effect enkoder, hareketli bir mıknatısın oluşturduğu manyetik alan değişimini algılayarak milin konumunu, dönüş yönünü veya hızını ölçmeye yarayan enkoder türüdür. Algılama, mıknatıs ile sensör arasında fiziksel temas olmadan gerçekleşir. “Hall” ifadesi ölçüm prensibini belirtir; cihazın mutlaka artırımlı, mutlak veya A/B/Z çıkışlı olduğunu söylemez.
Mıknatısın hareketi elektrik sinyaline nasıl dönüşür?
Hall etkisinde, akım taşıyan bir yarı iletken içinde uygun yöndeki manyetik alan nedeniyle enine bir gerilim oluşur. Hall sensörü bu etkiyi kullanır; enkoder ise buna mıknatıs, mekanik düzen ve sinyal işleme devresi ekler. Yani tek başına bir manyetik alan sensörü, her zaman tamamlanmış bir enkoder değildir.
Artırımlı düzende mil üzerindeki çok kutuplu halka döner; sırayla geçen kuzey ve güney kutupları darbe üretir. Mutlak açı düzeninde ise örneğin iki kutuplu bir mıknatısın alan bileşenleri ölçülüp açı hesaplanabilir. Bu ikinci yöntem için çok sayıda fiziksel kutup şart değildir. Ayrıca her manyetik enkoder Hall tabanlı değildir; başka manyetik algılama teknolojileri de vardır.
Artırımlı ve mutlak Hall enkoderin farkı
Artırımlı enkoder hareket boyunca değişimleri saydırır. Tek kanaldan hız hesaplanabilir; yön için A/B gibi uygun bir ikinci bilgi gerekir. Mutlak enkoder ölçüm aralığındaki konumu bir değer olarak bildirir. Tek turlu mutlak ölçüm, açı bilgisini verir; ayrıca bir yöntem yoksa milin geçmişte kaç tam tur döndüğünü söylemez.
A ve B, kuadratür düzeninde elektriksel olarak yaklaşık 90° faz kaymalı darbe kanallarıdır. Bu, sensörlerin mil çevresinde mutlaka 90° mekanik aralıkla yerleştirildiği anlamına gelmez. Z indeksi varsa tur referansı sağlar; her Hall enkoderde bulunmaz. Mutlak modellerde ise ürüne göre seri arayüz, PWM veya analog açı çıkışı kullanılabilir.
A/B sinyalleri dönüş yönünü nasıl gösterir?
Kontrolör, iki kanalın hangi sırayla değiştiğine bakar. Aşağıdaki tabloda bitler AB sırasındadır. Aynı durumların ters sırayla görülmesi, ters yöndeki harekettir.
| Örnek yön | AB durum sırası | Sonuç |
|---|---|---|
| A önde | 00 → 10 → 11 → 01 → 00 | Bir yönde sayım |
| B önde | 00 → 01 → 11 → 10 → 00 | Ters yönde sayım |
“A öndeyse kesin saat yönüdür” şeklinde evrensel bir kural yoktur. Milin hangi ucundan bakıldığı, kanal bağlantısı ve kontrolör ayarı sonucu değiştirir. Devreye almada fiziksel yön ile sayacın artma/azalma yönü birlikte doğrulanmalıdır.
PPR, x4 sayım ve çözünürlük: dört kutup çifti örneği
Elektronik ara değer üretimi olmayan, her kutup çiftinde bir A/B çevrimi veren dört kutup çiftli bir halka düşünün. Kanal başına 4 tam çevrim/tur oluşur. Yalnız A kanalının yükselen kenarları sayılırsa 4 sayım/tur; A ve B'nin bütün kenarları değerlendirilirse 16 sayım/tur elde edilir. İkinci değer x4 değerlendirmedir; kanal başına 16 darbe oluştuğu anlamına gelmez.
PPR ve CPR tanımlarını veri sayfasından okuyun. CPR bazı belgelerde çevrim, bazılarında sayım için kullanılır. Programlanabilir enkoder veya elektronik interpolasyon kullanan modelde çıkış çözünürlüğü fiziksel kutup sayısından farklı olabilir. Ayrıca çözünürlük, doğruluk değildir: daha küçük sayım adımı, gerçek açının aynı hassasiyetle ölçüldüğünü garanti etmez.
Hall enkoder ile devir nasıl hesaplanır?
A kanalındaki tam çevrim frekansı f, kanal başına turdaki çevrim sayısı P ise: devir (rpm) = 60 × f / P. Örneğin 100 çevrim/tur üreten enkoderde 500 Hz ölçülürse 300 rpm bulunur. Kontrolör x4 sayıyorsa aynı hızda saniyede 2000 sayım görür; hesapta bu kez tur başına 400 sayım kullanılmalıdır.
Enkoder redüktörün motor tarafındaysa ölçülen hız motor milinin hızıdır. 10:1 azaltma oranında, motor 300 rpm dönerken çıkış teorik olarak 30 rpm döner. Sadece “mil durdu mu, hız eşik altında mı?” sorusu için devir bekçisi yeterli olabilir; hassas konum takibi farklı bir ihtiyaçtır.
PLC veya sürücüye bağlarken ne kontrol edilir?
Besleme gerilimi ile çıkış seviyesi ayrı özelliklerdir. Enkoderin 24 V ile beslenmesi, çıkışının mutlaka 24 V olduğunu göstermez. TTL, HTL, push-pull, açık kolektör ve line driver çıkışlar aynı girişe rastgele bağlanmaz. Diferansiyel çıkışta A/A̅ ve B/B̅ çiftleri uygun alıcıya bağlanır; pin dizilimi ve varsa hat sonlandırması üretici belgesine göre seçilir.
Normal dijital giriş her hızda enkoder okuyamaz. PLC'nin hızlı sayıcı veya enkoder girişini, kanal frekansı ve toplam kenar sayım kapasitesi bakımından kontrol edin. Giriş filtresi dar darbeleri silebilir. Açık kolektör çıkış için gerekli pull-up girişte bulunabilir veya harici olabilir; direnç ve gerilim rastgele seçilmez. Kablo ekranı ve güzergâhı da üreticinin EMC talimatına göre düzenlenir.
Avantajları, sınırları ve mekanik seçim
Optik ve manyetik enkoder karşılaştırmasında Hall düzeni, ışık yolunun kirlenmesi sorununu ortadan kaldırabilir. Ancak yağa ve toza daha toleranslı algılama, su geçirmez gövde demek değildir. Güçlü dış manyetik alan, metal talaşı, mıknatısın kaçık dönmesi ve yanlış hava aralığı ölçümü etkileyebilir. IP sınıfı, sıcaklık sınırı ve titreşim dayanımı ayrıca incelenir.
Delik milli enkoder ifadesi mekanik bağlantıyı anlatır; Hall ölçüm prensibinden farklı bir sınıflandırmadır. Lineer enkoder doğrusal hareketi ölçer; “lineer Hall sensörü” ise manyetik alana orantılı çıkış veren sensörü ifade edebilir. Resolver ve kapasitif enkoder de farklı ölçüm yöntemleridir. Seçim, yalnız teknoloji adına değil makinenin ihtiyaçlarına dayanmalıdır.
Hatalı sayımda ilk bakılacak noktalar
Yalnız yüksek hızda darbe kaybı: giriş bant genişliği, filtre süresi ve çıkış devresinin kablo yükünü sürme kapasitesini inceleyin. Her turda aynı noktada hata: mıknatıs merkezlemesi, hava aralığı ve mekanik hasarı kontrol edin. Sayım doğru, mesafe yanlış: x1/x4 ayarı, redüktör oranı ve tekerlek çevresi gibi ölçekleme değerlerini kontrol edin. Bunlar arıza teşhisi için başlangıç noktalarıdır; tek başına kesin teşhis değildir.
Hall akım sensörü de aynı fiziksel etkiden yararlanabilir; fakat akım ölçer ve enkoder yerine kullanılamaz. Sensör çeşitleri arasında aynı prensibin farklı görevler için kullanılması, cihazların birbirinin yerine geçebileceği anlamına gelmez.
Teknik kaynaklar: Texas Instruments — manyetik ve optik artırımlı ölçüm · Texas Instruments — kuadratür ve kutup çiftleri · Beckhoff — enkoder girişinin yapılandırılması · Texas Instruments — mutlak açı ölçümü · Dynapar — enkoder teknolojileri