
EtherCAT'in latans (gecikme) süresi nedir?
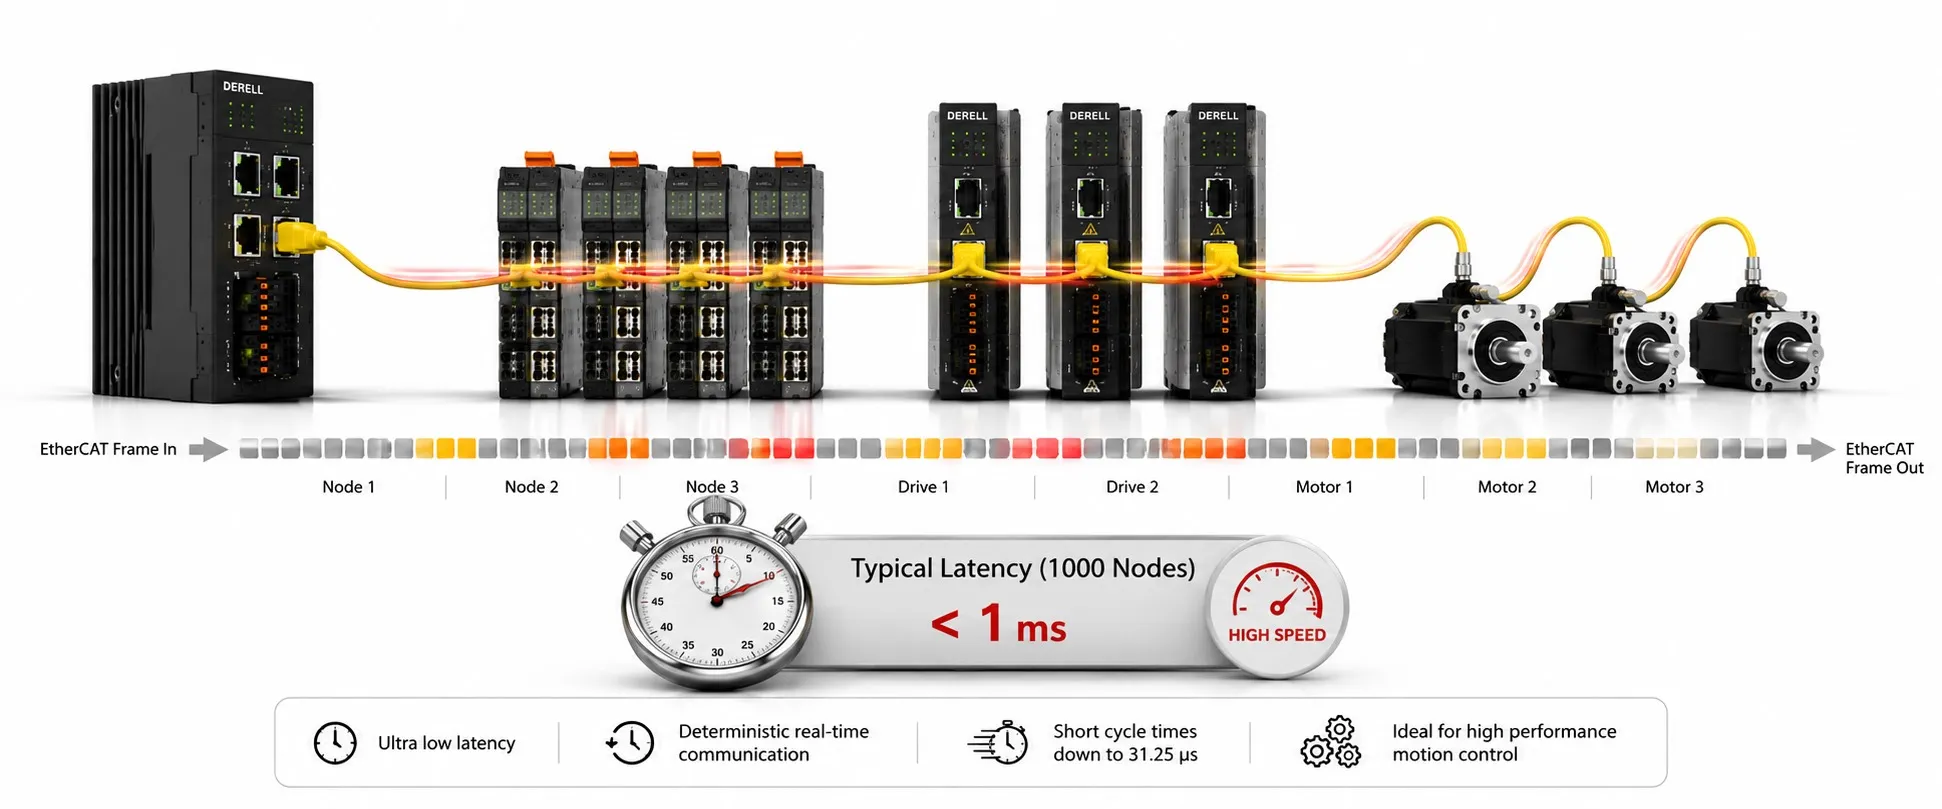
EtherCAT'in latans (gecikme) süresi nedir? EtherCAT için tek bir “gecikme süresi” rakamı vermek teknik olarak doğru değildir. Bir sistemde çerçevenin kablo ve cihazlardan geçiş gecikmesi, Ethernet çerçevesinin hatta serileştirilme süresi, MainDevice görev çevrimi, SubDevice içindeki yerel işleme süresi, Distributed Clocks jitter'ı ve gerçek sensör/aktüatör tepki süresi farklı büyüklüklerdir. EtherCAT'ın düşük gecikmeli olmasının temel nedeni, SubDevice'ların çerçeveyi tamamen alıp yeniden göndermek yerine veriyi on-the-fly işlemesidir.[1]
Kısa cevap: Klasik 100 Mbit/s EtherCAT'ta bir SubDevice'ın eklediği donanımsal yayılma gecikmesi kullanılan ESC/PHY mimarisine bağlıdır. ETG.1600, en az bir 100BASE-TX/FX portu bulunan cihazlarda cihaz içi gidiş+dönüş toplamı için tipik yaklaşık 1 µs, yalnız LVDS portlu cihazlarda ise yaklaşık 300 ns değerlerini verir. Belirli ESC'lerde daha düşük değerler görülebilir; bu yüzden “her EtherCAT cihazı 30 ns gecikme ekler” biçiminde evrensel bir rakam doğru değildir.[2]
| Ölçü | Ne anlatır? | EtherCAT'ta tipik yorum |
|---|---|---|
| Propagation delay | Çerçevenin PHY/ESC/kablo üzerinden fiziksel ilerleme gecikmesi | Cihaz ve fiziksel ortama bağlı; ETG.1600'de 100BASE-TX/FX cihazlar için iki yön toplamı tipik ~1 µs |
| Serialization time | Telegram bitlerinin fiziksel hatta çıkma süresi | 100 Mbit/s'de telegram boyutuna doğrudan bağlı |
| Cycle time | MainDevice'in süreç verisini ne sıklıkla çevirdiği | Ağ yükü, MainDevice ve cihaz minimum çevrim şartlarına göre belirlenir |
| Jitter | Zamanlamanın çevrimden çevrime sapması | Distributed Clocks ile belirgin biçimde 1 µs'nin altında olabilir |
| I/O response | Fiziksel giriş değişiminden fiziksel çıkışın tepki vermesine kadar geçen süre | Ağ gecikmesine ek olarak giriş filtresi, PLC görevi ve çıkış cihazı süresini içerir |
1. Neden “EtherCAT gecikmesi 30 ns'dir” denemez?
Eski bazı özetlerde EtherCAT SubDevice başına onlarca nanosaniyelik tek bir gecikme rakamı verilir. Bu yaklaşım, ESC'nin iç port tipini, harici PHY'ı ve çerçevenin gidiş/dönüş yolunu göz ardı eder. ETG'nin kurulum rehberi daha güvenli bir mühendislik yaklaşımı kullanır: 100BASE-TX veya 100BASE-FX destekleyen SubDevice için iki yön toplamındaki tipik cihaz içi donanım gecikmesini yaklaşık 1 µs mertebesinde verir.[2]
Buna karşılık belirli bir EtherCAT ASIC çok daha düşük porttan porta gecikme gösterebilir. Beckhoff ET1100 veri sayfasında port kombinasyonuna ve çalışma moduna bağlı olarak yaklaşık 130–305 ns ortalama tek geçiş değerleri görülür. Bu değer, bütün EtherCAT cihazlarına kopyalanacak genel ağ gecikmesi değil, belirli ESC donanımının ölçüsüdür.[3]
2. Çerçevenin hatta çıkması da zaman alır
Donanım yayılma gecikmesinden ayrı olarak Ethernet telegramının bitlerinin fiziksel hatta serileştirilmesi gerekir. Beckhoff'un EtherCAT G karşılaştırmasında klasik 100 Mbit/s EtherCAT için, preamble ve VLAN etiketi dahil, minimum telegram uzunluğu yaklaşık 6,08 µs, 1500 bayt kullanıcı verisi içeren maksimum telegram ise yaklaşık 122,40 µs olarak verilir.[4]
Bu rakamlar “EtherCAT'ın gecikmesi 6,08–122,40 µs'dir” anlamına gelmez. Bunlar yalnız çerçevenin 100 Mbit/s fiziksel hat üzerindeki serileştirme süresini gösterir. Ağın gerçek çevriminde cihaz geçişleri, kablo yayılması, MainDevice işleme zamanı ve uygulama planlaması da vardır. Ayrıntılı çerçeve mantığı için EtherCAT nasıl çalışır? ve Ethernet çerçevesi sayfaları birlikte okunabilir.
3. Kablo uzunluğu gecikmeye katkı yapar fakat 100 m kuralıyla aynı şey değildir
Distributed Clocks mekanizması, MainDevice'in ağ açılışında cihazların port zaman damgalarını okuyarak her DC SubDevice için yayılma gecikmesini hesaplamasına dayanır. Bu hesapta cihazlar arasındaki kablo ve ESC/PHY geçişleri birlikte dikkate alınır; bulunan değer ilgili System Time Delay register'ına yazılır.[5]
Dolayısıyla 100 m kablo sınırı ile “100 m kablonun kaç mikrosaniye gecikme oluşturduğu” iki farklı sorudur. İlki fiziksel bağlantı standardının sınırı, ikincisi zaman bütçesinin bir bileşenidir.
4. Cycle time ile latency aynı değildir
Cycle time, MainDevice'in çevrimsel süreç verisini ne sıklıkla gönderip aldığıdır. Latency ise belirli bir bilginin bir noktadan diğerine ulaşması için geçen süredir. 250 µs EtherCAT çevrimi kullanmak, her girişin 250 µs içinde fiziksel çıkışa dönüşeceği anlamına gelmez.
Örneğin bir giriş değişimi tam çevrim örneklemesinden hemen sonra oluşursa bir sonraki örneklemeyi bekleyebilir; daha sonra PLC görevi veriyi işler ve çıkışın bir sonraki uygun çevrimde gönderilmesi gerekebilir. Buna giriş filtresi ve aktüatörün kendi cevabı da eklendiğinde uçtan uca I/O tepki süresi ağ çevriminden daha uzun olabilir. Bu yüzden gerçek zamanlı performans yalnız network cycle değeriyle değerlendirilmez.
5. Jitter düşük olabilir; latency yine başka bir ölçüdür
EtherCAT'ın Distributed Clocks mekanizması cihaz saatlerini bir referans saate hizalar ve ölçülen yayılma gecikmesini kompanse eder. ETG, doğru uygulanmış sistemlerde ortaya çıkan jitter'ın belirgin biçimde 1 µs'nin altında olduğunu belirtir. Yayınlanan bir örnekte 300 düğüm ve 120 m kablo uzunluğunda yaklaşık 20 ns seviyesinde senkronizasyon ölçümü gösterilmiştir; bu bir örnek ölçümdür, bütün kurulumlara verilmiş evrensel garanti değildir.[6]
Bu özellikle çok eksenli servo ve robotik sistemlerde önemlidir. Eksenlerin aynı zaman tabanında örnekleme yapması, çerçevenin her çevrim tam aynı nanosaniyede gelmesinden daha değerlidir. DC kullanıldığında MainDevice'in birkaç mikrosaniyelik gönderim jitter'ı bile yerel senkronizasyon doğruluğunu aynı ölçüde bozmak zorunda değildir.[1]
6. Yayınlanmış performans örnekleri ne anlatır?
ETG'nin teknoloji broşüründe 1000 dağıtılmış dijital I/O için 30 µs, 200 adet 16 bit analog I/O için 50 µs ve her eksende 8 bayt giriş + 8 bayt çıkış kullanılan 100 servo ekseni için 100 µs güncelleme süreleri örneklenir.[7]
Bu değerler EtherCAT'ın mimari performansını gösterir; ancak herhangi bir makinenin otomatik olarak aynı sürede çalışacağını kanıtlamaz. Kullanılan MainDevice, PDO boyutları, topoloji, cihazların minimum cycle time değerleri ve uygulama görevi sonuçları değiştirir. Bu nedenle bu değerler “referans performans örneği” olarak okunmalıdır.
7. Gerçek cihaz örneği: EK1100 yaklaşık 1 µs propagation delay verir
Beckhoff EK1100 EtherCAT Coupler teknik verisinde propagation delay yaklaşık 1 µs olarak verilir. Bu değer, ETG.1600'de 100BASE-TX/FX cihazlar için verilen tipik iki yön toplamıyla aynı mertebededir ve “30 ns her cihaza uygulanır” genellemesinin neden güvenilir olmadığını gösteren gerçek bir ürün örneğidir.[8]
Fakat bu da bütün terminal sisteminin uçtan uca I/O cevabı değildir. EK1100 yalnız haberleşme kuplörüdür; arkasındaki dijital veya analog terminalin kendi giriş filtresi, A/D dönüşümü veya çıkış güncelleme süresi ayrıca değerlendirilir.
8. ESC gecikmesi ile uygulama işleme süresini ayırmak gerekir
EtherCAT ESC çerçeve verisini donanımda işler; yerel mikrodenetleyicinin yazılım süresi çerçevenin on-the-fly geçişini durdurmaz. Ancak SubDevice uygulaması yeni süreç verisini ne zaman okuyacak veya yeni sensör değerini ESC belleğine ne zaman yazacak sorusu hâlâ cihaz tasarımına bağlıdır. SyncManager, FMMU ve ESI yapılandırması bu veri alışverişinin düzenini belirler.
Bu nedenle hızlı ESC'ye sahip fakat yavaş sensör dönüşümüne sahip bir modül, ağ üzerinde düşük propagation delay gösterirken gerçek ölçüm zincirinde daha uzun latency oluşturabilir. ölçüm doğruluğu ve örnekleme gibi kavramlar ağ gecikmesinden bağımsız kontrol edilmelidir.
9. Varsayımsal 20 cihazlı ağda gecikme bütçesi nasıl okunur?
Örnek, gerçek saha ölçümü değildir: 20 adet 100BASE-TX/FX EtherCAT SubDevice bulunduğunu ve her cihazın ETG.1600'de verilen tipik iki yön toplamı olan yaklaşık 1 µs mertebesinde donanım geçiş katkısı oluşturduğunu varsayalım. Yalnız cihaz içi gidiş+dönüş yayılma katkısı yaklaşık 20 µs mertebesinde düşünülebilir. Buna kablo yayılması ve telegramın serileştirme süresi eklenir. 1000 baytlık kullanıcı verisinin hatta çıkarılması da onlarca mikrosaniye mertebesindedir.
Bu hesap 20 µs çevrim süresi demek değildir ve gerçek ürün tasarımı için kullanılacak nihai rakam değildir. Gerçek hesap cihazların ESC/PHY özelliklerinden, kablo uzunluklarından, frame/datagram düzeninden ve MainDevice ölçümünden çıkarılmalıdır. EtherCAT limitleri değerlendirilirken aynı ayrım korunmalıdır.
10. EtherCAT G ve G10 gecikmeyi hangi bölümde azaltır?
EtherCAT G 1 Gbit/s, EtherCAT G10 ise 10 Gbit/s hat hızını kullanır. Beckhoff karşılaştırmasında 1500 bayt kullanıcı verisinin telegram serileştirme süresi klasik 100 Mbit/s'de yaklaşık 122,40 µs, 1 Gbit/s'de 12,24 µs, 10 Gbit/s'de yaklaşık 1,22 µs'ye iner.[4]
Bu özellikle yüksek veri hacimli sistemlerde faydalıdır. Ancak EtherCAT G kullanmak sensör filtresini, PLC programının hesap süresini veya servo mekanik cevabını 10 kat hızlandırmaz; esas kazanç fiziksel çerçeve iletim süresinde ve yüksek veri hacimli segmentlerin paralelleştirilmesindedir.
11. Motion sisteminde hangi gecikme önemlidir?
Bir EtherCAT servo sisteminde yalnız çerçevenin sürücüye ulaşma süresi değil; komutun hangi SYNC olayıyla uygulanacağı, sürücünün akım/hız/pozisyon döngüsü, enkoder geri bildirimi ve mekanik sistemin dinamiği önemlidir. Distributed Clocks sayesinde farklı sürücüler komutları aynı zaman tabanında uygulayabilir; bu, mutlak iletişim gecikmesini sıfırlamak değil, gecikmeyi öngörülebilir ve senkron hale getirmektir.
Bu yüzden hareket kontrolünde çoğu zaman “latency kaç µs?” sorusundan daha yararlı üç soru vardır: minimum desteklenen cycle time nedir, DC jitter ne kadardır ve drive application delay ne kadardır? Üçü de gerçek sürücü kılavuzundan kontrol edilmelidir.
12. Latency neden devreye alma sırasında değişebilir?
Topoloji değişikliği, daha büyük PDO eşlemeleri, ek mailbox/EoE trafiği, MainDevice görev yükü veya yanlış DC ayarları toplam sistem zamanlamasını etkileyebilir. Ayrıca MainDevice'in işletim sistemi ve gerçek zamanlı runtime'ı çevrim gönderim jitter'ına katkı yapabilir. DC kullanan sistemlerde yerel saat senkronizasyonu bu gönderim jitter'ına karşı daha toleranslıdır; ancak MainDevice telegramı yine ilgili SYNC olayından önce ulaştırmak zorundadır.[1]
Sorun araştırırken EtherCAT hata teşhisi, WKC, port hata sayaçları ve DC fark register'ları birlikte incelenmelidir. HMI veya SCADA ekranında yavaş güncellenen veri her zaman EtherCAT fiziksel gecikmesinden kaynaklanmaz; HMI polling periyodu veya üst seviye yazılım da daha yavaş olabilir.
13. Bir makinede gerçek latency nasıl ölçülmeli?
Gerçek uygulamada önce ölçülecek sınır tanımlanmalıdır: PHY girişinden PHY çıkışına mı, MainDevice'ten SubDevice PDO'suna mı, fiziksel sensörden PLC değişkenine mi, yoksa sensörden fiziksel aktüatöre kadar mı? Bunlar farklı sonuç verir. Ağ analizörü, MainDevice diagnostic timestamp'leri, Distributed Clocks latch/SYNC kayıtları ve osiloskopla fiziksel I/O ölçümü farklı katmanları doğrulamak için kullanılabilir.
Otoriter bir teknik raporda “EtherCAT latency = X µs” yerine ölçüm zinciri açık yazılmalıdır: topoloji + cihaz modeli + kablo + frame/PDO boyutu + cycle time + DC modu + ölçüm başlangıç/bitiş noktası. Böylece sonuç başka bir mühendis tarafından tekrar edilebilir ve diğer endüstriyel Ethernet protokolleriyle anlamlı biçimde karşılaştırılabilir.
İlgili EtherCAT rehberleri
Kaynaklar
[1] EtherCAT Technology Group, EtherCAT Technology – Functional Principle and Distributed Clocks: https://www.ethercat.org/en/technology.html
[2] EtherCAT Technology Group, ETG.1600 EtherCAT Installation Guideline, on-the-fly processing ve tipik donanım propagation delay değerleri: ETG.1600
[3] Beckhoff, ET1100 EtherCAT Slave Controller Hardware Data Sheet, forwarding-delay tablosu: ET1100 data sheet
[4] Beckhoff, EtherCAT G, 100 Mbit/s / 1 Gbit/s / 10 Gbit/s telegram iletim süreleri: EtherCAT G brochure
[5] Beckhoff, EtherCAT ESC Technology – Propagation Delay Measurement: ESC Technology Data Sheet
[6] EtherCAT Technology Group, Distributed Clocks for High-Precision Synchronization: ETG Brochure
[7] EtherCAT Technology Group, Performance Overview: 1000 I/O / 200 analog I/O / 100 servo axis examples
[8] Beckhoff, EK1100 EtherCAT Coupler, propagation delay ≈ 1 µs: EK1100 technical data