
Servo için elektronik dişli
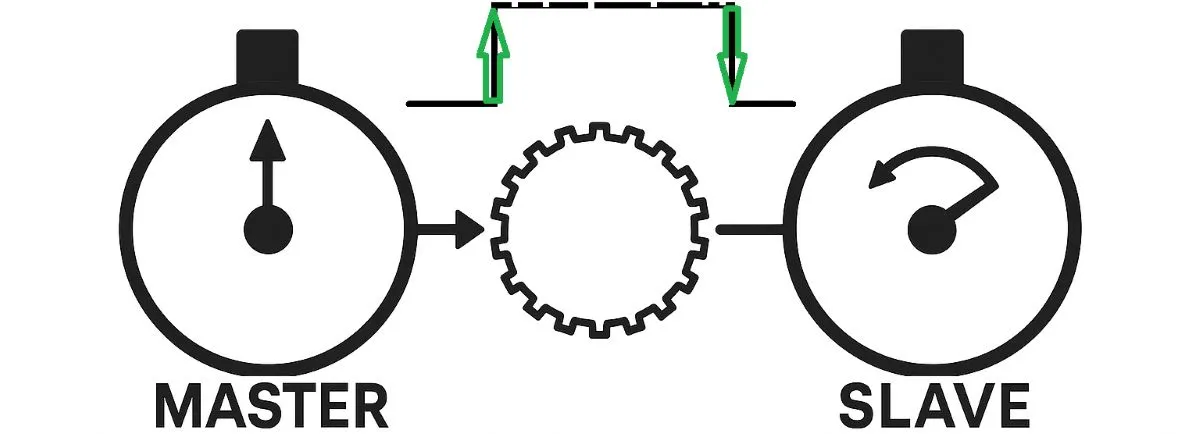
Bir eksenin hareketini diğerine oranla
Elektronik dişli, bir referans hareket ile takipçi eksenin komutu arasında belirli bir oran kurar. Örneğin referans bir tur ilerlediğinde takipçiden iki tur ilerlemesi istenir. Bu ilişki, servo motorun kendi servo sürücüsü ve geri beslemesiyle gerçekleştirilir; referans ise başka bir motor, harici enkoder veya kontrolörün ürettiği sanal eksen olabilir.
Lider/takipçi ya da master/slave adları hareketin hangi eksenden türetildiğini anlatır. Referansın gerçek bir motor olması şart değildir. PLC veya hareket kontrolörü, aynı sanal referansı birden fazla eksene dağıtabilir. Servo sisteminin bileşenleri arasında bu ilişkiyi kuran bölüm modele göre kontrolörde, sürücüde veya her ikisinde bulunabilir.
Oranı önce açıkça tanımlayın
G = takipçi hareketi / referans hareketi = pay / payda kabul edilsin. Aynı tür ve aynı ölçekli konum birimleriyle ideal ilişki ΔqT = G × ΔqR olur. Başlangıç konumlarını da içeren yazımı qT = qT0 + G × (qR − qR0) şeklindedir. Böylece referansın sıfır konumu ile takipçinin sıfır konumunun aynı olması gerekmez.
G = 2 için referans 100° ilerlerken takipçi 200° ilerler; G = 1/2 için takipçi 50° ilerler. Sabit oran altında hız ilişkisi de aynı katsayıyı izler: referans 60 dev/dak ise takipçi sırasıyla 120 veya 30 dev/dak olur. Negatif oran, destekleyen sistemlerde tanımlanan eksen yönünü ters çevirir. Payda sıfır olamaz. “1:2” tek başına belirsizdir; hangi eksenin önce yazıldığı mutlaka belirtilmelidir.
Gösterimdeki süreler öğretici amaçlıdır. Referansın bir turuna karşılık hızlı takipçi iki, yavaş takipçi yarım tur yapar. Başlat düğmesi tümünü sıfırdan başlatır; durdur mevcut açıları dondurur. Bu, ideal komut ilişkisini gösterir; motor ataleti, takip hatası veya haberleşme gecikmesini modellemez.
PPR, sayım/tur ve sürücünün iç birimi aynı şey değildir
1.000 PPR yazan artımlı bir enkoderde, değer kanal başına çevrim sayısını ifade ediyorsa, A/B sinyallerinin dört kenarından sayım yapan alıcı 4.000 sayım/tur elde eder. Tek kenar sayımı, çift kenar sayımı ve dört kenar sayımı farklı sonuç verir. Üreticilerin PPR, CPR, darbe ve sayım adlandırmaları aynı olmayabildiği için girişin gerçekten kaç sayım gördüğü doğrulanmalıdır.
Genel bir pals ölçekleme örneğinde sürücü iç konum artımı = giriş sayımı × B/A kullanıyorsa, bir motor turu için gereken giriş sayımı C = E × A/B olur; burada E, sürücünün bir motor turuna karşılık gelen iç artım sayısıdır. Bu sayı her zaman enkoderin etiketteki PPR değeriyle aynı değildir. Parametre yönü ve geçerli oran aralığı üreticiye bağlıdır; sürücü ayarlarını başka bir modelden kopyalamak doğru sonuç vermeyebilir.
Vidalı mil üzerinden gerçek bir hesap
Doğrudan bağlı, hatvesi 5 mm/tur olan bir vidalı mil düşünelim. Elektronik dişli ayarı, motorun bir turu için 10.000 komut palsı gerektirecek şekilde yapılmış olsun. Bir palsın komut karşılığı 5 / 10.000 = 0,0005 mm; 20 mm ilerleme için gereken sayı ise 20 × 10.000 / 5 = 40.000 pals olur. Bu 0,5 µm değeri komut adımıdır; makinenin aynı doğrulukta konumlandığını kanıtlamaz.
Aynı motor 300 dev/dak dönecekse f = n × C / 60 hesabıyla 50.000 pals/s, yani 50 kHz gerekir. Kontrolörün pals çıkışı ve sürücünün girişi bu değeri desteklemelidir. Pals/tur arttıkça aynı hız için gereken frekans da artar. EtherCAT gibi ağ üzerinden verilen konum komutlarında ise belirleyici sınırlar komut çevrimi, ölçekleme ve zamanlama davranışıdır; bu pals frekansı hesabı doğrudan uygulanmaz.
Arada i = motor devri / yük devri oranında bir redüktör varsa, aynı doğrusal hareket için P = mesafe × C × i / hatve kullanılır. Örneğin i = 2 olduğunda 20 mm için 80.000 pals gerekir. PLC eksen ölçeği ile sürücü ölçeğinde aynı redüksiyonu iki kez hesaba katmak, hareket mesafesini yanlış çıkarır.
Komut oranı doğruyken neden gerçek eksen geride kalabilir?
Takip hatası, komut konumu ile ölçülen konum arasındaki farktır. Motorun üretebildiği tork, yük ataleti, mekanik esneklik, boşluk, ayar ve sinyal kalitesi konum doğruluğunu etkiler. İdeal komutlar oranı tam korusa bile gerçek miller arasında geçici hata oluşabilir. Dinamik performans değerlendirilirken yalnızca sabit hızda tur saymak yeterli değildir; hızlanma, yavaşlama ve yük değişimi de incelenmelidir.
Sabit G altında takipçinin hız ve ivme talepleri referansın hız ve ivmesinin G katıdır. Oranı büyütmek, takipçinin daha yüksek hız ve ivme istemesine yol açabilir; bu nedenle sıfır hata veya sınırsız senkronizasyon sözü verilemez. Ayrıca hız oranını yakalamak ile belirli bir mutlak konumda veya fazda buluşmak farklı görevlerdir. Faz yakalama gerekiyorsa buna uygun senkronizasyon yöntemi seçilmelidir.
Senkrona girme ve senkrondan çıkma davranışını kontrol edin
MC_GearIn adı her platformda aynı devreye girme davranışını garanti etmez. Örneğin Beckhoff Tc2_MC2 MC_GearIn duruşta bağlama içindir; hareketli referansa bağlanmak için başka bloklar tanımlar. CODESYS SM3_Basic MC_GearIn ise takipçiyi hedef hız oranına rampayla ulaştırabilir; bağlanma sırasında kaybedilen mesafeyi kendiliğinden telafi etmez. Kullanılan kontrol modu, bağlandıktan sonraki ilişkinin konum veya hız üzerinden kurulmasını etkiler.
InGear bilgisi, ilgili bloğun tanımladığı bağlanma koşulunun sağlandığını bildirir; tek başına iş parçasının doğru fazda olduğunu kanıtlamaz. MC_GearOut da her sistemde “motoru durdur” anlamına gelmez; eksen mevcut hızını sürdürebilir. Çıkıştan sonraki hareket ve duruş ayrıca tanımlanmalıdır. Çalışan bir eksende oranı veya referans sıfırını gelişigüzel değiştirmek de ani komut değişimi oluşturabilir.
Sahada ayar sırası ve arıza ayırımı
Önce mekanik ölçeği belirleyin: mil hatvesini, redüktörü, hareket yönünü ve bir motor turunda gerçek ilerlemeyi yazın. Motor seçimi ve kullanılabilir tork hesabını en yüksek hız ile ivmeye göre değerlendirin. Ardından komut biçimini, elektriksel sinyal seviyelerini, alıcının sayım yöntemini ve pals frekansı sınırını kontrol edin.
Sonra düşük hızda ölçün: bilinen sayıda pals verin; sürücünün gördüğü giriş sayısını, motor hareketini ve yükün gerçek ilerlemesini karşılaştırın. Her denemede mesafe aynı katsayıyla yanlışsa öncelikle ölçeklemeye bakın. Düşük hız doğru, yüksek hız hatalıysa frekans sınırı, kablolama, sinyal gürültüsü ve yük altında takip hatası araştırılmalıdır.
Son olarak dinamik koşulları deneyin: hızlanma, yavaşlama, yön değiştirme, referans kaybı ve yeniden bağlanma sonrasında konum ilişkisini izleyin. Birikmiş palsları sonradan telafi eden modlar beklenmedik yakalama hareketi oluşturabilir. Ölçümde komut konumu, gerçek konum ve hata birlikte izlenirse sorun daha hızlı ayrılır.
Hangi işlerde kullanılır, sınırı nerede başlar?
Baskı, ambalaj, etiketleme ve rulo besleme gibi endüstriyel uygulamalarda birden fazla hareketi ortak referansa bağlamak yararlıdır. Çok eksenli senkronizasyonda sabit oran yeterliyse elektronik dişli uygundur. Oran çevrimin farklı bölgelerinde değişecek, eksen bekleyecek veya özel bir konum eğrisi izleyecekse elektronik kam ya da uygun hareket profili ve interpolasyon gerekir. Sarıcıda çap değiştiğinde sabit devir oranı da tek başına sabit yüzey hızı veya gerginlik sağlamaz.
Elektronik dişli bir güç aktarım elemanı değildir. İki eksen arasında mekanik redüktör gibi tork aktarmaz veya elektronik oran üzerinden tork çoğaltmaz; her motor kendi yükünü sürer. Bazı mekanik bağlantıları azaltabilir, ancak rulman, kaplin, kayış ve vida gibi parçaların bakım ihtiyacını ortadan kaldırmaz. Enerji verimliliği de toplam motor, sürücü, mekanik düzen ve çalışma çevrimine bağlıdır; yalnızca bu fonksiyonu açmak tasarruf garantisi vermez.
İlgili teknik konular
Servo soruları ve cevapları; Servo sürücü ayarları; Enkoder ve resolver geri beslemesi; Çok eksenli hareket koordinasyonu.