
Bir DC sürücüyü nasıl seçerim?
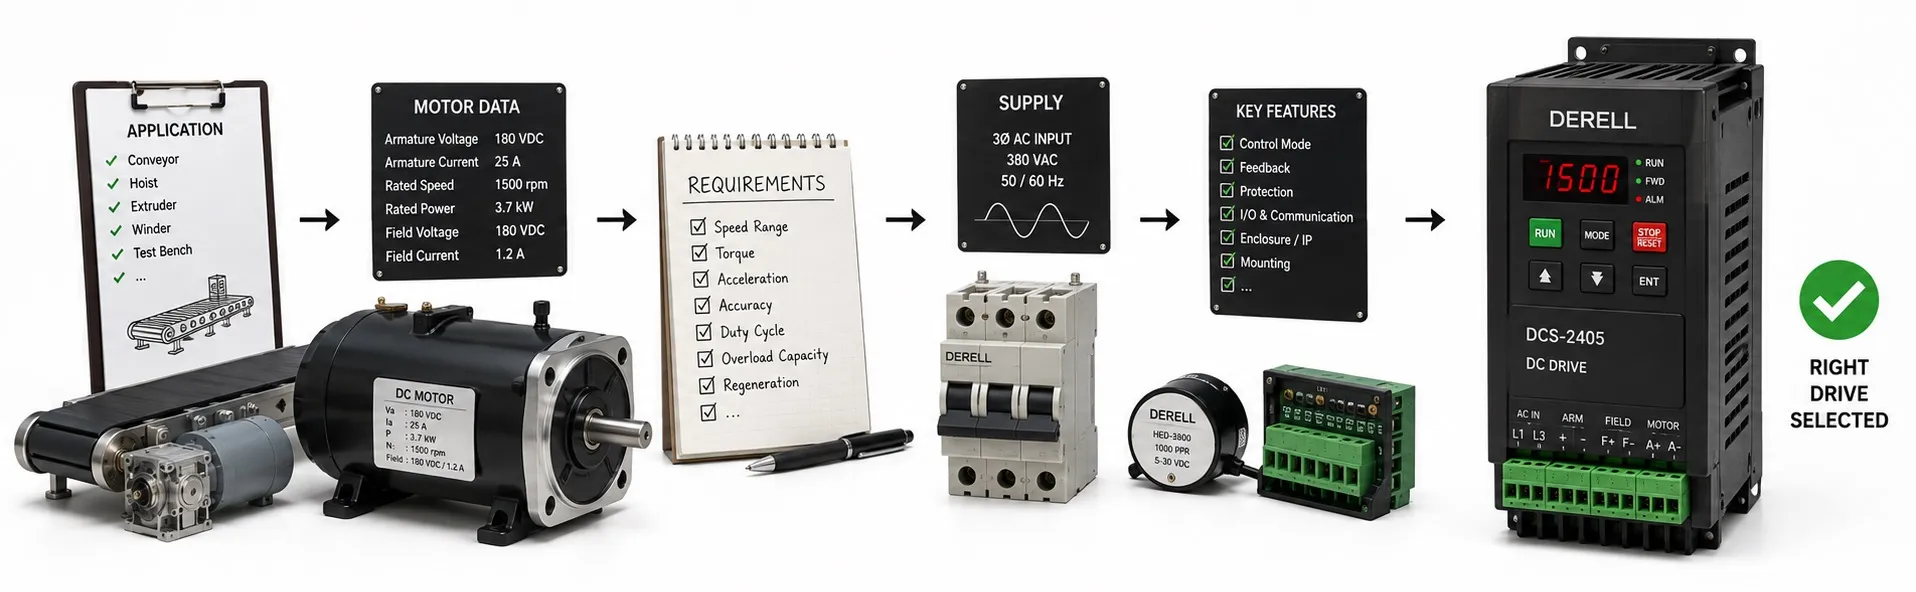
Bir DC sürücüyü nasıl seçerim?
Merhaba DC kontrol dostları,
DC sürücü seçiminde yalnızca motorun kW değerine bakmak yeterli değildir. Motorun endüvi gerilimi ve akımı, alan beslemesi, yükün tork ihtiyacı, hız aralığı ve frenleme biçimi birlikte değerlendirilmelidir. Aynı güçteki iki motorun gerilimleri farklıysa ihtiyaç duydukları sürücü akımları da farklı olabilir. Doğru DC sürücü, motorun elektriksel özellikleriyle makinenin çalışma koşullarını birlikte karşılayan cihazdır.
Önce motor tipini ve etiketini belirleyin
Bu seçim yöntemi ağırlıklı olarak fırçalı DC motorlar içindir. Sabit mıknatıslı, ayrı uyartımlı ve seri sargılı motorlar aynı kabul edilmez. BLDC motor için de klasik endüvi çıkışlı bir DC sürücü seçilmez; motorun elektronik komütasyonuna uygun kontrolcü gerekir. Bu nedenle ilk adım, motor ile sürücü uyumluluğunu doğrulamaktır.
Motor etiketinden endüvi gerilimi, endüvi akımı, anma gücü ve anma devri alınmalıdır. Alan sargısı varsa alan gerilimi ve alan akımı da kaydedilir. Harici fan, sıcaklık sensörü, mekanik fren ve hız geri besleme cihazının bilgileri ayrıca belirlenir. Etiketteki endüvi akımı ile alan akımı birbirine karıştırılmamalıdır.
Sürücüyü sürekli akıma ve yük çevrimine göre boyutlandırın
Sürücünün gerçek çalışma koşullarındaki sürekli çıkış akımı, uygulamanın gerektirdiği motor akımını karşılamalıdır. Ancak sürekli akım tek başına yeterli değildir: kalkışta, hızlanmada veya yük değişiminde gereken akımın büyüklüğü, süresi ve tekrarlanma sıklığı da kontrol edilmelidir. Katalogdaki kısa süreli aşırı yük kapasitesi, sürekli kullanılabilecek akım değildir.
Örnek: Endüvi etiketi 220 V DC ve 40 A olan bir motor için seçim, yalnızca “şu kadar kW sürücü” denilerek yapılmaz. Sürücünün uygun besleme altında gerekli endüvi gerilimini sağlayabilmesi ve çalışma çevrimindeki akım ihtiyacını karşılaması gerekir. Etiket değerleriyle 220 × 40 = 8.800 W endüvi elektrik giriş gücü bulunur; bu değer doğrudan mil çıkış gücü değildir. Motor kayıpları ve varsa ayrı alan beslemesi ayrıca değerlendirilir.
Her uygulamaya otomatik olarak “bir üst güç seç” kuralı uygulanmaz. Yükün tork ihtiyacı ve üreticinin yüklenme tabloları esas alınır. Gereğinden büyük sürücü seçilse bile motor akım sınırları ve termik koruma ayarları motoru koruyacak şekilde yapılmalıdır.
Şebeke ve alan beslemesini ayrı kontrol edin
AC giriş gerilimi ile DC motor gerilimi aynı şey değildir. Sürücünün tek veya üç faz besleme gereksinimi, izin verilen şebeke aralığı ve bu beslemeyle sağlayabildiği DC çıkış gerilimi doğrulanmalıdır. Özellikle tristörlü sistemlerde kullanılabilir endüvi gerilimi; şebeke, dönüştürücü yapısı ve çalışma koşullarına bağlıdır. Motor gerilimi yalnızca katalogdaki en yüksek çıkış değerine bakılarak eşleştirilmemelidir.
Ayrı uyartımlı motorda alan beslemesinin gerilim ve akım kapasitesi de yeterli olmalıdır. Sürücüde dahili alan beslemesi bulunması, bunun her motora uygun olduğu anlamına gelmez. Gerekirse üreticinin desteklediği harici alan ünitesi kullanılır. Sabit mıknatıslı motorda ise ayrı alan sargısı bulunmaz.
Hız aralığını tork ve soğutmayla birlikte değerlendirin
Motorun yalnızca ulaşacağı en yüksek hız değil, en düşük hızda ne kadar süre ve hangi yükle çalışacağı da önemlidir. Kendi milinden tahrik edilen fanı bulunan bir motor, düşük hızda yeterince soğumayabilir. Uzun süre düşük hızda yüksek tork isteniyorsa motorun termik kapasitesi ve bağımsız fan ihtiyacı kontrol edilir.
Alan zayıflatmayla anma devrinin üzerine çıkılabilen sistemlerde kullanılabilir tork genellikle azalır; motorun mekanik hız ve komütasyon sınırları da geçerlidir. Geniş hız aralığı, her devirde aynı torkun alınabileceği anlamına gelmez. İstenen çalışma davranışı, sürücünün desteklediği kontrol yöntemiyle birlikte değerlendirilmelidir.
Yön değiştirme ve frenleme ihtiyacını netleştirin
Tek yönde çalışan bir konveyör ile sık yön değiştiren veya yük tarafından sürüklenen bir makinenin ihtiyaçları aynı değildir. Dört bölgeli çalışma, her iki dönüş yönünde de motorlama ve elektriksel frenleme için uygun tork kontrolüne imkân verir. Ancak enerjinin şebekeye geri verilip verilemeyeceği, seçilen sürücünün güç devresine ve besleme düzenine bağlıdır.
Sürücü türleri karşılaştırılırken yalnızca “yön değiştirebilir” ifadesine bakılmamalıdır. Duruş süresi, yük ataleti, frenleme sıklığı ve enerji akış yönü belirlenmelidir. Rejeneratif frenleme, yükü güvenli biçimde tutan mekanik frenin yerine geçmez.
Geri besleme ve PLC bağlantısını doğrulayın
Basit hız ayarı ile düşük devirde hassas hız tutma aynı performansı gerektirmez. Seçilen sürücünün geri besleme seçenekleri, motordaki enkoder veya takogeneratörle uyumlu olmalıdır. Enkoderde besleme gerilimi, sinyal tipi ve çözünürlük; takogeneratörde gerilim/devir oranı ve giriş sınırları kontrol edilir. Pozisyon kontrolü gerekiyorsa bunun sürücüde mi yoksa harici hareket kontrolcüsünde mi yapılacağı belirlenir.
PLC entegrasyonunda yalnızca Ethernet veya RS-485 soketinin bulunması yeterli değildir. Haberleşme protokolü, gerekli opsiyon kartı, komut ve durum verileri, analog referans aralığı ve dijital girişlerin elektriksel uyumu doğrulanmalıdır.
Pano koşullarını ve toplam kurulum maliyetini hesaba katın
Sürücünün panoya sığması tek başına yeterli değildir. Havalandırma boşlukları, ortam sıcaklığı, rakım, toz ve nem koşulları incelenmelidir. Üretici bu koşullarda akım düşürme istiyorsa seçim azaltılmış kapasite üzerinden yapılır. Uygun sigorta, reaktör, kontaktör, alan ünitesi ve soğutma gibi ek bileşenler toplam maliyete dahil edilmelidir.
Alan kaybı, aşırı hız, motor sıcaklığı ve geri besleme kaybı gibi koruma işlevlerinin uygulama için yeterliliği değerlendirilir. Ayrıca parametre yedekleme, kılavuz erişimi, yedek parça ve servis desteği araştırılır. Sürücü verimi ile motor verimi aynı değildir: sürücü elektrik enerjisini motora uygun biçimde düzenler; elektrikten mekanik enerjiye dönüşüm motorda gerçekleşir.