
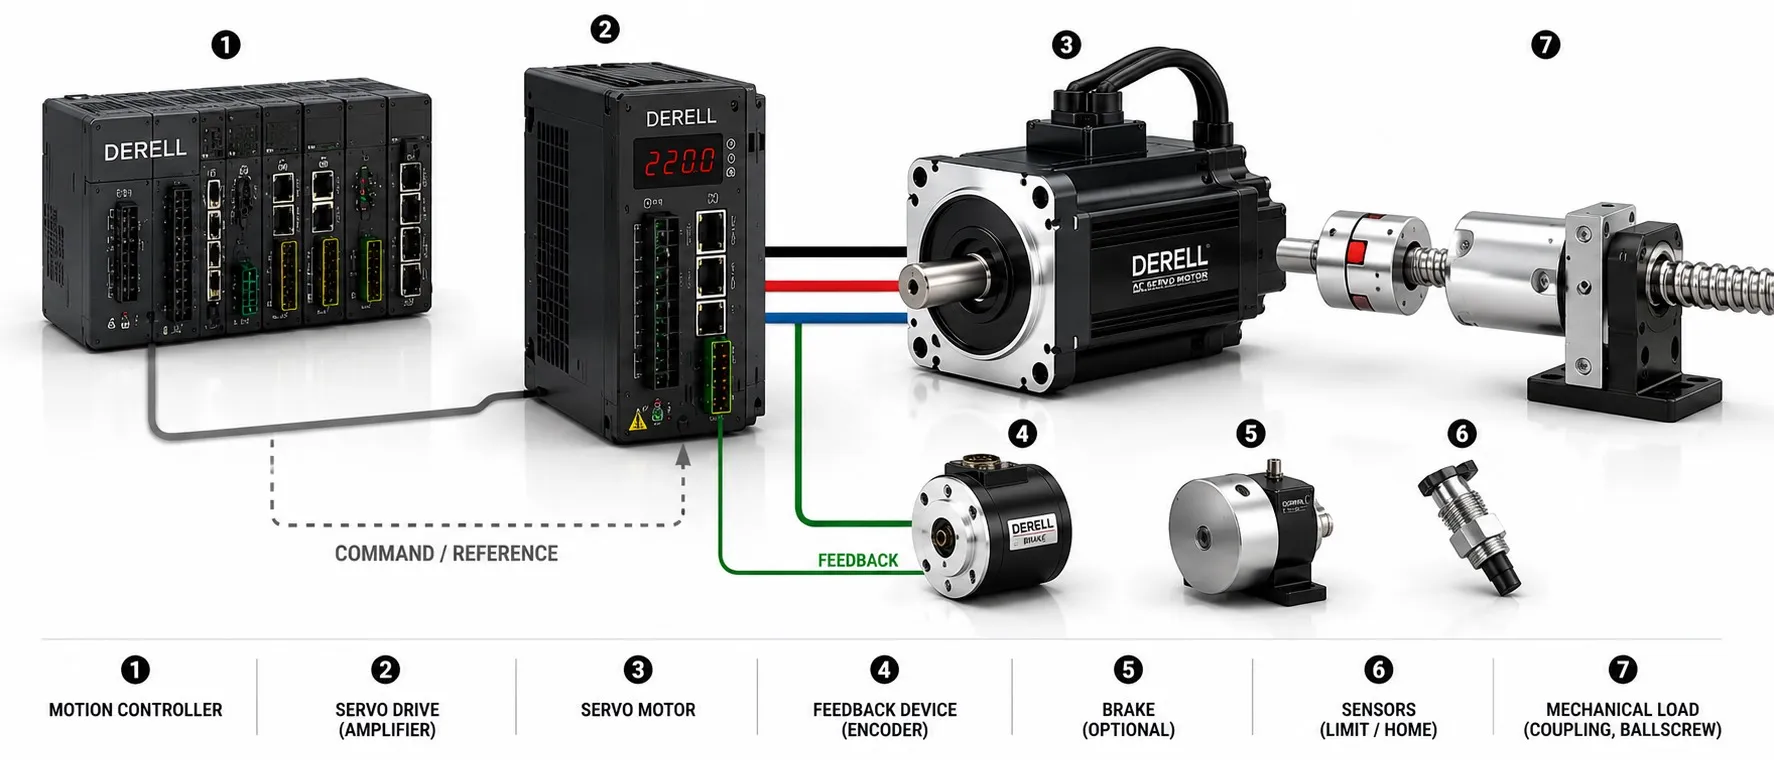
Bir servo sisteminin temel bileşenleri; hareket komutunu oluşturan kontrolör, motor akımını yöneten servo sürücü, hareketi üreten motor, gerçekleşen hareketi ölçen geri besleme, güç beslemesi ve mekanik yük/aktarma bölümüdür. Haberleşme, kablolar ve korumalar bunların birlikte çalışmasını sağlar. Servo özelliğini yalnız motor değil, ölçülen sonuçla hedefi karşılaştıran kontrol düzeni oluşturur.
Bileşenler nasıl birlikte çalışır?
Kontrolör: nereye, ne hızla, hangi sırayla?
Kontrolör, örneğin “kızağı 10 mm ilerlet” isteğini hızlanma, hareket ve yavaşlama komutlarına dönüştürür. Bu görev hareket kontrol işlevi olan bir PLC, CNC, endüstriyel PC veya sürücünün içindeki program tarafından yürütülebilir. Birden fazla eksenin eşzamanlı hareketi de burada planlanabilir. Operatör ekranı komut girişi sağlayabilir; HMI bulunması, hareket kontrolünün ekran tarafından yapıldığı anlamına gelmez.
Konum kontrolü, hız ve tork kontrolü aynı iş değildir. Kontrol döngülerinin PLC/PC ile sürücü arasındaki dağılımı mimariye göre değişir; her sistem tek bir PID bloğuyla açıklanamaz.
Sürücü ve motor: komuttan mekanik harekete
Servo sürücü, komutu güç katında uygun motor akımlarına dönüştürür; enerji beslemeden gelir. Küçük komut sinyalinin kendisi motorun güç kaynağı değildir. Sürücü, akım ölçümlerini ve geri beslemeyi kullanarak motoru düzenler. Servo motor ise elektrik enerjisini mekanik tork ve harekete dönüştürür.
AC, DC ve fırçasız servo adlandırmaları birbirini bütünüyle dışlayan sınıflar değildir. Seçimde asıl konu gerilim, akım, sürekli/tepe tork, hız ve geri besleme uyumudur. Motorun soketinin sürücüye uyması yeterli olmaz; motor-sürücü eşleşmesi üreticinin desteklediği özelliklerle doğrulanır.
Geri besleme: motor nerede, yük nerede?
Enkoder veya resolver, motorun açısal konumu hakkında bilgi sağlar; hız bu bilgiden hesaplanabilir. Enkoder doğrudan tork sensörü değildir. Akım kontrolü için gerekli ölçüm tipik olarak sürücüdedir. Geri besleme türü, elektriksel arayüzü ve protokolü sürücüyle uyumlu olmalıdır.
Motor enkoderi, kaplin sonrası boşluğu veya vidanın esnemesini doğrudan ölçmez. Yük konumunu ayrıca izlemek için uygun sistemlerde lineer enkoder veya ikinci bir ölçüm kullanılabilir. Yüksek enkoder çözünürlüğü, tek başına aynı seviyede mekanik doğruluk sağlamaz. Konum doğruluğu, ölçümün nerede yapıldığına da bağlıdır.
Güç beslemesi ve duruş enerjisi
Şebeke beslemeli birçok sürücüde doğrultucu ve DC ara devre sürücünün içindedir. DC beslemeli sürücüler dışarıdan uygun DC kaynak alır; çok eksenli yapılarda ortak besleme modülü ve DC bara kullanılabilir. 24 V kontrol/fren beslemesi ile motorun ana güç beslemesi aynı işlev değildir.
Yavaşlama sırasında yükten geri gelen enerji, sürücünün mimarisine göre yönetilir. Rejeneratif frenleme için gerektiğinde fren direnci veya başka bir enerji yönetimi çözümü seçilir; her servo ekseninde harici fren direnci bulunması şart değildir.
Mekanik aktarma: motor turu yük hareketine dönüşür
Kaplin, planet redüktör, kayış-kasnak veya vidalı mil hareketi yüke aktarabilir; doğrudan tahrikte ayrı bir redüktör gerekmez. Yük ve aktarma hesabında atalet, sürtünme, oran ve boşluk değerlendirilir. Doğru motor seçimi, yalnız kW değerine bakılarak yapılamaz.
Basit örnek: Motorun 1:1 bağlı olduğu ve bir turda 5 mm ilerleten bir vidalı mil düşünün. 10 mm hareket için 10 ÷ 5 = 2 motor turu gerekir. Bu, nominal hareket hesabıdır; vida hatası, boşluk ve esneme gerçek konumu etkileyebilir. Kontrolör hareketi planlar, sürücü akımı düzenler, motor vidayı döndürür ve geri besleme hareketi izler.
Haberleşme, kablolar ve yardımcı parçalar
Komutlar pals/yön, uygun analog arayüz, EtherCAT veya CANopen üzerinden iletilebilir. İki cihazda Ethernet soketi olması, birlikte servo kontrolü yapabilecekleri anlamına gelmez. EtherCAT ile standart Ethernet kullanımı arasındaki fark ve cihazların desteklediği işlevler kontrol edilmelidir.
Motor güç ve geri besleme bağlantıları ayrı kablolarda veya üreticiye uygun tek kablo sisteminde olabilir. Koruyucu topraklama, ekranlama ve elektriksel gürültü önlemleri ölçüm güvenilirliğini etkiler. Home/referans sensörü ve limit sensörleri yardımcıdır; servo geri beslemesinin yerine geçmez. Motor tutma freni yükü tutma ihtiyacına göre seçilir; normal hareket frenlemesinin yerine kullanılmaz.