
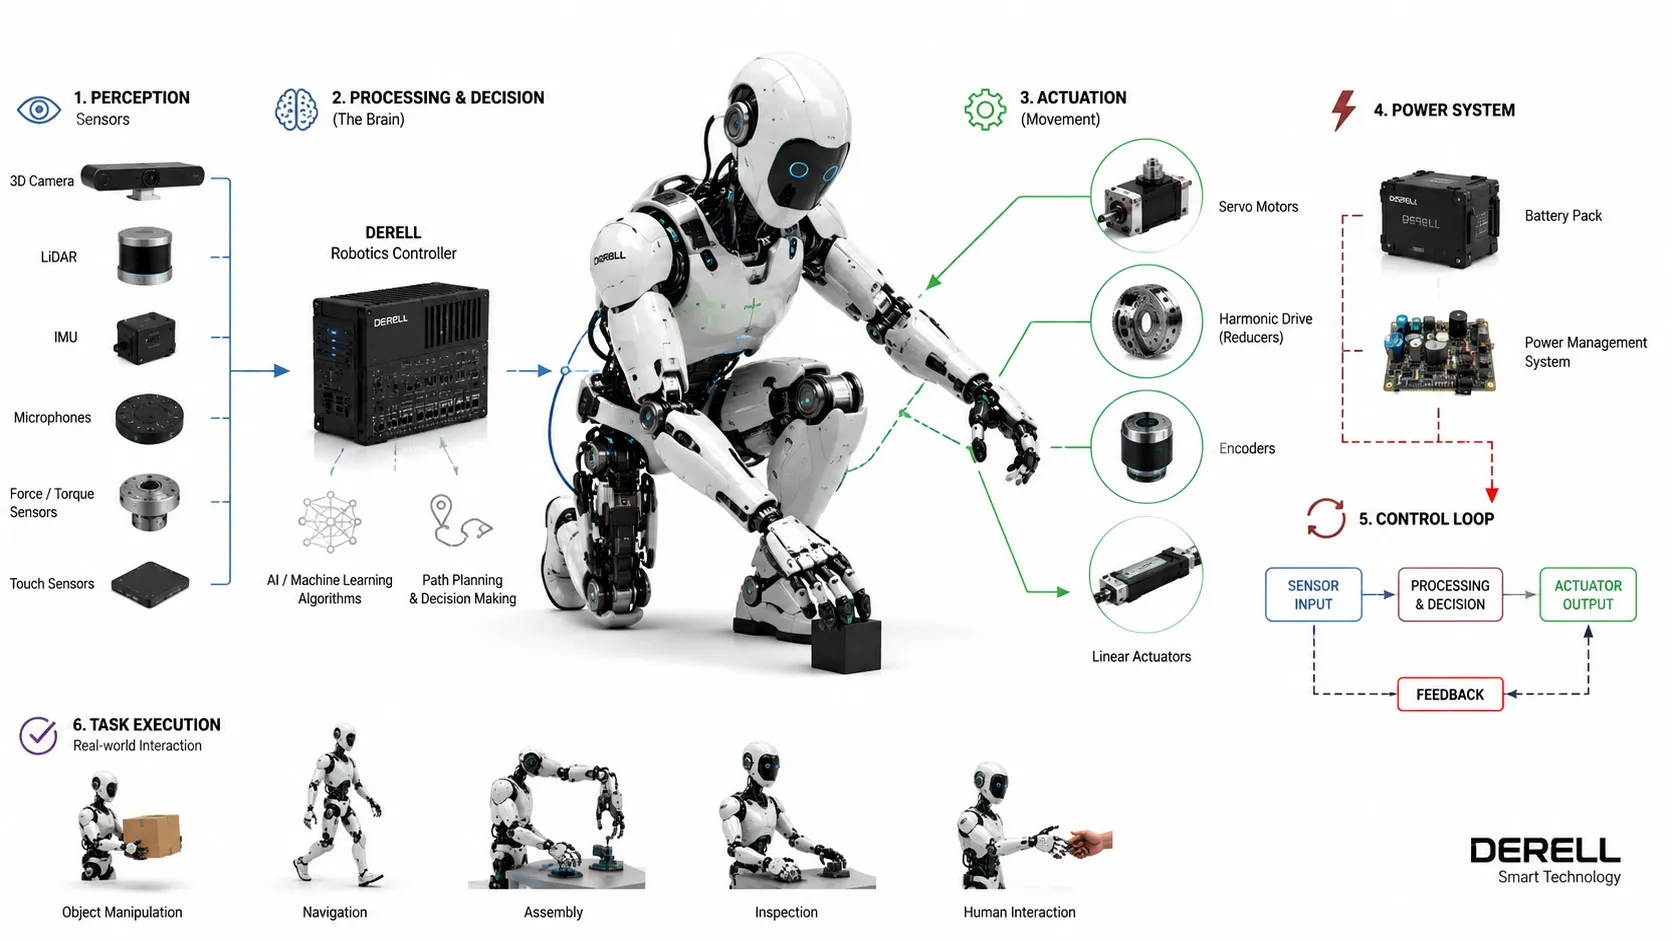
Bir robot nasıl çalışır?
Bir robot, verilen görevi fiziksel harekete dönüştüren mekanik yapı, sensörler, kontrol sistemi ve hareket elemanlarının birlikte çalışmasıyla iş yapar. Tipik çalışma ilişkisi görevi belirle → mevcut durumu ölç → hareketi hesapla → uygula → sonucu yeniden ölç şeklindedir. Robotik açısından önemli olan yalnızca komut vermek değil, hareketin istenen şekilde gerçekleşmesini sağlamaktır.
1. Görev: Robot ne yapacak?
Örneğin robot bir parçayı alıp kutuya bırakacak olsun. Robot programı; yaklaşma noktalarını, tutucu komutlarını, bekleme koşullarını ve hata durumundaki davranışı tanımlar. Noktalar operatör tarafından öğretilebilir veya yazılım tarafından hesaplanabilir. Her robotun görevini kendi başına keşfetmesi gerekmez.
Bir PLC üretim hattını yönetip robota “parça hazır” veya “çevrime başla” bilgisi gönderebilir. Robot kontrolörü ise hareketleri yürütür. Bu iş bölümü otomasyon uygulamasına göre değişir; her robotta ayrı bir PLC bulunması zorunlu değildir.
2. Ölçüm: Robot mevcut durumu nasıl bilir?
Sensörler farklı sorulara cevap verir. Enkoder eksen konumunu izlemeye yardımcı olur; endüktif sensör uygun bir metal parçanın varlığını algılayabilir. Kamera, kuvvet sensörü veya vakum ölçümü ise uygulamaya göre ek bilgiler sağlar. Bir parçanın varlığı, doğru kavrandığı ve doğru yerleştirildiği aynı ölçüm değildir.
Her robotta kamera bulunmaz. Parçaların sabit bir fikstürde bilinen konumda olduğu bir uygulama, öğretilmiş noktalar ve eksen geri bildirimiyle çalışabilir. Robotun ana bileşenleri görev için gereken ölçümleri sağlayacak şekilde seçilir.
3. Hesaplama: Takımın hedefi eklem hareketine çevrilir
Robot koluna “takım ucunu şu konuma götür” dendiğinde kontrol sistemi, o konuma ulaşmak için eklemlerin nasıl hareket edeceğini hesaplar. Ters kinematik, hedef takım konumu ve yöneliminden uygun eklem konumlarını bulmaktır. İleri kinematik ise eklem konumlarından takımın konumunu hesaplar. Aynı hedefe farklı kol duruşlarıyla ulaşılabilir; erişim ve eklem sınırları dikkate alınmalıdır.
Hedef nokta ile izlenecek yol farklıdır. Universal Robots terminolojisindeki MoveJ, eklem uzayında hareket oluşturur; takımın yolu düz olmak zorunda değildir. MoveL ise takım merkez noktasını (TCP) doğrusal bir yolda hareket ettirir. Komut adları üreticiye göre değişebilir. Robot türleri arasında mekanik yapı değişse de hedef ile hareket yolu ayrımı önemini korur.
4. Hareket: Motorlar ve mekanik yapı işi yapar
Kontrol sistemi ve sürücüler, servo motorların uygun hareketi üretmesini sağlar. Motorun dönme etkisi tork olarak ifade edilir; kullanılan redüktör devir ve tork ilişkisini mekanik olarak değiştirir. Her robot aynı tahrik yapısını kullanmaz; elektrikli, pnömatik veya hidrolik elemanlar göreve göre yer alabilir.
Kolun ucundaki tutucu, kaynak torcu veya başka bir takım gerçek işlemi gerçekleştirir. Kol doğru noktaya gitse bile yanlış takım, yetersiz kavrama veya uygun olmayan yük bilgisi işlemi başarısız kılabilir.
5. Geri bildirim: Hedefe gerçekten ulaşıldı mı?
Tipik bir servo ekseninde hedef konum ile ölçülen konum karşılaştırılır. Konum hatası = hedef konum − ölçülen konum olarak düşünülebilir. Kontrol sistemi bu farkı ve diğer durum bilgilerini kullanarak hareketi düzeltir. Hız döngüsü ve motor akımıyla ilişkili tork kontrolü, tasarıma bağlı olarak bu yapının daha içteki katmanlarında yer alabilir.
Örnekte hedef 300 mm, başlangıç ölçümü 100 mm olduğundan fark 200 mm olur. Ölçüm 280 mm olduğunda fark 20 mm kalır. Animasyon yalnızca bu ilişkinin anlaşılması içindir; gerçek kontrolör, hız ve ivme sınırlarına uygun bir hareket profili oluşturur. PID kontrolü bu tür kontrol görevlerinde kullanılabilir; bütün robot yazılımı tek bir PID algoritmasından oluşmaz.
Parçayı alıp bırakma örneğinde çevrim
Robot önce parça hazır bilgisini değerlendirir, belirlenen yaklaşma noktasına gider, tutucuyu kapatır ve uygulamada tanımlanan kavrama doğrulamasını kontrol eder. Koşul sağlanırsa parçayı taşır, bırakır ve bir sonraki adıma geçer. Doğrulama zamanında gelmezse tanımlı hata davranışı uygulanır. Sadece belirli bir süre beklemek, parçanın gerçekten tutulduğunu göstermez.
Eksenin hedefe ulaşması da tek başına ürünün doğru yerleştirildiğini kanıtlamaz. Robotik güvenlik ile üretim kalitesine ilişkin doğrulamalar farklı amaçlara hizmet eder. Normal bir “parça var” girişi, kendiliğinden güvenlik işlevi sayılmaz.
Robot her zaman yapay zekâyla mı çalışır?
Hayır. Öğretilmiş hareketleri tekrarlayan bir endüstriyel robot, yapay zekâ kullanmadan çalışabilir. Yapay zekâ ile robotik ilişkisi özellikle görüntü yorumlama ve değişken koşullara uyumda önem kazanabilir. Makine öğrenmesi ek yetenek sağlayabilir; motorların çalışması için zorunlu değildir.
Otonom mobil araçlar ise hareket döngüsüne çevre algılama, konumlama ve yol planlama da ekler. Robotik teknolojisinin sınırları nedeniyle her robot her koşulda çalışamaz. Yetenekleri; mekanik yapı, sensörler, yazılım ve çalışma ortamı birlikte belirler.