
Vinç sürücüsü nedir
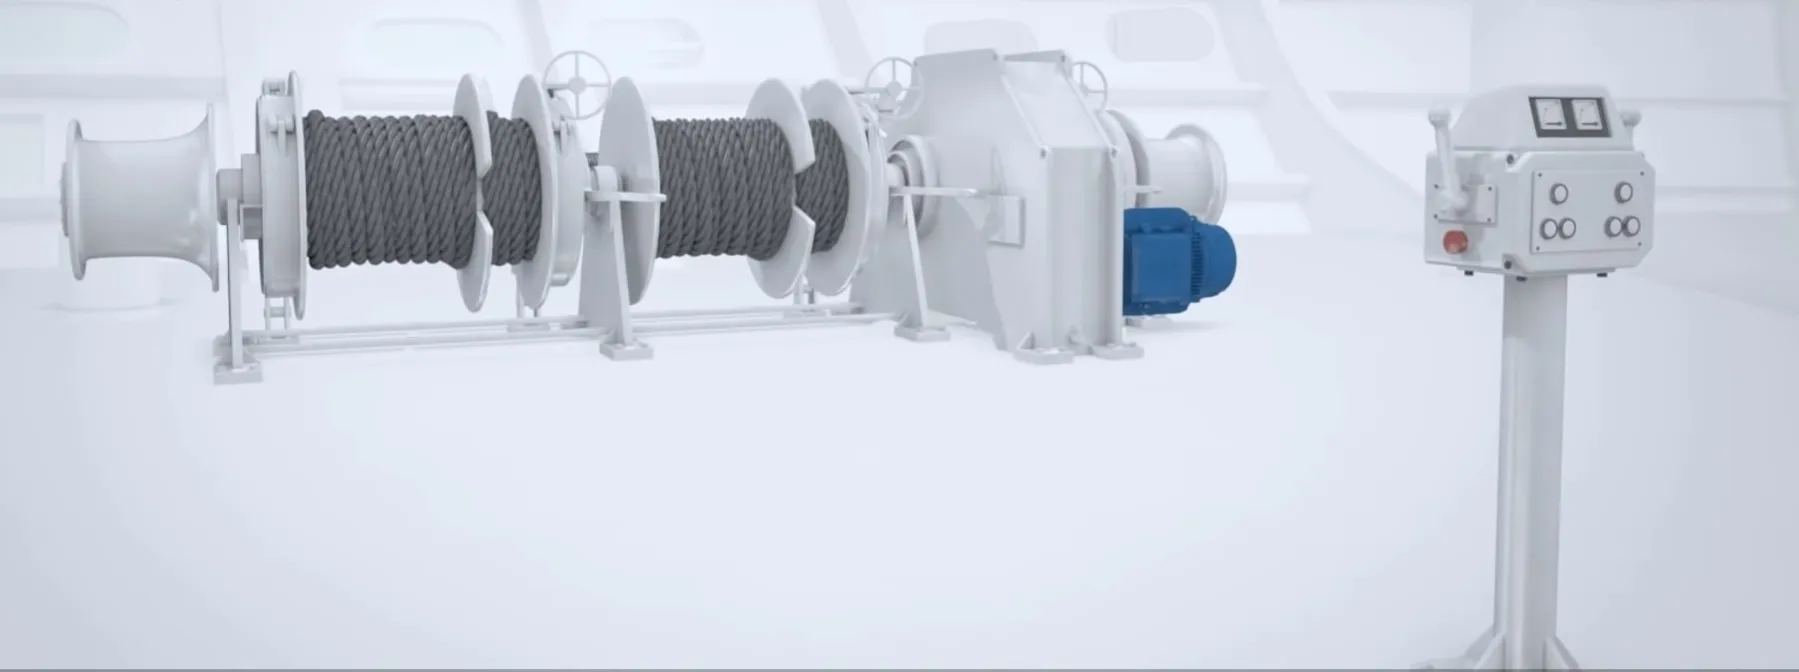
Yükü kontrollü kaldırmak, indirmek ve taşımak
Merhaba, vinç sürücüsü; kaldırma, indirme, araba ve köprü yürütme motorlarının hızını ve torkunu yöneten bir frekans invertörüdür. Vinç uygulamalarına uygun modeller, standart motor kontrolüne ek olarak mekanik fren yönetimi, düşük hız kontrolü ve yük devralma gibi işlevlerle desteklenebilir. Bu özelliklerin kapsamı her cihazda aynı değildir; vinç sürücüleri yapılacak harekete ve çalışma çevrimine göre değerlendirilmelidir.
Motorun hareketini nasıl yönetir?
Sürücü, motorun besleme frekansını ve gerilimini kontrol ederek hızı ayarlar. Vektör kontrol yöntemleri, motor modelinden ve varsa geri beslemeden yararlanarak düşük hızda daha kontrollü tork üretimi sağlayabilir. Tork kontrolü ile hız kontrolü aynı şey değildir; yükün gerektirdiği kuvvet ve istenen hareket hızı birlikte ele alınır.
Çok düşük hızda hassas hareket veya gerçek hızın izlenmesi gerektiğinde enkoder geri beslemesi kullanılabilir. Enkodersiz çalışabilen her sürücü, her kaldırma uygulamasına uygun değildir. Motor tipi, yük davranışı ve üreticinin kaldırma uygulaması için belirlediği şartlar önemlidir.
Kaldırma ile yürütme neden farklıdır?
Kaldırma ekseninde yerçekimi yükü aşağı çekmeye devam eder. Bu nedenle kalkışta yükün geri kaçmadan devralınması, indirmede hızın denetlenmesi ve duruşta yükün mekanik frenle tutulması gerekir. Araba ve köprü yürütmede ise atalet, hız geçişleri ve yük salınımı öne çıkar. Aynı güçte iki motorun farklı hareketlerde kullanılması, aynı sürücü ayarlarının uygun olacağı anlamına gelmez.
Mekanik fren ve tork doğrulama
Normal kalkışta motor, fren açılmadan önce yükü devralabilecek torku oluşturmalıdır. Burada amaç motoru önceden döndürmek değil, yükü tutacak torkun hazır olmasıdır. Normal duruşta motor kontrollü biçimde yavaşlatılır; frenin yükü tuttuğu doğrulanmadan motor torku kaldırılmamalıdır. Fren torku, açma/kapama süreleri ve fren geri bildirimi birlikte değerlendirilir.
Bazı vinç yazılımları tork doğrulama, fren açılma/kapanma denetimi ve kayma izleme sunar. Bunlar bütün inverterlerde standart değildir. Mekanik tutma freni, elektrik kesilmesi ve arıza durumları da düşünülerek seçilir; motorun elektriksel torkuyla yük tutabilmesi, mekanik frenin yerini aldığı anlamına gelmez.
Editörün notu: STO, güvenli tork kesme işlevi motorun tork üretmesini engeller. Yükü kendi başına tutmaz, fren bobinini mutlaka yönetmez ve elektriksel izolasyon sağlamaz. Frenin güvenli kumandası ayrı bir işlev veya uygun bir kontrol düzeni gerektirebilir. Acil durdurma davranışı, fren ve sürücü birlikte ele alınarak belirlenmelidir.
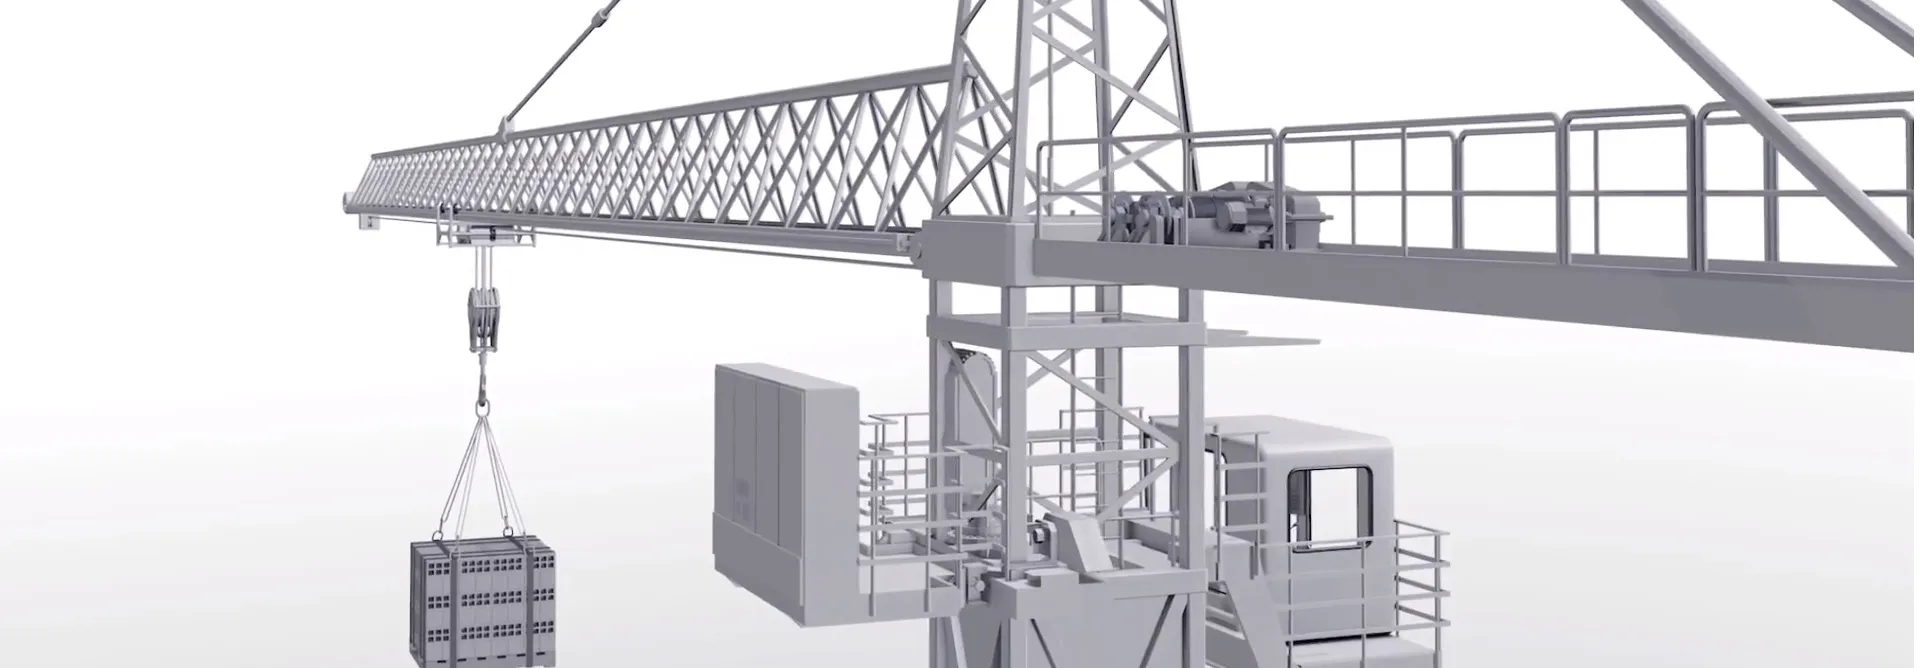
İndirme sırasında oluşan enerji
Yük motoru sürükleyerek aşağı inerken motor jeneratör gibi çalışabilir. Sürücünün DC barasına dönen enerji, uygun fren kıyıcısı ve fren direnci ile ısıya çevrilebilir veya uygun bir rejeneratif sistemle şebekeye geri verilebilir. Dolayısıyla her vinçte mutlaka direnç kullanılması ya da her inverterin enerji geri kazanması söz konusu değildir.
Fren direncinin ohm değeri, anlık güç kapasitesi, çevrim enerjisi ve ortalama gücü indirme süresine uygun olmalıdır. Rejeneratif çözümün ekonomik yararı da yük, indirme yüksekliği, çevrim sıklığı ve sistem kayıplarına bağlıdır. Fren direnci, mekanik tutma freninin yerine geçmez.
Vinç uygulamasına özel kontrol işlevleri
Hassas yaklaşma ve çok kademeli hız: Yükü yerleştirirken düşük hız, uygun yürütme mesafelerinde daha yüksek hız kullanılabilir. S eğrisi hız geçişlerini yumuşatabilir; ancak özel salınım bastırma yazılımıyla aynı değildir. Salınım kontrolü de bütün koşullarda salınımı tamamen yok etme garantisi vermez.
Yük paylaşımı ve senkronizasyon: Birlikte çalışan motorlarda hız/tork paylaşımı, çift kaldırma düzenlerinde ise uyumlu hareket gerekebilir. Master/follower işlevinin bulunması tek başına güvenli tandem kaldırma çözümü oluşturmaz; mekanik yapı, geri besleme ve denetim birlikte tasarlanır.
Yüke bağlı hız optimizasyonu: Bazı sistemlerde hafif yükle daha hızlı çalışma mümkündür. Bu özellik; motorun, frenin, redüktörün ve vincin izin verilen sınırları içinde kullanılmalıdır. Boş kancada hızın sınırsız artırılabileceği düşünülmemelidir.
Yük ve hareket sınırlarının denetlenmesi
Ağırlık ölçme ve aşırı yük kontrolü, motor akım sınırlamasından ayrı değerlendirilmelidir. Motor akımı, doğrudan ve her koşulda güvenilir bir tonaj ölçümü değildir. Limit siviçleri, yavaşlama bölgeleri ve gerekiyorsa güvenlikle ilgili son sınırlar uygun şekilde düzenlenmelidir. Yazılımsal konum sınırı, kendiliğinden emniyet sınırı sayılmaz.
Halat kopması gibi mekanik bir arızayı inverter tek başına durduramaz. Motorun artık kontrol edemediği bir yük için sürücüye dur komutu vermek yeterli değildir. Gerekli mekanik ve elektriksel korumalar, vincin yapısına ve risk değerlendirmesine göre belirlenir.
Kumanda, izleme ve beklenen faydalar
Uzaktan kumanda veya kablolu kumanda üzerinden yön ve hız komutları verilebilir. PLC ve otomasyon sistemleri ile haberleşme, durum izleme ve arıza kayıtları da sağlanabilir. Sinyal kaybında duruş ve yeniden başlatma davranışı açıkça tanımlanmalıdır; uzaktan erişim tek başına güvenli bakım yöntemi değildir.
Doğru seçilmiş ve devreye alınmış bir sistem, ani mekanik darbeleri azaltabilir, hassas yerleştirmeyi kolaylaştırabilir ve fren aşınmasını düşürebilir. Ancak sabit bir enerji tasarrufu oranı veya “30–40 kat balata ömrü” her uygulama için söylenemez. Kazanç; çevrime, mekanik düzene, fren kullanımına ve ayarlara bağlıdır.
Ürün karşılaştırırken motor etiketini, hareket türünü, maksimum yükü, çalışma çevrimini ve fren bilgilerini birlikte değerlendirin. Ayrıntılı seçim için vinç sürücüsü alırken dikkat edilecek noktaları inceleyebilirsiniz.
İlgili ürünler: Vinç sürücüleri, fren dirençleri, servo ve hareket kontrol sistemleri, şalt malzemeleri.