
Teco servo hata kodları
TECO Servo Hata Kodları ve Çalışma Parametreleri
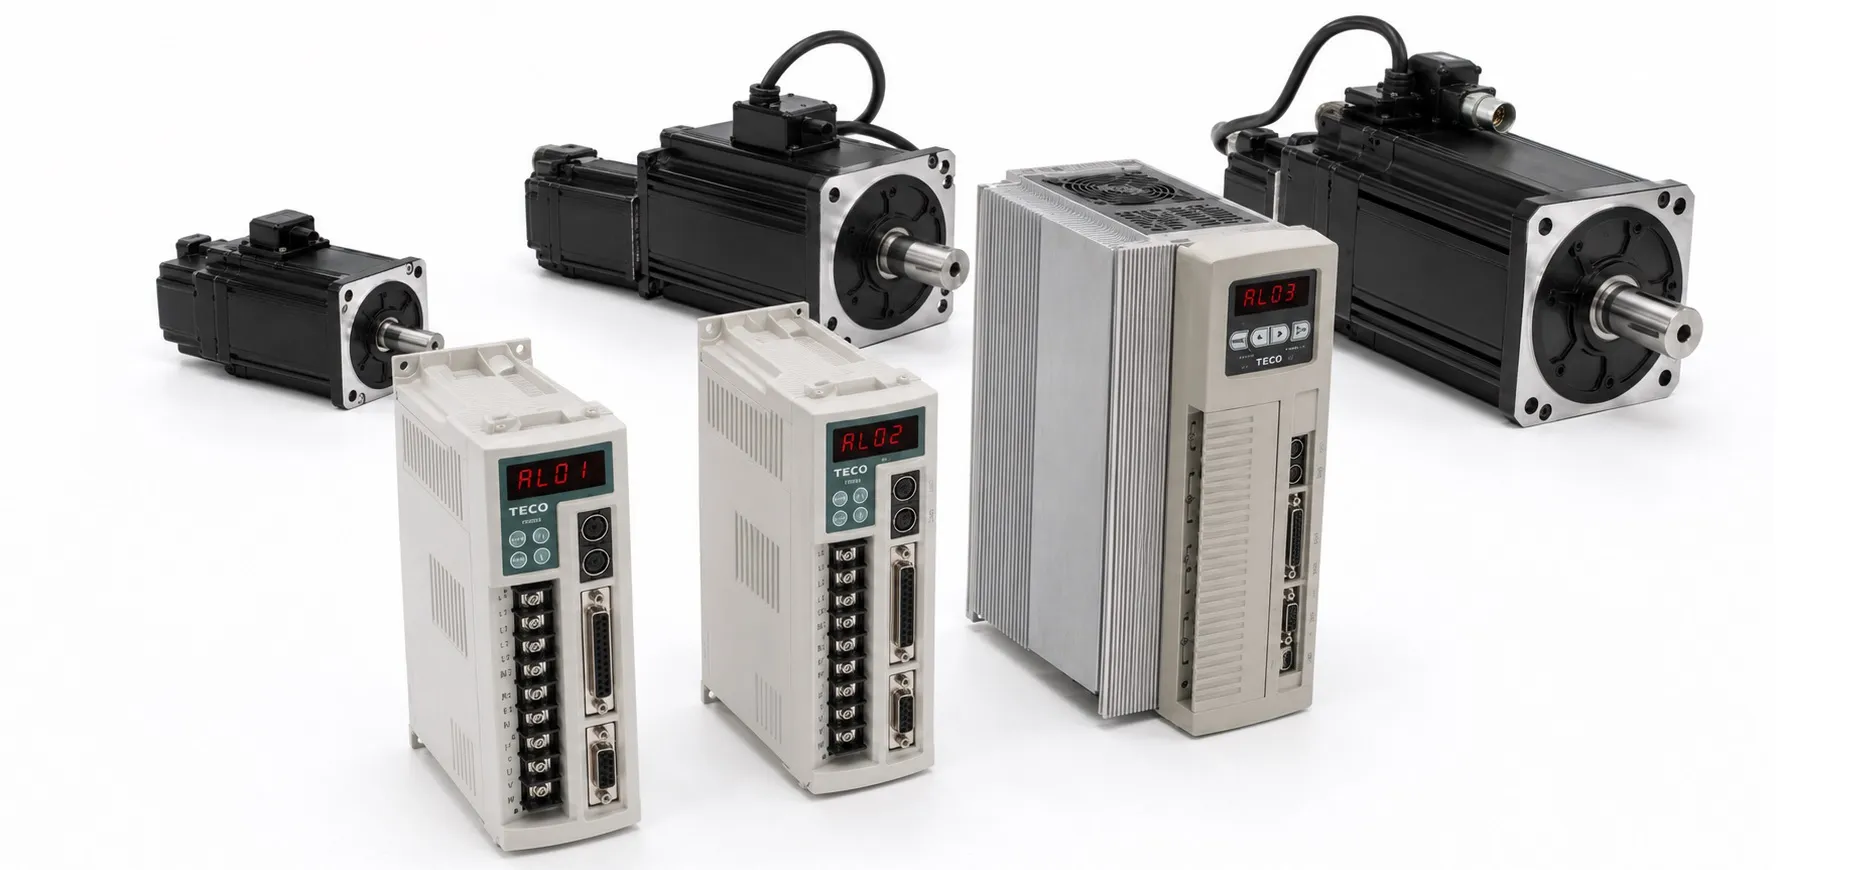
TECO servo sürücünüzde görüntülenen arıza kodlarını değerlendirmeden önce, makinenin topraklama bağlantılarını, motor ve enkoder kablolarını ve mekanik yük sistemini kontrol etmeniz önerilir. Mekanik sıkışma, yanlış bağlantı veya yetersiz topraklama bazı alarm durumlarının oluşmasına neden olabilir.
TECO Servo Alarm ve Hata Kodları
AL-01: Giriş gerilimi 190 V değerinin altına düştüğünde oluşan düşük gerilim alarmıdır.
AL-02: Giriş gerilimi 410 V değerinin üzerine çıktığında oluşan yüksek gerilim alarmıdır.
AL-03: Motor aşırı yük alarmı.
AL-04: Servo sürücü aşırı akım alarmı.
AL-05: Motor enkoder bağlantı problemi. Enkoder ABZ faz sinyali hatası.
AL-06: Motor enkoder bağlantı problemi. Enkoder UVW faz sinyali hatası.
AL-07: Çok fonksiyonlu giriş/çıkış bağlantısı haberleşme hatası.
AL-08: Parametre yazma hatası.
AL-09: Acil stop uyarısı.
AL-10: Motor aşırı akım uyarısı.
AL-11: Pozisyonlama hatası.
AL-12: Motor aşırı hız alarmı.
AL-13: CPU hatası.
AL-14: CCWL ve CWL limit girişlerinin aynı anda aktif olduğunu bildiren uyarı.
AL-15: Servo sürücü aşırı sıcaklık alarmı.
AL-16: Absolute enkoder kullanılan sistemlerde enkoder pili uyarısı.
dn Gösterge Parametreleri
Aşağıdaki dn parametreleri arıza kodu değildir. Servo sürücünün yapılandırması ve durumuyla ilgili gösterge bilgileridir.
dn-01 – Seçili kontrol modu
dn-02 – Çıkış terminal durumları
dn-03 – Giriş terminal durumları
dn-04 – CPU yazılım versiyonu
dn-05 – JOG modu seçimi
dn-06 – Rezerve fonksiyon
dn-07 – Otomatik ofset ayarı (harici analog giriş)
dn-08 – Servo motor model kodu
dn-09 – ASIC yazılım versiyonu
Un Çalışma ve İzleme Parametreleri
Aşağıdaki Un parametreleri arıza kodu değildir. Servo sisteminin çalışma sırasında izlenebilen verilerini gösterir.
Un-01 – Motor devri (rpm)
Un-02 – Motor torku (%)
Un-03 – Düzeltici yük oranı (%)
Un-04 – Yük oranı (%)
Un-05 – Maksimum yük oranı (%)
Un-06 – Hız komutu (rpm)
Un-07 – Pozisyon hata değeri (pulse)
Un-08 – Pozisyon geri besleme değeri (pulse)
Un-09 – Harici analog gerilim değeri (V DC)
Un-10 – DC bara gerilim değeri (V DC)
Un-11 – Harici hız limit değeri
Un-12 – Harici CCW tork limit değeri
Un-13 – Harici CW tork limit değeri
Un-14 – Motor geri besleme dönüş sayısı (tur)
Un-15 – Motor geri besleme pulse değeri (bir tam turun altındaki değer)
Un-16 – Harici pulse ile sürmede gönderilen pulse karşılığındaki motor dönüş sayısı
Un-17 – Harici pulse ile sürmede bir turun altındaki pulse değeri
Un-18 – Tork komutu (%)
Un-19 – Yük atalet oranı
qn Kontrol Döngüsü Parametreleri
qn-401 – Hız döngü kazancı 1
qn-402 – Hız döngü zamanı 1
qn-403 – Hız döngü kazancı 2
qn-404 – Hız döngü zamanı 2
qn-405 – Pozisyon döngü kazancı 1
qn-406 – Pozisyon döngü kazancı 2
qn-407 – Pozisyon döngü kazancı
TECO Servo HOME Referans Ayarları
0 – CCW yönünde HOME arama: HOME fonksiyonu aktive edildiğinde motor, ana referans pozisyonunu CCW yönünde ve hız 1 ile arar. CCWL veya CWL girişleri HOME referans anahtarı olarak kullanılabilir. Referans algılandıktan sonra CCWL ve CWL girişleri normal görevlerine döner.
Not: Bu fonksiyon kullanılırken Pn365 ayarları ve CCWL/CWL giriş fonksiyonları uygun şekilde yapılandırılmalıdır.
1 – CW yönünde HOME arama: HOME fonksiyonu aktive edildiğinde motor, ana referans pozisyonunu CW yönünde ve hız 1 ile arar. CCWL veya CWL girişleri referans anahtarı olarak kullanılabilir. Ana pozisyon algılandıktan sonra ilgili giriş kontakları normal görevlerine döner.
Not: Kaynak metne göre Pn365 ayarları 1 veya 2 seçildiğinde CCWL ve CWL seçeneklerinin 0 olarak ayarlanması gerekmektedir.
2 – CCW yönünde ORG ile HOME: HOME aktive edildiğinde motor CCW yönünde hız 1 ile hareket eder. ORG giriş kontağı algılandığında ana referans işlemi gerçekleştirilir. Kaynak metinde Pn365.1=2 durumunda ORG girişinin yükselen kenarının referans pozisyonu olarak kullanılabileceği belirtilmektedir.
3 – CW yönünde ORG ile HOME: HOME aktive edildiğinde motor CW yönünde hız 1 ile hareket eder. ORG giriş kontağının algılanmasıyla ana referans işlemi gerçekleştirilir. Pn365.1=2 durumunda ORG girişinin yükselen kenarı referans olarak kullanılabilir.
4 – CCW yönünde Z fazı ile HOME: Motor CCW yönünde hız 1 ile hareket eder ve en yakın enkoder Z fazı algılandığında ana referans pozisyonu belirlenir. Kaynak metne göre bu fonksiyonda Pn365.1=2 ayarı kullanılmaktadır. Z fazı algılandıktan sonra duruş davranışı ilgili Pn365 ayarlarıyla belirlenir.
5 – CW yönünde Z fazı ile HOME: Motor CW yönünde hız 1 ile hareket eder ve en yakın enkoder Z fazı algılandığında ana referans pozisyonu belirlenir. Kaynak metne göre bu fonksiyonda Pn365.1=2 ayarı kullanılmaktadır. Z fazı algılandıktan sonra duruş davranışı ilgili Pn365 ayarlarıyla belirlenir.
İlgili TECO Servo Sayfaları