
Spindle Sürücüsü alırken!
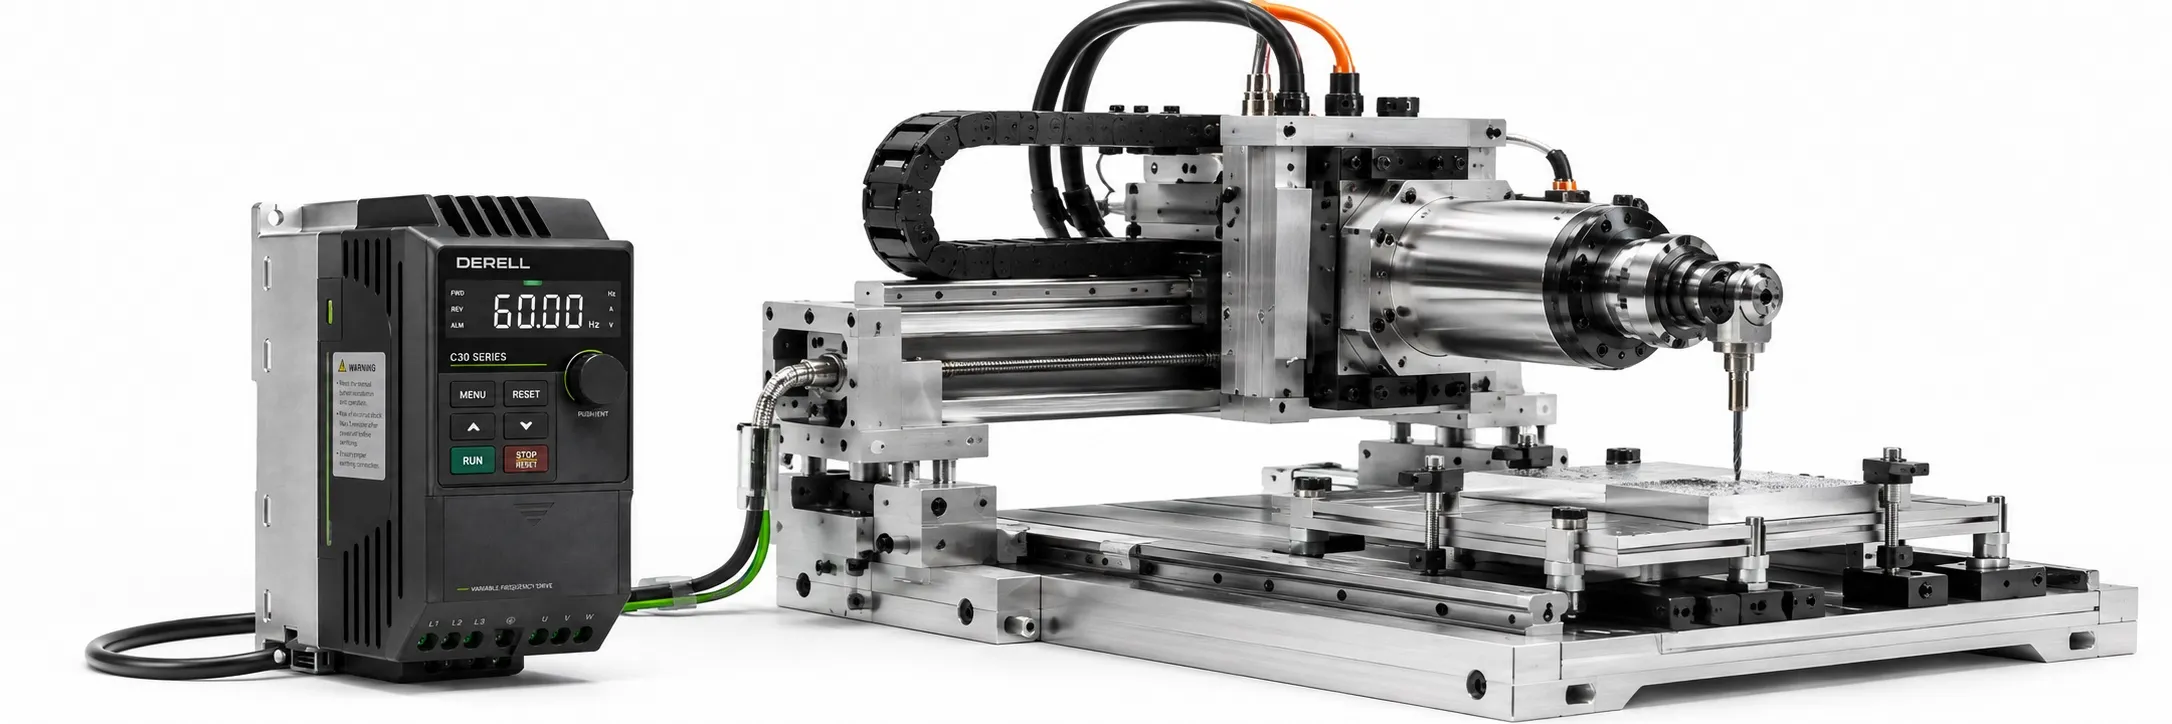
Spindle Sürücüsü Alırken Nelere Dikkat Edilmeli?
Spindle motor sürücüsü seçerken yalnızca motorun kW değerine bakmak yeterli değildir. Motor tipi, gerilim, nominal akım, çalışma frekansı, maksimum devir, kontrol yöntemi ve hız-tork ihtiyacı birlikte değerlendirilmelidir. Yanlış eşleştirme, işleme performansını sınırlayabilir; motorun ısınmasına, sürücünün hata vermesine veya sistemin çalışma sınırlarının aşılmasına yol açabilir.
Motor tipi ve uyumluluğu: Spindle uygulamalarında asenkron motorlar veya kalıcı mıknatıslı senkron motorlar kullanılabilir. “Yüksek hızlı spindle” ifadesi, tek başına ayrı bir elektriksel motor tipi tanımlamaz. Sürücünün desteklediği motor yapısı, kontrol algoritması ve motor tanımlama yöntemi kontrol edilmelidir. Mekanik ve termal gereksinimleri de değerlendirmek için spindle motor seçimi rehberini inceleyebilirsiniz.
Şebeke ve motor gerilimi: Sürücünün giriş faz sayısı ve besleme gerilimi, mevcut şebekeye uygun olmalıdır. Motor tarafında ise sürücünün sağlayabildiği çıkış gerilimi, motorun bağlantı şekli ve nominal gerilimiyle eşleşmelidir. Standart bir 230 V sınıfı sürücünün, 400 V isteyen bir motoru aynı nominal koşullarda çalıştıracağı varsayılmamalıdır. Tek faz giriş desteği veya özel gerilim yükseltme özelliği, ürünün teknik belgesinden doğrulanmalıdır.
Nominal akım ve aşırı yük kapasitesi: Motor etiketindeki nominal akım, kW değerinden bağımsız olarak karşılaştırılmalıdır. Sürücünün sürekli çıkış akımı; ortam sıcaklığı, rakım ve anahtarlama frekansına bağlı akım düşümleri uygulandıktan sonra motorun gereksinimini karşılamalıdır. Aşırı yük yüzdesi, bu yükün izin verilen süresi ve tekrarlanma aralığı da kontrol edilmelidir. Kısa süreli yüksek akım kapasitesi, yetersiz sürekli akım kapasitesinin yerine geçmez.
Maksimum çıkış frekansı: Motorun nominal ve izin verilen maksimum elektriksel frekansı, sürücünün teknik sınırlarıyla karşılaştırılmalıdır. 400 Hz, 600 Hz veya daha yüksek frekans isteyen spindle'larda standart bir VFD yeterli olmayabilir. Üstelik aynı sürücünün V/F ve vektör kontrol modlarındaki maksimum frekansları farklı olabilir. Katalogdaki en yüksek değer yerine kullanılacak motor tipi, kontrol modu ve yazılım sürümü için geçerli sınır esas alınmalıdır. Elektriksel frekans ile mekanik devir, motorun kutup sayısı ve tipine göre ilişkilidir.
Çıkış frekansı ile PWM frekansı: Motorun çalıştığı elektriksel çıkış frekansı ile güç yarı iletkenlerinin anahtarlama frekansı aynı şey değildir. Örneğin katalogdaki kHz cinsinden PWM değeri, motorun o frekansta çalıştırılabileceği anlamına gelmez. Anahtarlama frekansı; motor akımının dalga şeklini, ses seviyesini, sürücü kayıplarını ve kullanılabilir çıkış akımını etkileyebilir. Ayar, motor ve sürücü üreticilerinin yüksek hızlı çalışma koşullarına göre yapılmalıdır.
Hız ve tork kontrolü: Uygulama için uygun olduğunda V/F kontrolü yeterli olabilir. Daha hassas hız kontrolü veya yük değişimlerine daha güçlü tepki gereken sistemlerde sensörsüz vektör ya da enkoderli vektör kontrol değerlendirilebilir. Ancak vektör kontrol, her yüksek hızlı spindle için otomatik olarak en iyi seçenek değildir. Motorun elektriksel özellikleri, çalışma frekansı ve sürücünün desteklediği hız aralığı birlikte kontrol edilmelidir. Sürücü, motorun mekanik ve termal sınırlarının üzerinde sürekli tork oluşturamaz.
Açık veya kapalı çevrim: Enkodersiz sistemlerde sürücü, motor hızını elektriksel ölçümler ve motor modeli üzerinden tahmin edebilir; bu, mil hızının doğrudan ölçülmesiyle aynı değildir. Enkoder geri beslemeli sistemler gerçek dönme hareketinden yararlanır. Spindle orientasyonu, hassas senkronizasyon, C ekseni veya rijit kılavuz çekme gerektiğinde sürücü, CNC ve mekanik düzenin bu işlevleri birlikte desteklemesi gerekir. Yalnızca enkoder bağlantısı bulunması yeterli değildir.
Hızlanma ve frenleme: Hızlanma süresi; toplam atalet, yük ve kullanılabilir motor torkuna uygun seçilmelidir. Yüksek devirden yavaşlamada geri dönen enerji, DC ara devre gerilimini yükseltebilir. Kısa duruşlar için uygun fren kıyıcısı ile fren direnci, harici frenleme ünitesi veya rejeneratif çözüm gerekebilir. Seçimde frenleme enerjisi, çevrim sıklığı, direnç değeri ve güç kapasitesi birlikte değerlendirilmelidir. Direnç, sürücünün izin verdiği minimum ohm değerinin altında seçilmemelidir.
DC frenleme ayrı bir yöntemdir: DC enjeksiyonla frenleme, enerjinin motor içinde ısıya dönüşmesine yol açar; fren kıyıcısı ve dirençle yapılan frenlemenin doğrudan karşılığı değildir. Her motor tipi ve çalışma koşulu için uygun olmayabilir. Akım ve uygulama süresi, motorun termal sınırları ve sürücünün talimatlarıyla sınırlandırılmalıdır. Sık duruşlu veya yüksek ataletli spindle'da yalnızca “DC frenleme var” bilgisiyle seçim yapılmamalıdır.
Koruma ve sıcaklık izleme: Aşırı akım, aşırı gerilim, düşük gerilim, sürücü aşırı sıcaklığı, motor aşırı yükü ve kısa devre korumalarının kapsamı incelenmelidir. Motorda PTC, Pt100, Pt1000 veya başka bir sıcaklık sensörü varsa sürücüde uygun giriş ya da uyumlu arayüz bulunmalıdır; bu sensörler birbirinin yerine doğrudan bağlanamaz. Elektronik termal modelin bulunması, her durumda gerçek motor sıcaklığının ölçüldüğü anlamına gelmez. Pano havalandırması, ortam sıcaklığı ve koruma sınıfı da seçimde dikkate alınmalıdır.
Kontrol girişleri ve haberleşme: Hız referansının panelden, 0–10 V, 4–20 mA, dijital hız seçimleri veya haberleşme üzerinden nasıl verileceği belirlenmelidir. CNC kontrolörü veya PLC ile çalıştırma, durdurma, hazır ve arıza sinyalleri de eşleştirilmelidir. RS-485 fiziksel arayüzdür; Modbus RTU ise bu arayüz üzerinde kullanılabilen bir protokoldür. RS-485 bağlantısının bulunması tek başına protokol uyumluluğunu kanıtlamaz; komutlar ve register haritası da kontrol edilmelidir.
Enkoder desteği: Geri beslemenin sinyal tipi, besleme gerilimi, çözünürlüğü ve maksimum giriş frekansı sürücüyle uyumlu olmalıdır. Bazı modellerde doğrudan giriş, bazılarında PG veya enkoder opsiyon kartı gerekir. Yüksek devirde enkoderin ürettiği darbe frekansı kartın sınırını aşabilir. Motor enkoderi ile spindle mili enkoderinin görevleri, özellikle kayışlı sistemlerde ayrıca değerlendirilmelidir.
Motor kablosu ve EMC: Motor kablosunun uzunluğu, ekranlaması, kapasitansı ve koruyucu topraklama düzeni üretici talimatlarına uygun olmalıdır. Güç ve hassas kontrol kablolarının yerleşimi de önemlidir. Gerektiğinde çıkış reaktörü, dV/dt filtresi veya başka bir filtre kullanılabilir; ancak filtrenin izin verilen motor frekansı, anahtarlama frekansı, gerilimi ve akımı mutlaka doğrulanmalıdır. Standart bir çıkış filtresi, 400–600 Hz spindle uygulamasına uygun olmayabilir. Giriş EMC filtresi ile motor tarafındaki çıkış filtresi farklı amaçlara hizmet eder.
Kullanıcı arayüzü ve parametreleme: Motor nominal değerleri, kontrol modu, minimum-maksimum frekans, rampalar ve giriş-çıkış görevleri açık şekilde ayarlanabilmelidir. Parametre yedekleme, hata geçmişi ve izleme ekranları bakım sürecini kolaylaştırır. Motor tanımlama veya otomatik ayar işlemi, üreticinin spindle için uygun gördüğü yöntemle yapılmalıdır; bazı işlemler motoru döndürebilir. Ayarlar yalnızca başka bir makineden kopyalanarak doğrulanmış sayılmaz.
Üretici ve teknik destek: Tam model koduna ait donanım kılavuzu, parametre kılavuzu, motor uyumluluk bilgisi ve opsiyon kartı belgeleri bulunmalıdır. Yüksek hızlı uygulamalarda sürücünün yazılımı, kullanılacak motor ve kontrol modu birlikte değerlendirilmelidir. Marka bilinirliği, belgelenmiş teknik uyumluluğun yerine geçmez. Yedek parça ve uygulama desteğine erişim de satın alma kararının bir parçasıdır.
Bütçe ve toplam maliyet: Spindle sürücüsü fiyatlarını karşılaştırırken yalnızca cihaz bedeline bakılmamalıdır. Enkoder kartı, frenleme elemanları, filtreler, kablolama, pano soğutması, devreye alma, enerji kayıpları, bakım ve duruş süreleri toplam maliyeti etkiler. Ekonomik seçim; gerekli akım, frekans ve kontrol yeteneklerini gerçek çalışma koşullarında karşılayan, aksesuarlarıyla birlikte değerlendirilmiş sistemdir.
İlgili Konular ve Ürün Kategorileri
+ Spindle Motor ve Sürücüler Ana Sayfası
+ Hız Kontrol Cihazları Ana Sayfası
+ Spindle Motor ve Sürücüsü Nedir?
+ Spindle Motor Alırken Nelere Dikkat Edilmeli?
+ Spindle Motor ve Sürücü Fiyatları
+ Spindle Aksesuarları ve Teknik Bilgiler
+ DERELL PLC ve Akıllı Röleler
+ İkinci El Spindle Motor ve Sürücüler
Teknik Referanslar
GMN — Spindle sürücü sistemleri, kontrol modları ve geri besleme
ABB DriveSize — Motor ve sürücü boyutlandırma
Danfoss — Fren direnci, frenleme çevrimi ve direnç seçimi
ABB FOCH du/dt filtre kılavuzu — Çıkış frekansı ve anahtarlama sınırları (PDF)
Referanslarda verilen sayısal sınırlar ilgili ürünlere aittir. Her spindle uygulamasında kullanılacak motor, sürücü, filtre ve frenleme donanımının kendi teknik belgeleri esas alınmalıdır.