
Servo (position loop) pozisyon kazancı nedir?
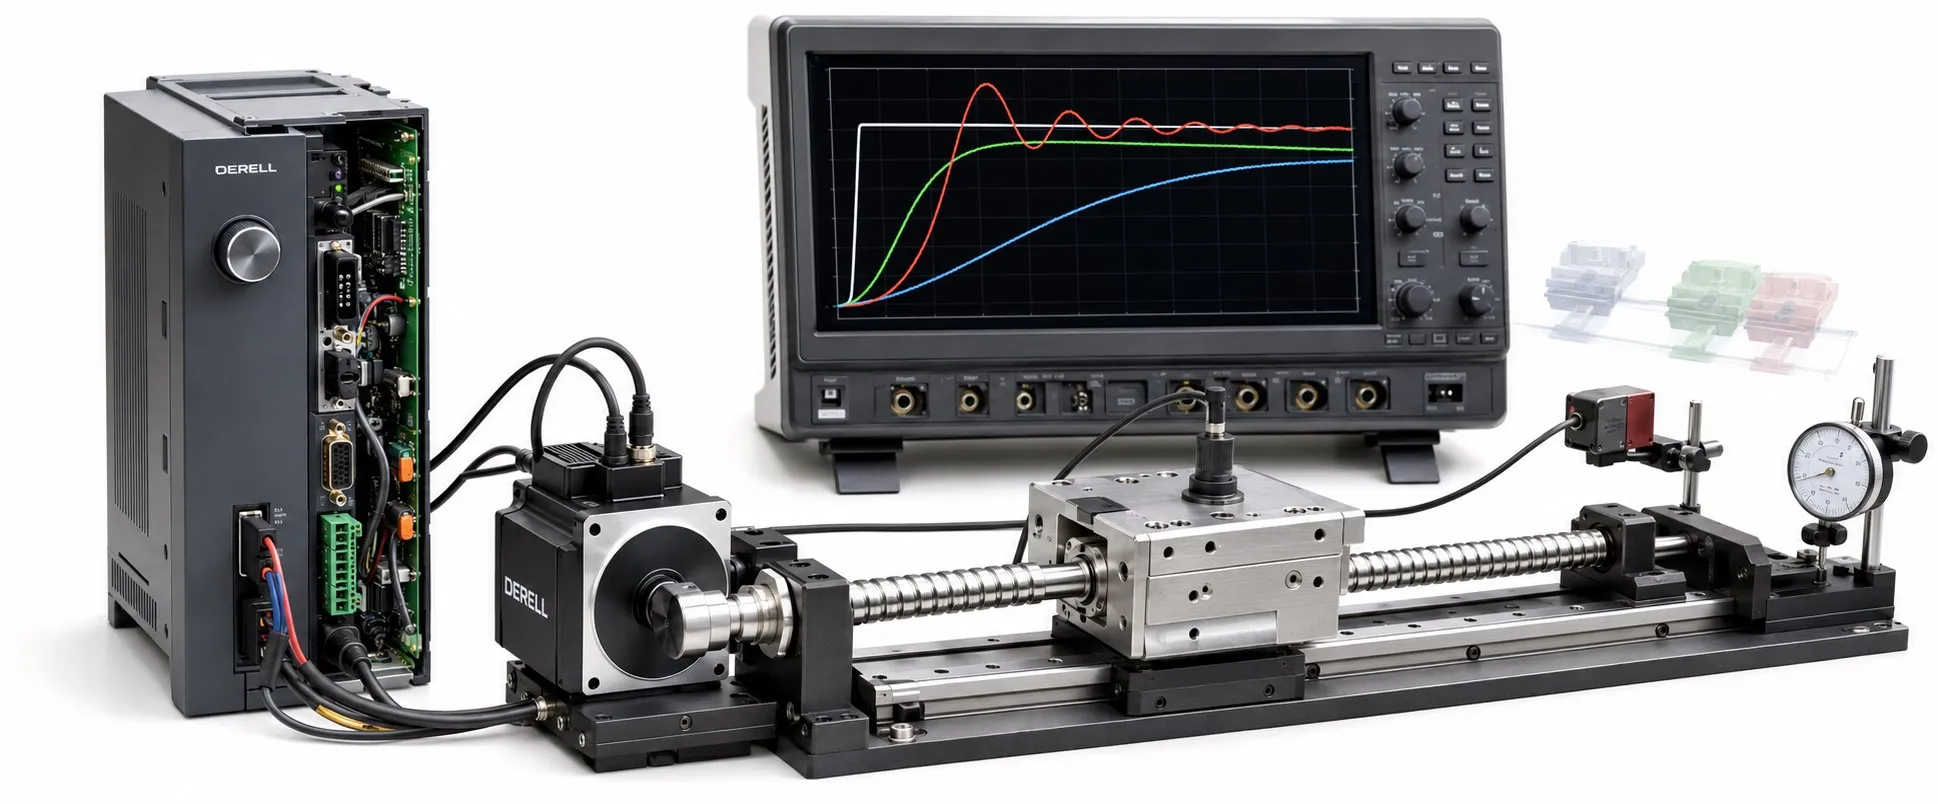
Hedefi izleme hızı ile kararlılık arasındaki denge
Merhaba dostlar. Bir servo sisteminde pozisyon kazancı, istenen konum ile geri beslemeden ölçülen konum arasındaki hataya ne kadar güçlü düzeltme uygulanacağını belirler. Genellikle Kp veya position loop gain olarak adlandırılır. Uygun ayar, eksenin komutu daha yakından izlemesine ve hedefte daha çabuk yerleşmesine yardımcı olur.
Örneğin bir servo motorun hareket ettirdiği tabla 100 mm konumuna gönderilsin. Ölçülen konum o anda 99,8 mm ise konum hatası 0,2 mm olur. Kazanç, bu farkın giderilmesi için üretilecek düzeltmeyi etkiler; motorun gücünü veya enkoder çözünürlüğünü artırmaz.
Pozisyon, hız ve akım döngüleri nasıl birlikte çalışır?
Yaygın kademeli yapıda pozisyon kontrolü dış döngüdür. Konum hatasından bir hız düzeltme komutu üretir. Hız döngüsü bu isteği gerçekleştirmek için tork talep eder; akım döngüsü ise motor akımını düzenleyerek gerekli elektromanyetik torkun oluşmasını sağlar. İç döngülerin kararlılığı, dış döngünün başarısını sınırlar.
Bu nedenle pozisyon kazancı ile hız kazancı aynı ayar değildir. Genel servo kazanç ayarında döngüler birlikte değerlendirilir. Ayrıca pozisyon döngüsü, seçilen hız, tork ve pozisyon kontrol moduna göre sürücüde veya üst hareket kontrolöründe bulunabilir. Pals/yön girişli ve EtherCAT servo sistemlerinde kontrolün nerede kapatıldığı, kullanılan moda bağlıdır.
Kazanç ile takip hatası arasındaki ilişki
Pozisyon hatasını hız komutuna dönüştüren basit oransal modelde vdüzeltme = Kp × e yazılır. Burada e konum hatasıdır. Konum mm, hız mm/s cinsindeyse Kp'nin birimi s−1 olur.
Hız döngüsünün komutu ideal izlediği, ileri besleme bulunmayan ve sınırlara ulaşılmayan sabit hızlı durumda e ≈ v / Kp elde edilir. Örnek olarak 100 mm/s hız ve 100 s−1 kazanç için takip hatası yaklaşık 1 mm; 200 s−1 için yaklaşık 0,5 mm olur. Bunlar öğretici hesap değerleridir; önerilen sürücü ayarları değildir.
Bu hesap, hareket sırasındaki takip gecikmesini anlatır. Eksen durduğunda kalacak hata veya makinenin nihai hassasiyeti bu sayılardan çıkarılamaz. İleri besleme, sürtünme, filtreler ve kontrol yapısı sonucu değiştirir.
Düşük ve yüksek kazanç sahada nasıl görünür?
Kazanç yetersizse eksen komutun gerisinde kalabilir ve hedefe yerleşme uzayabilir. Ancak aynı belirti, yetersiz torktan veya fazla ivmeden de kaynaklanabilir. Yük ve aktarım hesabı ile sürücünün akım ve hız sınırları birlikte incelenmelidir.
Kazanç fazla yükseltilirse hedefi aşma, ileri geri salınım, duruşta titreme ve akustik gürültü görülebilir. Esnek kaplin, kayış veya planet redüktör içeren mekanizmalarda rezonans ve boşluk, kullanılabilir kazancı sınırlar. Titreşim tek başına hangi döngünün hatalı olduğunu göstermez.
Editörün notu: Her sürücüdeki “100” değeri aynı kazancı ifade etmez. Birim 1/s, 0,1/s veya üreticiye özgü başka bir ölçek olabilir; bazı sistemler kazancı Kv adıyla gösterir. Örneğin Yaskawa Sigma-5'in burada kaynak verilen kılavuzunda Pn102'nin ayar birimi 0,1/s olarak tanımlıdır. Parametre kodu, ölçek ve etkin kontrol modu doğrulanmadan başka cihazın ayarı kopyalanmamalıdır.
İleri besleme ve mekanik doğruluk neden önemlidir?
İleri besleme (feedforward), planlanan hız veya ivmeden yararlanarak gereken komutun bir kısmını hata büyümeden üretir. Böylece takip, yalnızca Kp artırılmadan iyileştirilebilir. Uygun olmayan ileri besleme ise hedefi aşmayı artırabilir; geri beslemenin yerini almaz.
Motor enkoderi motor milini ölçer. Aktarmada boşluk veya esneme varsa motor hedefte görünürken tabla farklı yerde olabilir. Kazanç artırmak mekanik boşluğu gidermez. Yükteki hareketin lineer enkoder ile ölçülmesi farklı bir geri besleme düzeni gerektirir. Bu ihtiyaç, servo motor ve sürücü seçimi sırasında değerlendirilmelidir.
Ayarı ölçerek değerlendirin
Önce mevcut parametreleri yedekleyin; bağlantı, mekanik sıkılık, frenin açılması ve geri besleme yönünü kontrol edin. Üreticinin otomatik ayar yöntemini uygun yük ve hareket alanında uygulayın. Manuel düzeltmede bir seferde tek parametreyi küçük adımlarla değiştirin; deneme hareketinde sınırlandırılmış hız ve ivme kullanın.
Aynı hareket için komut konumu, gerçek konum, takip hatası, hız ve akım/tork eğrilerini karşılaştırın. İki yönde, farklı yüklerde ve hedefe yaklaşırken davranışı kontrol edin. Titreşim veya aşma belirirse kazancı artırmayı sürdürmeyin; önceki kararlı ayara dönerek mekanik yapıyı ve döngü dengesini inceleyin.
Takip hatası alarm sınırını büyütmek ayar sorununu çözmez. Benzer şekilde “pozisyona ulaştı” penceresini genişletmek gerçek doğruluğu artırmaz. Amaç, kabul edilen hata aralığında kararlı ve tekrarlanabilir hareket elde etmektir. Daha ayrıntılı kontrol yapıları için PID ile pozisyon kontrolü konusu tamamlayıcıdır.
İlgili konular: Servo sistemler / Servo ile tork kontrolü / Hareket kontrol ürünleri