
Servo motor ve step motor arasındaki temel farklar nelerdir?
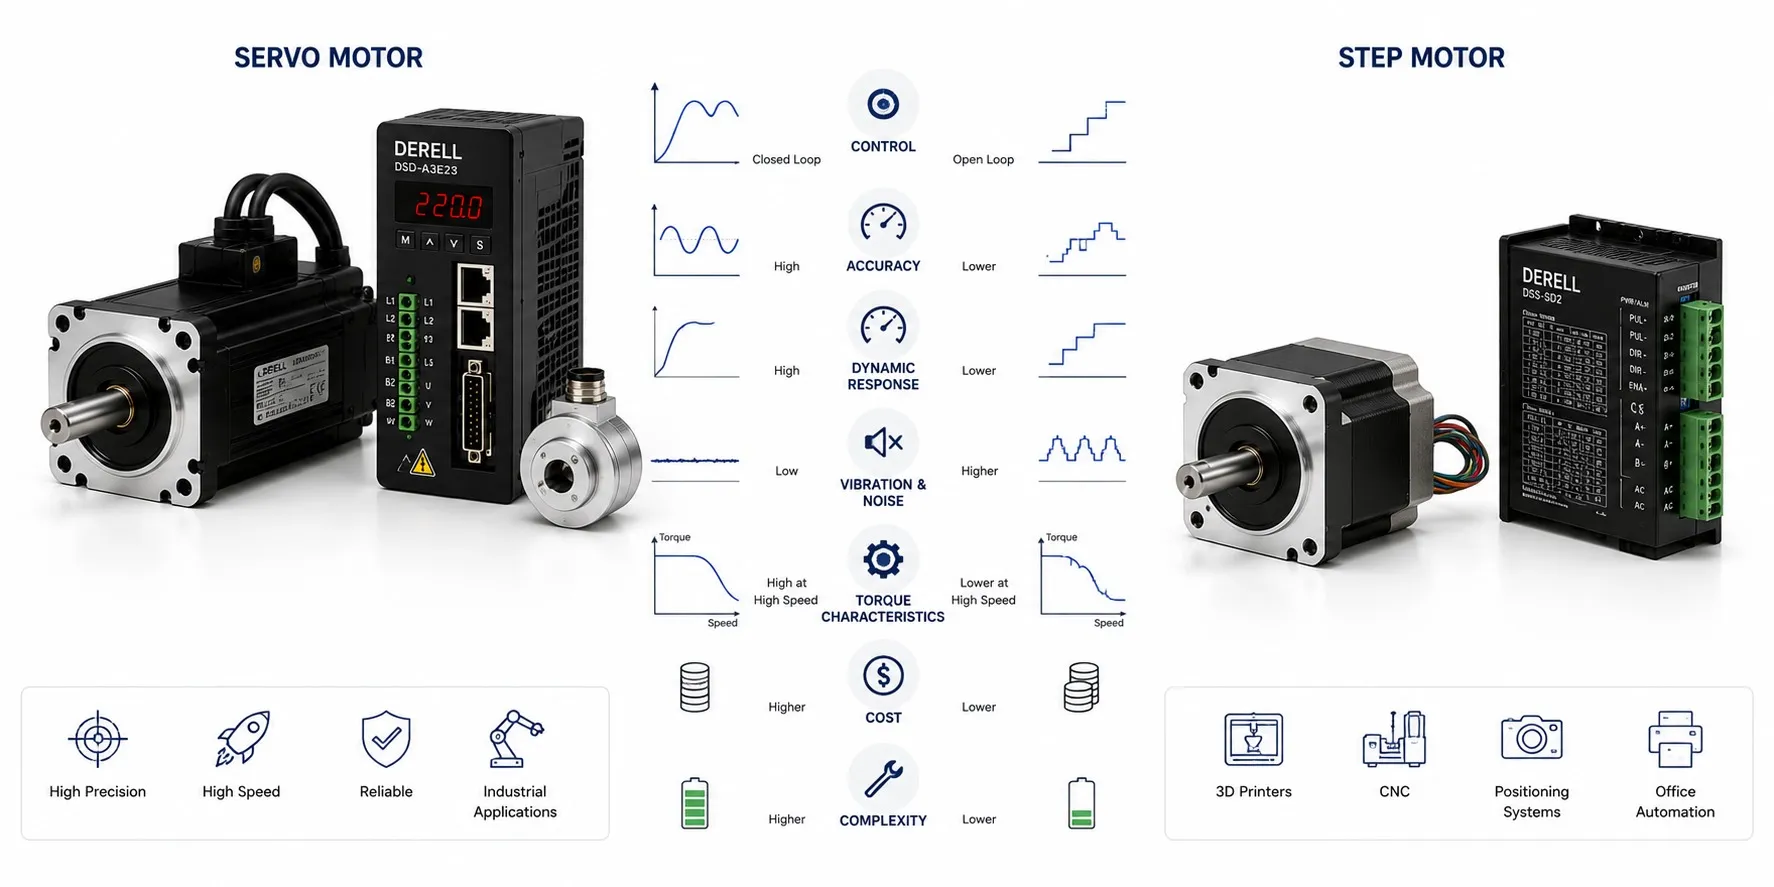
Hareket ihtiyacına göre doğru motoru seçmek
Step motor, sargılarının sırayla sürülmesiyle belirli açısal adımlar üretir. Endüstriyel servo motor ise genellikle geri beslemeli bir sistem içinde çalışır; gerçek hareket hedefle karşılaştırılır ve gerekli tork ayarlanır. Temel fark yalnızca motor yapısı değildir: sürücü, geri besleme ve kontrol yöntemi birlikte değerlendirilmelidir. Enkoderli, kapalı çevrim step sistemleri de vardır.
Geri besleme: komutu saymak ile hareketi ölçmek
Klasik açık çevrim step sisteminde kontrolör, gönderilen adımlardan konumu hesaplar. Motorun çalışma prensibi doğru akım ve uygun yükle güvenilir konumlama sağlar; fakat aşırı yük veya sert hızlanma adım kaybına yol açabilir. Sistem gerçek konumu ölçmüyorsa bunu fark etmeyebilir. Servo sisteminde enkoder veya başka bir geri besleme elemanı hareketi ölçer. Servo sürücü hatayı sınırları içinde düzeltmeye çalışır; kapasite aşıldığında alarm oluşabilir.
Hız ve tork: etiket üzerindeki değer yetmez
Step motor düşük hızda yüksek tork ve kısa hareketlerde iyi cevap sağlayabilir. Ancak kullanılabilir step motor torku, hız yükseldikçe genellikle azalır. Servo sistemler çoğunlukla daha geniş hız aralığında çalışma ve kısa süreli tepe torku sunar. Karşılaştırmada durma torku ile hareket torkunu, ayrıca sürekli tork ile tepe torkunu ayırın. İstenen hızdaki tork eğrisi ve yük–atalet hesabı, motorun uygunluğunu belirler.
| Ölçüt | Açık çevrim step | Servo sistem |
|---|---|---|
| Konum bilgisi | Gönderilen adımlar üzerinden hesaplanır. | Geri beslemeyle ölçülür ve hedefle karşılaştırılır. |
| Aşırı yük | Adım kaybı oluşabilir; konum farkı ölçülmeyebilir. | Sınırlar içinde düzeltme yapabilir; hata koşulunda alarm verebilir. |
| Hız–tork davranışı | Düşük hızda güçlüdür; hız yükseldikçe kullanılabilir tork genellikle düşer. | Genellikle daha geniş hız aralığında dinamik çalışma sağlar. |
| Devreye alma | Akım, mikrostep ve hareket rampası ayarları önemlidir. | Kontrol döngüsü, hareket profili ve yük uyumu değerlendirilir. |
Çözünürlük: küçük komut, aynı büyüklükte doğruluk demek değildir
Örnek: 1,8° tam adımlı bir motor bir turda 200 tam adım yapar. Sürücü 1/16 mikrostep ayarında çalışırsa 3.200 komut darbesi/tur elde edilir. Doğrudan bağlı 5 mm/tur hatveli vidada nominal komut artımı 5 / 3.200 = 0,0015625 mm, yani yaklaşık 1,56 µm olur. Bu, komut çözünürlüğüdür; mekanizmanın bu doğrulukta konumlanacağını garanti etmez.
Mikrostep, akımları ara değerlere ayarlayarak hareketi yumuşatır. Yük, sürtünme ve sürücü akım doğruluğu gerçek duruş noktasını etkiler. Servo enkoderinin yüksek çözünürlüğü de tek başına yüksek makine doğruluğu sağlamaz. Vida hatası, boşluk ve esneme önemlidir; yük tarafındaki lineer enkoder farklı bir geri besleme düzeniyle bunların bir bölümünü ölçmeye yardımcı olabilir.
Kapalı çevrim step sistemleri nerede durur?
Enkoderli step sürücüler, ürüne göre konum farkını izleyebilir, düzeltebilir veya alarm verebilir. Bazı sistemler sürekli kapalı çevrim çalışır; bazıları sapma oluştuğunda farklı bir kontrol moduna geçer. Bu nedenle “enkoder var” bilgisinden kontrol davranışı çıkarılamaz. Geri besleme, motorun hız–tork ve termal sınırlarını kaldırmaz. Karşılaştırma, gerçek motor–sürücü eşleşmesinin özellikleriyle yapılmalıdır.
Titreşim, ayar ve ses
Step motorda belirli hızlarda rezonans oluşabilir; mikrostep ve sürüş modu seçimi hareketi yumuşatabilir. Servo sistemde ise uygun olmayan kazançlar veya esnek bağlantı mekanik titreşime neden olabilir. Auto-tune ve filtreleme yardımcıdır; mekanik sorunları bütünüyle çözmez. Step her zaman gürültülü, servo her zaman sessiz şeklinde bir kural yoktur.
Bekleme, ısınma ve enerji kesilmesi
Step motor, enerjiliyken tutma torku üretir. Birçok açık çevrim sürücü beklemede de akım uygular; bekleme akımını azaltmak ısınmayı düşürürken tutma kapasitesini de azaltabilir. Servo ise yükü karşılamak için gerekli akımı kontrol eder; duruşta akımının sıfır olması gerekmez. Enerji tüketimi hareket ve bekleme sürelerine bağlıdır. Enerjili tutma torku, enerji kesilince çalışan mekanik fren değildir. Yükü kesintide tutmak gereken uygulamalarda uygun frenli düzenek değerlendirilir.
Komut biçimi motor türünü belirlemez
Hem step hem servo sürücüler pals/yön komutuyla çalışabilir; uygun modeller endüstriyel haberleşmeyi de destekler. PLC hızlı puls çıkışında darbe frekansı, elektriksel seviye ve sürücü giriş özellikleri birlikte kontrol edilmelidir. Puls ile kontrol ediliyor olması, motorun step olduğunu göstermez.