
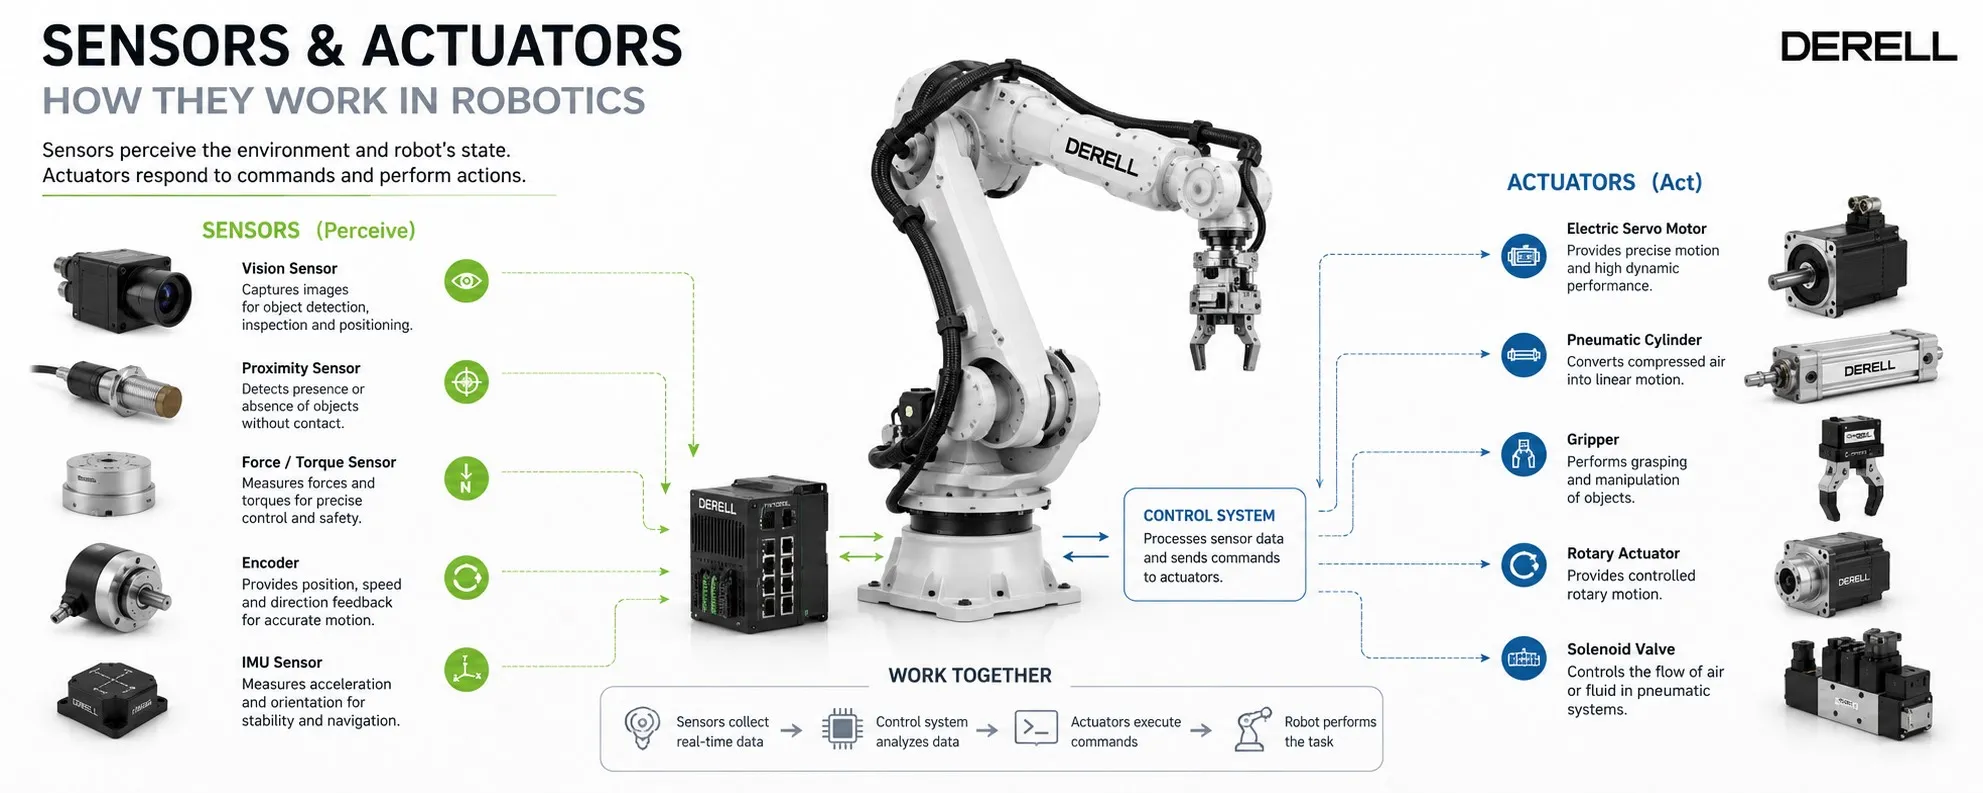
Sensörler ve aktüatörler robotikte nasıl işlev görür?
Robotikte sensörler “ne oluyor?” sorusuna veri sağlar; aktüatörler ise verilen komutu fiziksel harekete veya kuvvete dönüştürür. Aradaki kontrolcü, ölçülen bilgiyi işler ve hareketi yönetir. Bir robotun parçayı görmesi, kolunu doğru noktaya götürmesi ve parçayı uygun kuvvetle kavraması, bu üç görevin birlikte çalışmasına bağlıdır. Sensör ölçer, kontrolcü değerlendirir, aktüatör uygular.
Sensörler robotun hangi bilgileri toplamasını sağlar?
Bir sensör, fiziksel bir büyüklüğü ya da durumu algılayıp kullanılabilir bir sinyale dönüştürür. Robot uygulamalarında mesafe, konum, hız, kuvvet, basınç ve görüntü bilgisi gerekebilir. Robotun ana bileşenleri içinde sensörler yalnızca çevreyi izlemek için bulunmaz; robotun kendi hareketini ölçmek için de kullanılır.
Çevreyi algılayan sensörler: Endüktif sensör uygun mesafedeki metal parçanın varlığını algılayabilir. Fotoseller ışık üzerinden nesne algılama görevlerinde kullanılabilir. Ultrasonik sensör uygun koşullarda mesafe bilgisi sağlayabilir. Kamera ise parça konumu veya yüzey kontrolü için görüntü üretir. Her sensör aynı malzemede, aynı mesafede ve aynı ortamda aynı sonucu vermez.
Robotun hareketini izleyen sensörler: Artırımlı enkoder hareketi darbelerle izlemeye, mutlak enkoder ise kendi ölçüm kapsamı içinde kodlanmış konum bilgisi sağlamaya yardımcı olur. Sınır anahtarı belirli bir konuma ulaşıldığını bildirebilir. “Uç konuma geldi” bilgisi, bütün hareket boyunca hassas konum ölçümüyle aynı şey değildir.
Aktüatör nedir; robotta hangi işi yapar?
Aktüatör, sağlanan enerjiyi mekanik harekete veya kuvvete dönüştüren elemandır. Robot kolunun eklemini döndürebilir, tutucunun çenelerini kapatabilir ya da bir mekanizmayı ileri ve geri hareket ettirebilir. Hareket döner veya doğrusal olabilir.
Elektrikli aktüatörlerde elektrik motorları kullanılır. Servo motorlar uygun sürücü ve geri beslemeyle konum, hız veya tork kontrolünde görev alabilir. Step motorlar ise uygun uygulamalarda adımlı hareket sağlar; açık çevrim çalışan bir step sisteminde komut verilen adımın gerçekten gerçekleştiği her zaman ölçülmez. Motorun hareket etmesi ile hareketin doğrulanması ayrı konulardır.
Pnömatik aktüatörler basınçlı havayla, hidrolik aktüatörler basınçlı sıvıyla çalışır. Örneğin pnömatik tutucuda silindir, çenelerin hareketini oluşturabilir. Valfe verilen elektrik komutu hava akışını yönlendirir; mekanik işi yapmak için kullanılan enerji basınçlı havadan gelir. Vakumlu tutucularda ise kavrama, emiş yüzeyindeki basınç farkıyla sağlanır.
Kontrolcü ve sürücü neden gereklidir?
Sensörün sinyali, motoru veya silindiri doğrudan yöneten bütün sistemin yerini tutmaz. Robot kontrolcüsü hedef hareketi ve eksenlerin koordinasyonunu yönetir. Servo sürücü, uygun kontrol döngüleriyle motorun elektriksel beslemesini düzenler. Pnömatik sistemde valfler hava akışını yönetir. Kumanda bilgisi ile hareketi sağlayan enerji farklıdır.
Bir üretim hücresindeki PLC, konveyör, istasyonlar ve robot arasındaki çalışma sırasını koordine edebilir. Robot programı ise parça alma, taşıma ve bırakma gibi görev adımlarını tanımlar. Sensör çıkışlarının kontrolcü girişleriyle uyumu da gerekir: NPN/PNP seçimi, besleme gerilimi ve bağlantı düzeni doğru olmalıdır. Analog ölçümlerde 0–10 V veya 4–20 mA gibi sinyaller uygun girişte okunup ölçüm birimine çevrilir.
Geri besleme: Komut edilen hareket gerçekten gerçekleşti mi?
Geri beslemeli kontrolde hedef değer ile ölçülen değer karşılaştırılır. Aradaki fark kontrol hatasıdır. Örneğin hedef konum 100 mm, ölçülen konum 98 mm ise hedef eksi ölçüm hesabıyla hata +2 mm olur. Kontrolcü bu farkı kullanarak sürücü komutunu düzeltmeye çalışır; sonuç sistemin ayarlarına, yüküne ve fiziksel sınırlarına bağlıdır.
Açık çevrimde hareketin sonucu ilgili kontrol döngüsüne ölçüm olarak dönmez. Kapalı çevrimde ise ölçüm kullanılarak hareket düzenlenir. Ancak geri besleme bulunması, hatanın her koşulda sıfır olacağını garanti etmez. Mekanik boşluk, esneme, sensör çözünürlüğü ve yanlış ayarlar robotun ulaşabileceği performansı etkileyebilir.
Somut örnek: Robot bir parçayı nasıl alır?
Bir robotun çalışmasını parça alma üzerinden düşünelim: Algılama aşamasında sensör veya kamera parçanın bulunduğunu bildirir. Hareket aşamasında kontrolcü, kolu hedefe götürür; motorlar ve sürücüler hareketi uygular. Kavrama aşamasında tutucu parçayı alır. Doğrulama aşamasında ise uygulamaya uygun konum, kuvvet, vakum veya parça varlığı bilgileri değerlendirilir.
“Tutucu kapandı” sinyali, “parça başarıyla alındı” anlamına gelmeyebilir. Çeneler boşta da kapanabilir. Vakum oluşması da parçanın doğru yönle alındığını tek başına göstermez. Bu nedenle başarı ölçütü göreve göre belirlenir. Yapay zekâ görüntü yorumlama veya parça seçimine yardımcı olabilir; sensörlerin ve aktüatörlerin birlikte çalışması için AI kullanılması şart değildir.
Sensör ve aktüatör seçiminde neye bakılır?
Sensörde ölçüm aralığı, doğruluk, tekrarlanabilirlik, tepki süresi ve ortam koşulları değerlendirilir. Aktüatörde kuvvet veya tork, hız, strok ya da dönüş aralığı, yük ve çalışma çevrimi önemlidir. En güçlü motor veya en yüksek çözünürlüklü sensör, her uygulamada en doğru seçim değildir. Bileşenlerin mekanik ve elektriksel uyumu birlikte ele alınmalıdır.
Robotik güvenliği açısından, sıradan bir nesne algılama sensörü uygunluğu doğrulanmış bir koruyucu algılama sisteminin yerine kullanılamaz. Çalışma alanı, durdurma davranışı ve gerekli emniyet işlevleri hücrenin risk değerlendirmesine göre belirlenir. Parçayı algılamak ile insanı korumak farklı işlevlerdir.
Teknik kaynaklar: Festo — sensörler ve konum geri bildirimi · Festo — tutucular ve aktüatörler · maxon — enkoder geri beslemesi ve hız kontrolü.
Bu yazıyı OtomasyonAVM'yi kaynak göstererek paylaşabilirsiniz.