
Mevcut robot teknolojisindeki sınırlamalar ve zorluklar nelerdir?
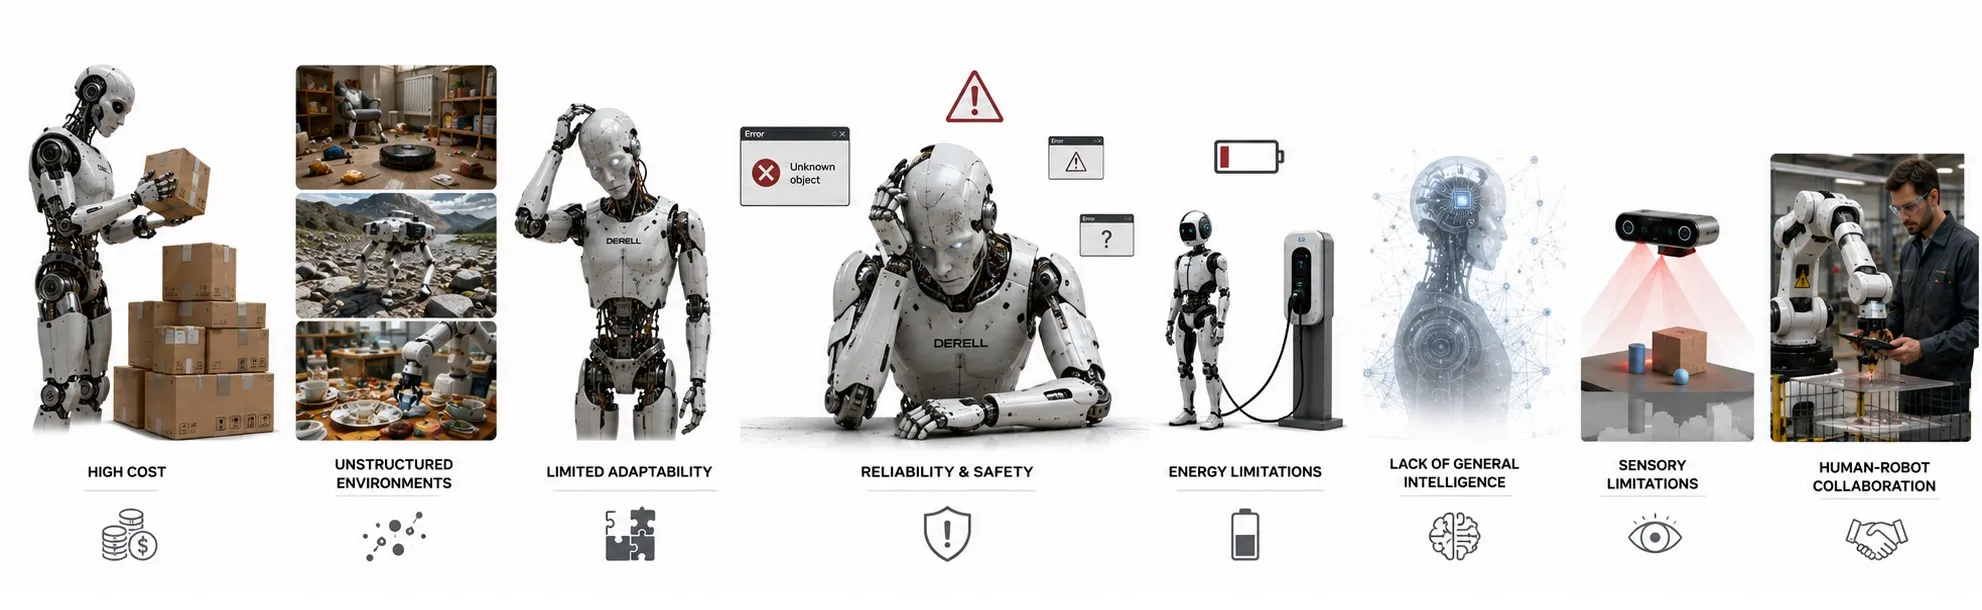
Robotun becerisini sınırlayan gerçek koşullar
Günümüz robotları belirli görevlerde yüksek hız, kuvvet ve tekrarlanabilirlik sağlayabilir. Asıl zorluk, bu başarıyı değişen parçalar, belirsiz ortamlar ve beklenmeyen olaylar altında sürdürmektir. Bir üretim hücresinde yıllarca çalışan robot ile dağınık bir evde farklı işleri yapması beklenen robot aynı problemle karşılaşmaz. Bu nedenle robotik teknolojisinin sınırları, göreve ve çalışma koşullarına göre değerlendirilmelidir.
Robotun çalışması; algılama, karar verme ve hareketin birlikte işlemesine bağlıdır. Tek bir bileşenin üstün olması, bütün sistemin başarılı olacağını garanti etmez. İyi kamera yanlış kalibrasyonu, güçlü motor uygun olmayan tutucuyu, gelişmiş yazılım da mekanik boşluğu kendiliğinden gidermez. Robot bileşenleri birlikte değerlendirilmelidir.
1. Görmek, doğru anlamak için yeterli olmayabilir
Parlak metal, şeffaf ambalaj, gölge, toz ve birbirini örten parçalar nesne tanımayı ve konum ölçümünü zorlaştırabilir. Sorun, kullanılan kamera ve algılama yöntemine göre değişir. Sensörün ölçüm aralığı, çözünürlüğü ve gecikmesi de sonucu etkiler. Robot bir parçayı doğru tanısa bile kamera ile robot koordinatları arasındaki kalibrasyon yanlışsa hedefi kaçırabilir.
2. Kavrama ve temas hâlâ zor işlerdir
Sert bir bloğu tutmak ile ince bir kabloyu sokete geçirmek aynı beceri değildir. Esnek, kaygan veya kırılgan nesnelerde kuvvet, sürtünme ve şekil değişimi önem kazanır. Tutucu fazla sıkarsa ürün zarar görebilir; az sıkarsa düşebilir. Sensör ve aktüatörlerin uygun seçimi ile temas geri bildirimi yardımcı olur; fakat her nesneye uygun tek bir tutucu yoktur.
3. Öğrenilmiş beceri her ortama taşınamaz
Yapay zekâ kullanan bir robot, eğitimde iyi sonuç verdiği hâlde farklı ışık, kamera açısı veya parça yerleşiminde zorlanabilir. Buna genelleme sorunu denir. Makine öğrenmesi için yeterli ve temsil edici veri toplamak maliyetlidir. Simülasyon bu yükü azaltabilir; ancak gerçek sürtünme, esneklik ve gecikmelerin tam modellenememesi simülasyon-gerçeklik farkı oluşturur.
Robotun komutu anlaması da görevi tamamlamasıyla aynı şey değildir. “Masayı temizle” ifadesi; hangi eşyanın kaldırılacağı, nereye konacağı ve neye dokunulmayacağı gibi ayrıntılar içerir. Belirsiz komutu güvenilir fiziksel eyleme dönüştürmek, dil anlamanın ötesinde algılama ve planlama gerektirir.
Tek hareketin başarısı ile bütün görevin başarısı farklıdır
Öğretici hesap: Bir görevin 20 adımdan oluştuğunu, her adımın başarı olasılığının %99 olduğunu ve sonuçların birbirinden bağımsız kaldığını varsayalım. Yeniden deneme olmadan bütün adımların başarılı olma olasılığı 0,9920 ≈ %81,8 olur. Adım başarısı %99,9'a yükselirse sonuç 0,99920 ≈ %98,0 olur.
Bu sayılar bir robotun ölçülmüş performansı değildir; varsayımlı bir matematik örneğidir. Gerçek hatalar birbirine bağlı olabilir. Hesabın anlattığı şudur: uzun görevlerde hata fark etme, güvenli toparlanma ve gerektiğinde yardım isteme en az tek hareketin başarısı kadar önemlidir.
4. Hassasiyetin ve hareketin fiziksel sınırları vardır
Tekrarlanabilirlik, robotun aynı konuma yeniden ne kadar yakın gelebildiğini; mutlak konum doğruluğu, gerçek konumun istenen koordinata ne kadar yakın olduğunu anlatır. Bir robot yanlış noktaya çok tutarlı biçimde gidebilir. Takım ucu kalibrasyonu, montaj, yük ve mekanik durum değerlendirilmelidir. Servo motor ve geri beslemeli kontrol, mekanik sınırları ortadan kaldırmaz.
Taşıma kapasitesi de yalnız ürünün kilogramı değildir: tutucu, ağırlık merkezi, bilek momentleri ve atalet sınırları hesaba katılır. Robot kolunda erişim ve eklem sınırları; insan biçimli robotlarda denge; mobil sistemlerde zemin, geçiş alanı ve konumlama önemlidir. Bataryalı robotlarda çalışma süresi; yük, rota, hesaplama ve şarj düzenine bağlıdır.
5. Güvenli çalışma, en yüksek hızla çalışma değildir
İş birliğine uygun bir robot kullanmak, uygulamayı kendiliğinden güvenli yapmaz. Keskin takım, taşınan parça ve sıkışma noktaları ayrıca değerlendirilir. Robot güvenliği için uygulamaya uygun risk değerlendirmesi, koruyucu düzen ve doğrulanmış güvenlik işlevleri gerekir. Seçilen koruma yöntemi hızın veya kuvvetin sınırlandırılmasını gerektirebilir; bu da gerçek çevrim süresini etkiler.
6. Entegrasyon, bakım ve maliyet gözden kaçabilir
Robot; PLC, konveyör, kamera ve üretim yazılımıyla uyumlu çalışmalıdır. Programlama ve devreye alma sırasında haberleşme kaybı, başarısız kavrama ve yeniden başlatma durumları da ele alınır. Bakım, yedek parça, kalibrasyon, eğitim ve duruş süresi toplam işletme maliyetine dahildir. Ağ bağlantılı sistemlerde erişim yetkileri ve güncellemeler; kamera kullanılan yerlerde kişisel veriler ve etik sorumluluklar da önem taşır.
Teknik kaynaklar: NIST — Robot performansı ve doğrulama · RSS — Değişen koşullarda genelleme · RSS — Temas ve takım kullanımı · Universal Robots — Uygulama güvenliği