
Synrm motor nedir?
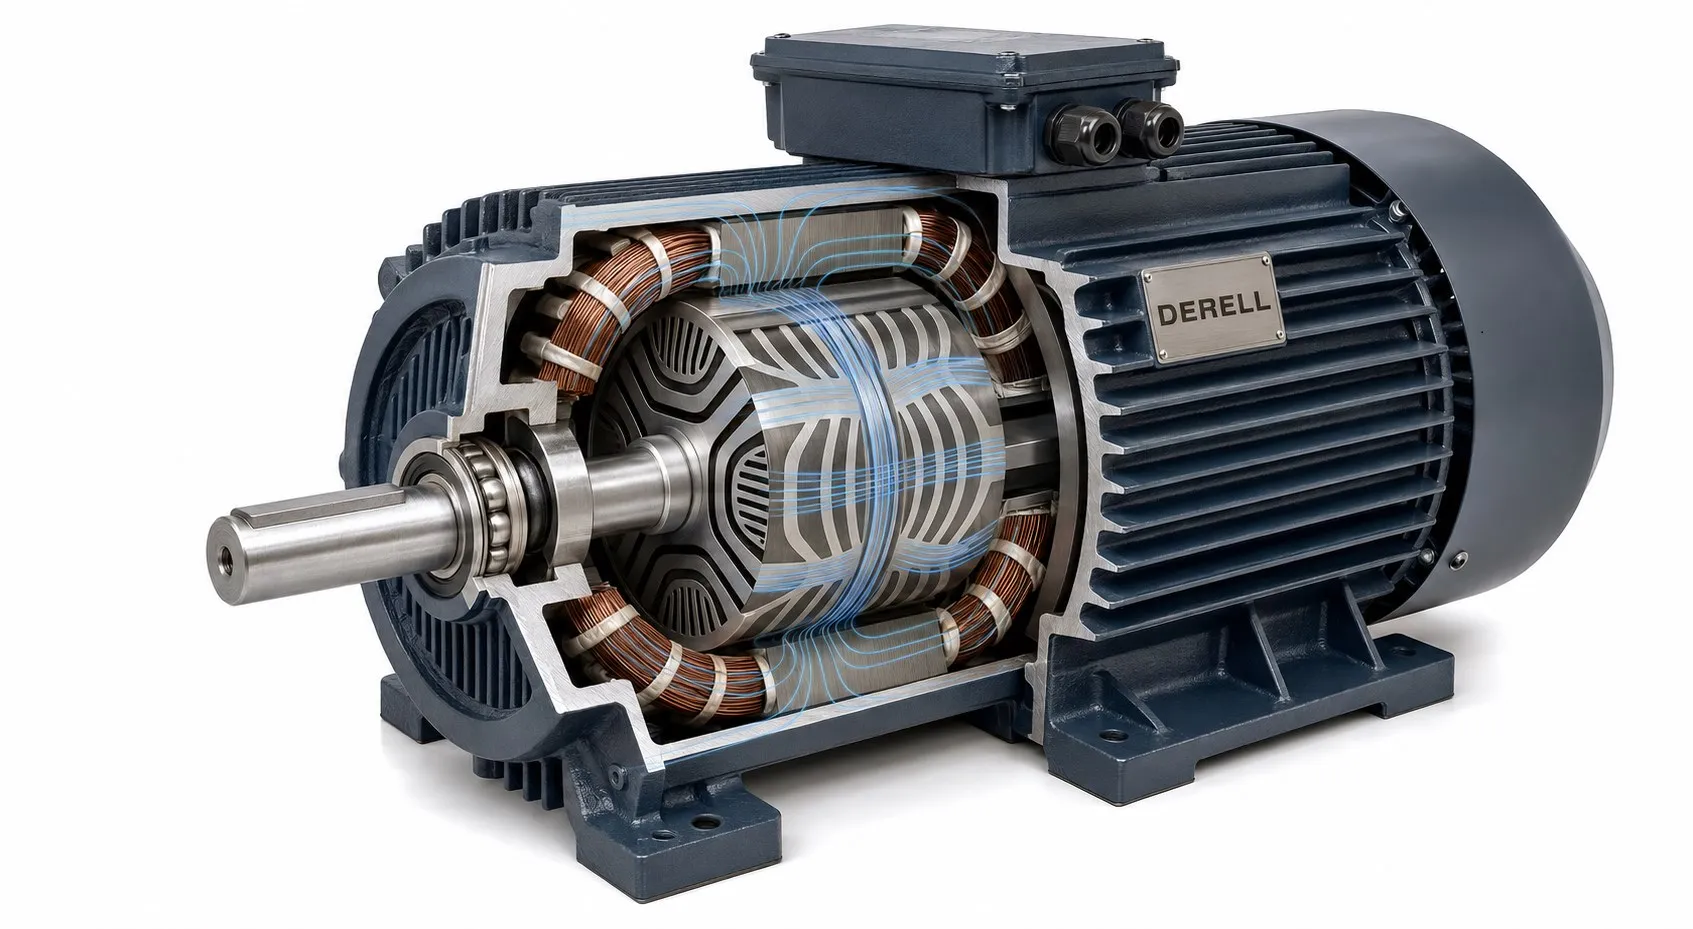
Mıknatıs kullanmadan senkron tork üretmek
Merhaba dostlar. SynRM, İngilizce Synchronous Reluctance Motor ifadesinin kısaltmasıdır; Türkçesi senkron relüktans motordur. Yaygın, sürücüyle çalışan klasik tasarımda rotorda kalıcı mıknatıs, rotor sargısı veya sincap kafes bulunmaz. Bu elektrik motoru, özel rotor geometrisinin oluşturduğu manyetik yön farklılığından yararlanarak tork üretir.
Buradaki relüktans, manyetik akının geçişine gösterilen zorluktur; elektriksel dirençle aynı kavram değildir. Bu nedenle “senkronik direnç motoru” yerine senkron relüktans motor ifadesi kullanılmalıdır.
Rotorun içindeki akı bariyerleri ne işe yarar?
Stator ve rotor farklı görevler üstlenir. Stator sargılarına uygulanan üç fazlı akım, dönen bir manyetik alan oluşturur. Rotorun sac paketindeki akı bariyerleri, manyetik akının bazı yönlerden daha kolay, diğer yönlerden daha zor geçmesini sağlar. Rotor, manyetik devrenin daha düşük relüktans gösterdiği doğrultuya yönelmeye çalışır; tork bu etkileşimden doğar.
Teknik olarak rotorun d ve q eksenleri farklı endüktanslara sahiptir. Sürücü, akımın bu eksenlerdeki bileşenlerini uygun biçimde düzenler. Motor, uygun çalışma bölgesinde stator alanıyla aynı ortalama dönme hızında çalışır; tork üretmesi için alanla arasında açısal fark bulunabilir.
SynRM ile mıknatıs destekli motor aynı şey mi?
Klasik SynRM mıknatıssızdır. PMaSynRM ise kalıcı mıknatıs destekli senkron relüktans motordur; rotoruna mıknatıs eklenir ve tork üretimine mıknatıs etkisi de katılır. PM motorlarla karşılaştırma yapılırken bu ayrım korunmalıdır. Bir motorda relüktans torku bulunması, onun mutlaka mıknatıssız olduğu anlamına gelmez.
Editörün notu: “SynRM, relüktans ve kalıcı mıknatısların birleşimiyle çalışır” tanımı klasik SynRM için yanlıştır; mıknatıs destekli tasarımlarla karıştırılmıştır. Ayrıca line-start SynRM adı verilen özel tipler, şebekeden kalkış için rotor kafesi içerebilir. Motorun tam teknolojisi ve üretici tanımı esas alınmalıdır.
Senkron ve asenkron motor arasındaki fark
Asenkron motorda, normal motor çalışma durumunda rotor, statorun döner alanından biraz yavaş döner. Bu hız farkı kayma olarak adlandırılır ve rotor akımının indüklenerek tork üretilmesi için gereklidir. SynRM ise senkron çalışırken bu tür bir kaymaya ihtiyaç duymaz.
Senkron hız ns = 120 × f / P bağıntısıyla hesaplanır. Burada f elektriksel frekans, P toplam kutup sayısıdır. 50 Hz ve dört kutupta senkron hız 1.500 d/d olur. Aynı koşullarda yük altında 1.450 d/d dönen bir asenkron motorun kayması yaklaşık %3,33tür. Senkron çalışan dört kutuplu SynRM ise 1.500 d/d döner.
Dolayısıyla “senkron motorun hızı her zaman sabittir” demek doğru değildir. Frekans 40 Hz yapılırsa dört kutuplu motorun senkron hızı 1.200 d/d olur. Motor anma frekansı ile çalışma frekansı birbirinden ayrılmalıdır. Kayma kompanzasyonu ise esas olarak asenkron motorun yükle değişen hız farkını telafi etmeye yönelik bir konudur.
Her frekans sürücüsü SynRM çalıştırabilir mi?
Her hız kontrol cihazı SynRM için uygun değildir. Sürücünün ilgili motor tipini, kontrol algoritmasını ve gerekli yazılım sürümünü desteklemesi gerekir. Menüde genel vektör kontrol bulunması tek başına SynRM uyumluluğunu kanıtlamaz. Standart sürücü beslemeli SynRM, doğrudan şebekeye bağlanarak çalıştırılacak bir motor olarak kabul edilmemelidir.
Devreye almada motorun gerilim, akım, güç, frekans ve hız bilgileri doğru girilmeli; üreticinin istediği auto-tuning veya parametre ölçümü uygulanmalıdır. Bazı ölçümler rotoru hareket ettirir. Yüke bağlı ölçüm, yükten ayırma, fren ve rejeneratif enerji koşulları için kullanılan sürücünün kendi talimatı izlenmelidir.
Sürücü seçiminde yalnız kW değerine bakılmaz. Motor anma akımı, aşırı yük ihtiyacı ve motor tarafındaki güç faktörü de önemlidir. Bazı SynRM tasarımları, aynı mekanik güçte beklenenden yüksek sürücü çıkış akımı gerektirebilir. Motor tarafındaki cos φ ile sürücünün şebekeden çektiği akımın güç faktörü aynı kabul edilmemelidir.
Verim avantajı nasıl değerlendirilir?
Mıknatıssız ve kafessiz SynRM rotorunda rotor iletkenlerine ait bakır veya alüminyum kayıpları bulunmaz. Bu, rotorun daha serin çalışmasına ve toplam kayıpların azalmasına yardımcı olabilir. Ancak stator, demir, mekanik ve harmonik kayıplar devam eder; motor kayıpsız değildir. Verim sınıfı motorun etiketinden ve belirtilen test koşullarından doğrulanmalıdır.
Örneğin aynı 10 kW mekanik çıkışı veren iki motorun verimleri %93 ve %95 olsun. Giriş güçleri yaklaşık 10,75 kW ve 10,53 kW olur. Fark yaklaşık 0,226 kW; yılda 6.000 saatte tasarruf yaklaşık 1.360 kWh eder. Bu örnek yalnız motoru karşılaştırır; sürücü kayıpları ve gerçek yük profili ayrıca hesaba katılır.
Ayrıca “kayıplar %40 azaldı” ifadesi, elektrik tüketimi %40 azaldı demek değildir. Değerlendirmede tork–hız eğrisi, kısmi yük verimi ve tork ile güç ilişkisi birlikte ele alınmalıdır.
Nerelerde kullanılır, hangi sınırlara dikkat edilir?
SynRM; pompa kontrolü, fanlar, kompresörler ve uygun diğer endüstriyel tahriklerde kullanılabilir. Özellikle uzun süre çalışan sistemlerde motor–sürücü paketinin toplam verimi önemlidir. Elektrikli araçlarda geçen relüktans motor ifadeleri ise mıknatıs destekli farklı tasarımları da kapsayabilir; her biri klasik SynRM değildir.
Düşük gürültü, düşük titreşim ve yüksek hız her SynRM için kendiliğinden garanti değildir. Akustik gürültü, tork dalgalanması, mekanik balans ve sürücü ayarlarından etkilenir. Sıfır hızda veya çok düşük hızda tork ihtiyacı varsa kontrol yeteneği, geri besleme ve soğutma ayrıca değerlendirilmelidir. İzin verilen maksimum devir ve yük sınırları aşılmamalıdır.
İlgili konular: AC ve DC motorlar / AC motor standartları / Akı vektör kontrolü
Teknik kaynaklar
ABB — Synchronous reluctance motors
Danfoss — Motor technologies: reluctance principle and drive sizing
SEW-EURODRIVE — Synchronous reluctance motor startup
KEB — Induction motor slip and nameplate data
Turkish Journal of Electrical Engineering and Computer Sciences — PM-assisted SynRM research