
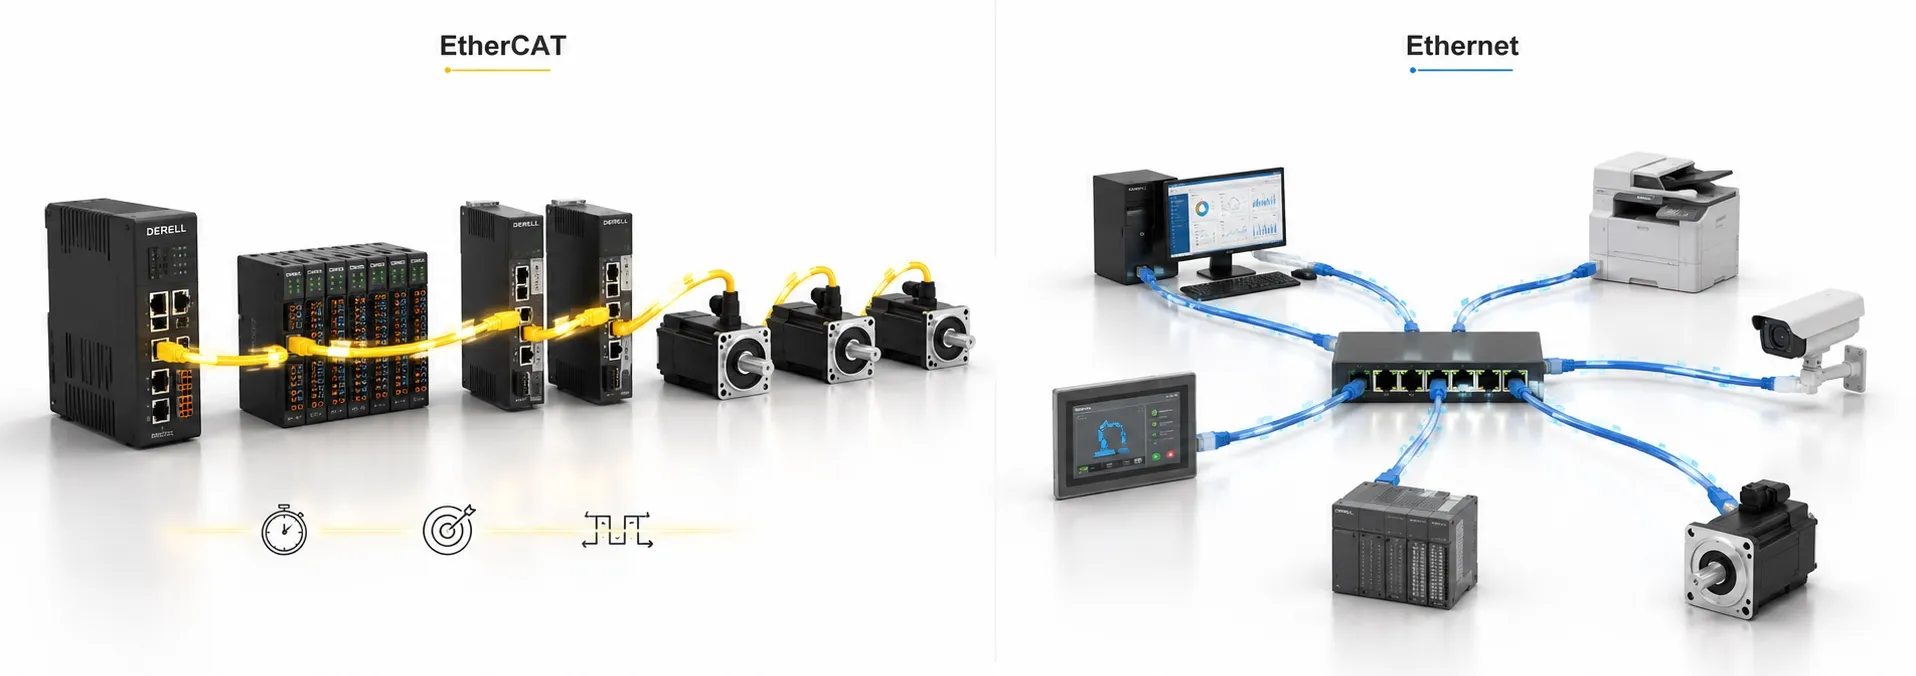
EtherCAT ve geleneksel Ethernet arasındaki farklar nelerdir?
EtherCAT ile Ethernet iki tamamen ayrı fiziksel teknoloji değildir. EtherCAT, standart Ethernet çerçevesini ve Ethernet fiziksel katmanını kullanır; fark, bu altyapının gerçek zamanlı makine kontrolü için nasıl kullanıldığıdır. Klasik EtherCAT çevriminde süreç verisi çoğunlukla EtherType 0x88A4 taşıyan Ethernet çerçeveleri içinde gider ve saha cihazları çerçeveyi kendilerine ulaşınca tamamen alıp yeniden göndermek yerine, çerçeve geçerken ilgili veriyi okur/yazar. Genel amaçlı Ethernet LAN'ında ise ana iş MAC tabanlı çerçeve taşıma ve uç sistemler arasında paket iletimidir; gerçek zamanlı kontrol davranışı IEEE 802.3'ün kendisi tarafından tanımlanmaz.[1][2]
En önemli düzeltme: “Geleneksel Ethernet IP adresi kullanır, EtherCAT kullanmaz” demek teknik olarak eksiktir. Ethernet katmanında adresleme MAC adresiyle yapılır. IP, Ethernet'in üzerinde çalışabilen ayrı bir ağ katmanı protokolüdür. EtherCAT'ın çevrimsel proses verisi ise normalde IP/TCP/UDP gerektirmeden EtherCAT'ın kendi adresleme ve süreç belleği mekanizmalarıyla taşınır. MAC adresi ile IP adresini aynı kavram gibi okumamak gerekir.
1. Amaç farkı: genel veri ağı ile kontrol ağı aynı hedef için tasarlanmaz
Standart Ethernet, bilgisayarlar, sunucular, kameralar, yazıcılar, HMI'lar ve çok farklı uygulamalar arasında genel veri iletişiminin temelidir. IEEE 802.3; MAC işleyişini, Ethernet çerçevesinin aktarılmasını ve farklı fiziksel katman seçeneklerini tanımlar. Üzerinde IP, TCP, UDP, HTTP, OPC UA, EtherNet/IP ve sayısız başka protokol çalışabilir.[3]
EtherCAT ise aynı Ethernet temelini kısa çevrimli, öngörülebilir ve senkronize endüstriyel kontrol için kullanır. Bu yüzden bir ofis LAN'ının “daha kötü EtherCAT”, EtherCAT'ın da “daha hızlı normal Ethernet” olduğunu söylemek doğru değildir. İkisi farklı trafik ve zamanlama problemlerini çözer.
2. Çerçeve işleme: paket hedefe giderken mi, cihazların içinden geçerken mi işleniyor?
Genel Ethernet ağında bir switch, aldığı çerçevenin hedef MAC adresine bakarak hangi porta iletileceğini belirler. Uç cihaz çerçeveyi alır; üst protokol ve uygulama daha sonra veriyi işler. Switch mimarisine göre store-and-forward veya cut-through gibi farklı davranışlar olabilir; dolayısıyla bütün normal Ethernet'i “her cihaz tüm paketi mutlaka yazılımda bekler” diye tarif etmek de doğru değildir.
EtherCAT'ın saha çevriminde ise temel fikir farklıdır: bir EtherCAT çerçevesi birden fazla SubDevice için veri taşıyabilir. EtherCAT Slave Controller (ESC), çerçeve geçerken ilgili baytları okur ve gerekiyorsa kendi verisini aynı akışa yazar. ETG bunu processing on the fly olarak tanımlar. Bu yapı özellikle çok sayıda küçük I/O ve motion verisinde paket başına genel gideri azaltır.[4]
3. Küçük bir örnek: 12 cihazın proses verisi
Varsayımsal bir makinede 12 cihazın her çevrimde 8 bayt çıkış + 8 bayt giriş kullandığını düşünelim. Toplam uygulama verisi 12 × 16 = 192 bayt olur. EtherCAT bu cihazların süreç verisini bir veya birkaç ortak EtherCAT çerçevesindeki datagramlarla taşıyabilir. Genel Ethernet tabanlı bir uygulama ise cihaz başına ayrı küçük mesajlar kurarsa her mesaj kendi Ethernet/IP/UDP/TCP ve uygulama katmanı genel giderini taşıyabilir.
Bu örnek “Ethernet her zaman 12 paket yollar” demek değildir; yazılım verileri birleştirebilir, multicast veya başka yöntemler kullanabilir. Fark, EtherCAT'ın bu çok-cihazlı çevrimsel proses verisi işini protokol mimarisinin merkezine koymuş olmasıdır.
4. Determinizm: “Ethernet rastgele, EtherCAT kesin” kadar basit değil
EtherCAT'ın önemli farkı, MainDevice'ın çevrimsel trafiği yönetmesi, proses veri yolunun önceden yapılandırılması ve zamanlamanın kontrol uygulamasına göre tasarlanmasıdır. Gerçek zamanlı performans bu nedenle çevrim süresi, gecikme ve jitter bütçesiyle ele alınır. Distributed Clocks kullanılan uygun cihazlarda ortak zaman tabanı ile yüksek hassasiyetli senkronizasyon mümkündür.[5]
Buna karşılık IEEE 802.3 Ethernet'in kendisi “bu paket her 250 µs'de kesin teslim edilir” gibi bir kontrol çevrimi tanımlamaz. Fakat buradan “Ethernet ile deterministik sistem kurulamaz” sonucu da çıkmaz. TSN, IEEE 1588/PTP, zaman duyarlı üst protokoller, gerçek zamanlı işletim sistemi ve kontrollü switch mimarisiyle başka gerçek zamanlı Ethernet sistemleri kurulabilir. Doğru karşılaştırma EtherCAT'ın gerçek zaman mekanizması ile çıplak genel amaçlı Ethernet hizmetini karşılaştırmaktır.
5. Senkronizasyon: veri geldiği an ile işlemin gerçekleştiği an aynı şey değildir
Standart Ethernet çerçevesi tek başına farklı saha cihazlarında ortak, yüksek hassasiyetli bir işlem zamanı oluşturmaz. Böyle bir gereksinim varsa ek zaman senkronizasyon mekanizmaları gerekir. EtherCAT'ta Distributed Clocks (DC), uygun SubDevice'ların yerel saatlerini ortak sistem zamanına göre hizalamak için ESC içindeki donanım desteğini kullanır. Ancak DC bir cihazda bulunuyor diye uygulamanın otomatik olarak senkron çalıştığı varsayılmaz; cihaz uygulamasının ilgili DC modunu kullanması ve sistemin doğru yapılandırılması gerekir.[6]
Bu fark özellikle çok eksenli servo sistemlerinde, ölçüm senkronizasyonunda ve hızlı makine dizilerinde önemlidir. Daha ayrıntılı zamanlama için EtherCAT gecikmesi ayrı bir konudur.
6. Topoloji: merkezî switch zorunluluğu ile makineyi takip eden hat yapısı
Modern genel Ethernet LAN'larının tipik yapısı, uç cihazların bir veya daha fazla Ethernet switch üzerinden bağlandığı yıldız veya hiyerarşik yıldız mimarisidir. EtherCAT'ta ise hat, ağaç, yıldız ve bunların birleşimleri kurulabilir; birçok EtherCAT cihazındaki iki veya daha fazla port ağın cihazın içinden devam etmesine izin verir. Bu nedenle basit bir line topolojisinde ayrı switch gerekmez.[7]
Bu “EtherCAT'ta hiç switch kullanılamaz” anlamına gelmez. Uygulamaya göre junction, özel EtherCAT switch/branch yapıları ve farklı segment düzenleri kullanılabilir. EtherCAT topolojisi bu nedenle yalnız “hat mı yıldız mı?” sorusundan daha geniştir.
7. Adresleme: MAC, IP ve EtherCAT cihaz adresini birbirine karıştırmayın
Genel Ethernet'in veri bağlantı katmanında cihazlar MAC adresleri üzerinden tanınır. IP ağı kullanılıyorsa bunun üzerinde ayrıca IPv4/IPv6 adresleri bulunur. EtherCAT'ın çevrimsel proses veri aktarımında ise SubDevice'lar topolojiye bağlı auto-increment adresleme, yapılandırılmış istasyon adresi ve özellikle proses belleği için mantıksal adresleme gibi EtherCAT mekanizmalarıyla erişilebilir.
Sonuç olarak “EtherCAT IP kullanmaz, Ethernet IP kullanır” karşılaştırması yanlış katmanları karşı karşıya getirir. Daha doğru ifade şudur: EtherCAT cyclic process data normalde TCP/IP yığınına ihtiyaç duymaz; genel Ethernet ağları ise IP kullanabilir ama Ethernet'in kendisi IP değildir.[8]
8. Donanım: MainDevice ve SubDevice taraflarını ayırmak gerekir
EtherCAT MainDevice tarafında standart bir Ethernet MAC/NIC kullanılabilir; zaman kritik saha işlemesinin büyük bölümü SubDevice tarafındaki EtherCAT Slave Controller tarafından yürütülür. Bu yüzden “EtherCAT özel donanım gerektirmez” ifadesi yalnızca belirli MainDevice uygulamaları açısından anlamlı olabilir. SubDevice'ın EtherCAT çerçevesini on-the-fly işleyebilmesi gerekir.[9]
Normal Ethernet uçlarında da NIC, switch ASIC'i ve PHY gibi ciddi donanım hızlandırması bulunur; dolayısıyla eski karşılaştırmalardaki “EtherCAT donanım, Ethernet yazılım” ayrımı doğru değildir. Asıl fark, donanımın hangi iletişim modelini gerçekleştirdiğidir.
9. Ham bit hızı ile kontrol performansı aynı şey değildir
Klasik EtherCAT tipik olarak 100 Mbit/s saha katmanını kullanır. Standart Ethernet ise bugün çok daha yüksek Ethernet hızlarında çalışabilir. Bu yüzden EtherCAT'ın avantajını “Ethernet'ten daha fazla Mbit/s verir” diye açıklamak yanlıştır. Avantaj; küçük proses verisini verimli toplaması, topolojide ara switch ihtiyacını azaltabilmesi, öngörülebilir çevrim ve senkronizasyon mekanizmalarıdır.
Yüksek veri hacmine ihtiyaç duyulan EtherCAT segmentleri için EtherCAT G/G10 gibi uzantılar vardır; fakat bunlar da her EtherCAT cihazının otomatik olarak gigabit olduğu anlamına gelmez. Ayrıntılar teknik özellikler ve limitler sayfalarında ayrılır.
10. Standart Ethernet cihazı EtherCAT ağına doğrudan takılır mı?
Bir PC, IP kamera veya yazıcı standart Ethernet portuna sahip diye EtherCAT SubDevice olmaz. Ancak EtherCAT ekosisteminde Ethernet over EtherCAT (EoE) mekanizmasıyla normal Ethernet çerçeveleri mailbox üzerinden tünellenebilir. ETG, EoE destekli uygun yapılandırmada standart Ethernet cihazlarının EtherCAT ağı içinden erişilebilir olabileceğini açıklar. Bu, cihazın EtherCAT proses cihazına dönüştüğü anlamına gelmez.[10]
Aynı makinede standart Ethernet ve EtherCAT'ın birlikte bulunması çok doğaldır: HMI, SCADA, mühendislik bilgisayarı, kamera veya üst seviye veri hattı standart Ethernet/IP ağı kullanırken; hızlı uzak I/O ve motion sistemi EtherCAT segmentinde çalışabilir. Ethernet üzerinde çalışan protokoller ile EtherNet/IP de bu katman ayrımını anlamak için yararlı karşılaştırmalardır.
11. Yan yana kısa karşılaştırma
| Konu | EtherCAT | Genel amaçlı Ethernet |
|---|---|---|
| Ana amaç | Gerçek zamanlı endüstriyel proses ve motion verisi | Genel LAN ve veri iletişimi |
| Çerçeve | Standart Ethernet frame içinde EtherCAT datagramları, doğrudan EtherType 0x88A4 kullanılabilir | IEEE 802.3 Ethernet frame; üst protokol uygulamaya bağlı |
| Saha işleme | SubDevice çerçeveyi geçerken ilgili veriyi işler | Switch ve uç cihaz mimarisine bağlı normal frame forwarding / endpoint processing |
| Zamanlama | Çevrimsel kontrol için tasarlanmış; DC opsiyonuyla hassas ortak zaman | IEEE 802.3 tek başına kontrol çevrimi veya hard-real-time zamanlama tanımlamaz |
| Adresleme | EtherCAT topolojik/fixed/logical adresleme; cyclic data için IP zorunlu değil | Ethernet katmanında MAC; IP kullanılabilir ama ayrı üst katmandır |
| Tipik topoloji | Line, tree, star; ayrı switch çoğu saha hattında zorunlu değil | Genellikle switch merkezli yıldız/hiyerarşik yıldız |
| Ham hız | Klasik EtherCAT 100 Mbit/s; G/G10 uzantıları ayrıca | Çok geniş IEEE 802.3 hız ailesi |
| Tipik kullanım | Servo, robotik, hızlı I/O, ölçüm ve senkron kontrol | HMI/SCADA, IT/OT veri, kamera, dosya, web ve genel iletişim |
12. Bir makinede ikisi birlikte nasıl kullanılır?
Örneğin 8 eksenli bir paketleme makinesinde PLC, sekiz servo sürücü ve hızlı uzak I/O EtherCAT üzerinde 500 µs veya 1 ms gibi tasarlanmış bir kontrol çevriminde çalışabilir. Aynı kontrolörün ikinci Ethernet portu ise HMI, SCADA, bakım bilgisayarı ve fabrika ağına bağlanabilir. Burada EtherCAT standart Ethernet'in yerine geçmez; kontrol katmanı ile genel veri katmanı görev paylaşır.
Bu nedenle seçim sorusu “EtherCAT mı Ethernet mi?” değil, çoğu zaman hangi veri hangi zaman garantisiyle, hangi cihazlar arasında taşınacak? sorusudur. Mikro saniye/milisaniye seviyesinde öngörülebilir saha çevrimi gerekiyorsa EtherCAT güçlü bir adaydır. Büyük dosya, görüntü, web erişimi, üst seviye veri toplama veya normal LAN iletişimi için standart Ethernet altyapısı daha doğal olabilir. Uygulamanın gerçek gereksinimleri için EtherCAT'ın endüstride kullanım nedenleri sayfası tamamlayıcıdır.
İlgili rehberler
• Ethernet nedir?
• EtherCAT nedir?
• EtherCAT nasıl çalışır?
• EtherCAT'in gerçek zamanlı performansı nasıldır?
• EtherCAT topolojisi nedir?
• EtherCAT'in latans süresi nedir?
• EtherCAT ile diğer endüstriyel Ethernet protokolleri arasındaki farklar
• EtherCAT'in endüstri standartlarına uyumu
• EtherCAT güvenliği nasıl sağlanır?
Teknik kaynaklar
[1] EtherCAT Technology Group — EtherCAT Protocol: standard Ethernet frame and EtherType 0x88A4. ETG Brochure
[2] IEEE — IEEE 802.3-2022, Standard for Ethernet. IEEE Standards Association
[3] IEEE — IEEE 802.3 scope: MAC operation, full-duplex Ethernet and physical-layer families. IEEE 802.3-2022
[4] EtherCAT Technology Group — processing on the fly and efficient use of Ethernet frames for process data. Industrial Ethernet Technologies
[5] EtherCAT Technology Group — real-time focus and Distributed Clocks. EtherCAT Implementation
[6] EtherCAT Technology Group — Distributed Clocks synchronization and application-level conditions. Distributed Clocks
[7] EtherCAT Technology Group — line, tree, star and integrated branch topology; switches are not generally required. Flexible Topology
[8] EtherCAT Technology Group — direct EtherCAT framing does not require TCP/IP for cyclic process data. EtherCAT Protocol
[9] EtherCAT Technology Group — standard Ethernet MAC at MainDevice side; ESC-based processing at SubDevice side. Industrial Ethernet Technologies
[10] EtherCAT Technology Group — Ethernet over EtherCAT (EoE) for tunnelling standard Ethernet frames. EoE Knowledge Base