
EtherCAT'ın endüstriyel alanda kullanımının nedenleri nelerdir?
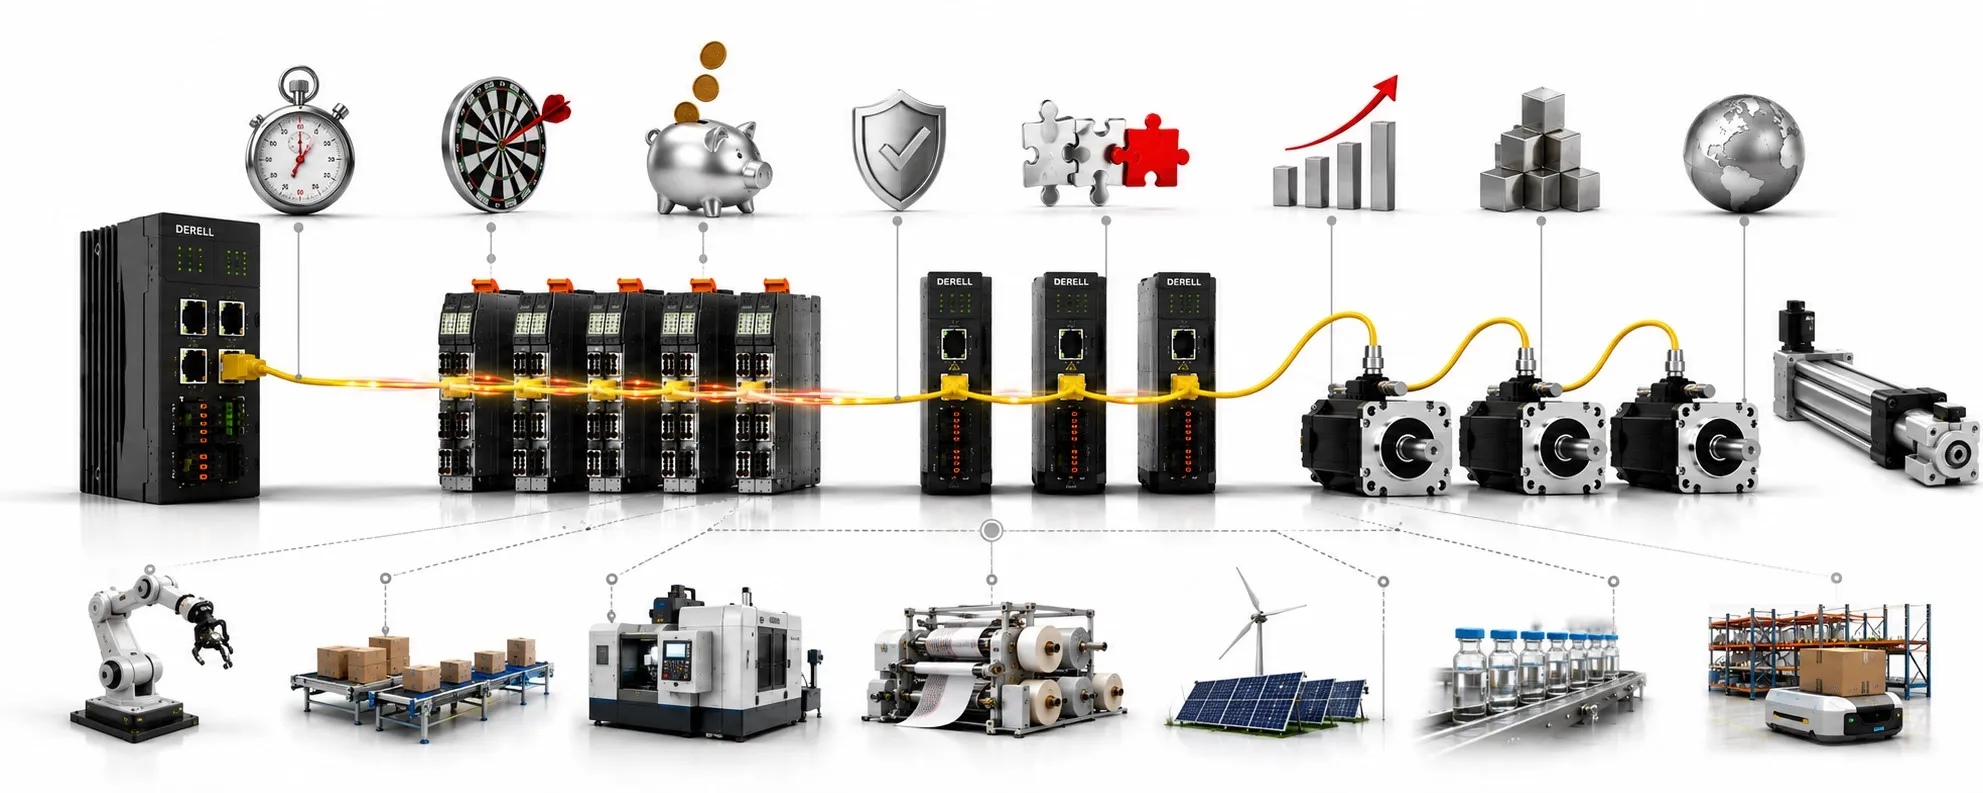
EtherCAT, özellikle hareket kontrolü, dağıtılmış I/O, hızlı ölçüm ve senkron çalışan makine modüllerinde; iletişim süresinin yalnız kısa değil aynı zamanda öngörülebilir olması gerektiği için kullanılır. Fakat onu sanayide güçlü yapan tek bir “yüksek hız” rakamı değildir. Asıl fark; aynı ağda çok sayıda cihazın proses verisini verimli taşıması, destekleyen cihazlarda Distributed Clocks ile ortak zaman tabanı kurabilmesi, makinenin fiziksel yapısına uyabilen topoloji, ayrıntılı teşhis ve gerektiğinde FSoE ile fonksiyonel emniyet verisini aynı haberleşme altyapısında taşıyabilmesidir. [1] [2]
Bu yüzden bu sayfanın sorusu “EtherCAT'ın avantajları nelerdir?” sorusundan biraz farklıdır. Burada özellikleri sıralamak yerine, hangi endüstriyel ihtiyaçların EtherCAT seçimini mantıklı hale getirdiğine bakacağız.
1. Makine çevriminin haberleşmeyi beklememesi
Bir paketleme makinesinde fotosel görüldükten sonra eksenin konum değiştirmesi, bir presin eksenlerinin aynı zaman tabanında hareket etmesi veya bir test düzeneğinde yüzlerce ölçüm kanalının belirli aralıklarla okunması gerekiyorsa yalnız yüksek bant genişliği yetmez. Çevrim süresi, jitter ve I/O cevabı ayrı ayrı kontrol edilebilir olmalıdır. EtherCAT'ın MainDevice tarafından başlatılan telegram yapısı ve SubDevice'ların veriyi çerçeve geçerken işlemesi, tahmin edilemeyen erişim gecikmelerini azaltmak üzere tasarlanmıştır. [2]
Bu nedenle gerçek zamanlı performans gereken servo, robot, CNC, elektronik kam ve hızlı I/O uygulamalarında EtherCAT doğal bir adaydır. Ancak “100 Mbit/s” tek başına makinenin ne kadar hızlı tepki vereceğini söylemez; sensör filtresi, sürücü kontrol çevrimi, PLC görevi ve mekanik sistem de toplam cevabın parçasıdır.
2. Çok eksenli hareketin aynı zaman tabanına bağlanabilmesi
Çok eksenli sistemlerde sorun yalnız her servoya hızlı veri göndermek değildir; eksenlerin aynı anda ne yapacağını bilmesi gerekir. EtherCAT Distributed Clocks mekanizması, destekleyen SubDevice'ların yerel saatlerini ortak sistem zamanına senkronlamak için donanım desteği kullanır. ETG, uygun DC uygulamalarında sistem jitter'ının 1 µs'nin belirgin biçimde altında olabildiğini açıklar. Bu, ağdaki her cihazın kendiliğinden aynı doğruluğu verdiği anlamına gelmez; cihazın DC desteği, seçilen senkronizasyon modu ve yapılandırma belirleyicidir. [3]
Bu özellik servo sistemler, endüstriyel robotik, kayıt kontrollü baskı, kesme ve sarma makineleri gibi eksenler arası faz hatasının kaliteyi doğrudan etkilediği uygulamalarda önemlidir. Konum geri beslemesi tarafında kullanılan enkoder ve sürücü çevriminin de aynı zamanlama bütçesine uygun olması gerekir.
3. Yüzlerce küçük I/O verisini ayrı ayrı paketlemek yerine aynı süreç görüntüsünde toplamak
Endüstriyel ağlarda veri çoğu zaman büyük dosyalar değil, çok sayıda küçük giriş/çıkış bilgisidir: bir limit switch biti, bir sürücü durum kelimesi, birkaç analog kanal, bir konum değeri. EtherCAT'ın on-the-fly işleme yapısı aynı telegram içinde birden fazla SubDevice'ın kendi verisini okuyup yazmasına izin verir. Böylece her cihaz için ayrı Ethernet alışverişi kurma yükü azaltılabilir. [2]
Beckhoff'un yayımladığı örnek performans değerlerinde 1.000 dijital I/O için 30 µs ve 100 servo ekseni için 100 µs gibi iletişim örnekleri verilir. Bunlar evrensel saha garantisi değildir; kullanılan donanım ve test koşullarına ait yayınlanmış örneklerdir. Yine de neden EtherCAT'ın yoğun PLC ve uzak I/O sistemlerinde tercih edildiğini mekanik olarak gösterir: protokol, küçük proses verisini yüksek verimle taşımaya odaklanmıştır. [4]
4. Ağ topolojisinin makineyi şekillendirmesi yerine makinenin ağı şekillendirmesi
Uzun bir konveyör, dört modüllü paketleme hattı, döner tabla ve ayrı bir robot hücresi aynı fiziksel plana sahip değildir. EtherCAT hat, ağaç, yıldız ve bunların birleşimlerini destekleyerek saha kablolamasının makinenin gerçek geometrisini izlemesine izin verir. Birçok bağlantıda ayrıca ayrı Ethernet switch'i gerekmemesi, pano içindeki aktif ağ elemanı sayısını azaltabilir. [1]
Bu, EtherCAT topolojisinin yalnız çizim kolaylığı sağladığı anlamına gelmez. Modüler makine tasarımında kablo güzergâhı, hot-connect bölümleri, yedeklilik ve bakım sırasında hangi bölümün ayrılabileceği doğrudan makine mimarisine bağlanabilir. Fakat halka kablo çekmek tek başına kesintisiz çalışma garantisi değildir; MainDevice ve konfigürasyonun ilgili redundancy özelliğini desteklemesi gerekir.
5. Arıza ararken yalnız “haberleşme yok” demek zorunda kalmamak
Üretimde iletişim hızından sonra en pahalı konu çoğu zaman arıza bulma süresidir. EtherCAT çalışma yapısı planlanan ve bulunan topolojinin karşılaştırılması, cihaz durumları, Working Counter, link bilgileri ve çeşitli hata sayaçları gibi teşhis kanıtları sunar. ETG de teşhis ve hata yerinin daraltılmasını teknolojinin önemli endüstriyel gerekçelerinden biri olarak gösterir. [1] [2]
Bu nedenle bakım ekibi için değer, yalnız hızlı çevrim değil; hangi cihazın, hangi bağlantının veya hangi proses verisinin beklenenden saptığını ayırabilmektir. EtherCAT arıza teşhisi ayrı bir konu olarak ele alınmalıdır; Working Counter tek başına arızanın kök nedenini söylemez.
6. Kontrol ve fonksiyonel emniyet verisinin aynı mimaride taşınabilmesi
Safety over EtherCAT (FSoE), güvenlikle ilgili proses verisinin EtherCAT altyapısı üzerinden taşınmasına olanak verir. ETG, FSoE'nin IEC 61508'e göre geliştirildiğini, IEC 61784-3 kapsamında standardize edildiğini ve SIL 3'e kadar emniyet uygulamalarına uygun olduğunu belirtir. [5]
Bu, standart bir EtherCAT cihazını otomatik olarak safety cihazına dönüştürmez ve siber güvenliğin yerini tutmaz. Gerçek bir emniyet fonksiyonunda uygun safety PLC/logic, sertifikalı cihaz, güvenlik parametreleri, makine risk değerlendirmesi ve doğrulama gerekir. Yine de standart kontrol ile emniyet haberleşmesini ortak saha mimarisinde toplayabilmek, karmaşık makinelerde önemli bir tasarım gerekçesidir.
7. Farklı üreticileri aynı ağda kullanabilme ihtiyacı
EtherCAT tek bir üreticinin kapalı cihaz zinciri olarak kullanılmak zorunda değildir. ETG'nin conformance sistemi, farklı üreticilerin cihazlarının aynı ağlı uygulamada birlikte çalışabilmesi için spesifikasyona uygunluğu temel koşul olarak görür; bunun için CTT, Plug Fest ve resmî EtherCAT Test Center süreçleri kullanılır. [6]
Ancak “EtherCAT uyumlu” iki cihazın bütün uygulama özellikleri otomatik olarak aynı değildir. ESI dosyası, desteklenen profil, PDO yapısı, mailbox protokolleri, DC modu ve üreticiye özgü nesneler kontrol edilmelidir. Bu yüzden yeni cihaz seçerken yalnız Ethernet soketine veya EtherCAT logosuna bakmak yerine hangi cihaz ve sensörlerin nasıl entegre edildiğine bakmak gerekir.
8. MainDevice tarafını sade tutabilmesi; fakat “özel donanım gerekmez” genellemesinin yanlış olması
EtherCAT'ın maliyet ve entegrasyon gerekçelerinden biri, MainDevice tarafında standart bir Ethernet MAC kullanılabilmesidir; ETG bunun için ayrı pahalı haberleşme işlemcisinin zorunlu olmadığını belirtir. Fakat bu cümle saha cihazlarına genişletilemez: SubDevice tarafında EtherCAT çerçevesini geçerken işleyen EtherCAT Slave Controller / SubDevice Controller işlevi gerekir. [2] [7]
Dolayısıyla “mevcut her Ethernet cihazını bağlarım, EtherCAT olur” yaklaşımı doğru değildir. Modernizasyon projesinde mevcut sensörler, sürücüler ve I/O'lar için yerel EtherCAT desteği, uygun gateway veya yeni donanım gereksinimi ayrı hesaplanmalıdır. Lisans ve maliyet hesabı da yalnız kablo ve port fiyatından ibaret değildir.
9. Hangi endüstriyel uygulamalarda bu nedenler gerçekten karşılık bulur?
ETG, EtherCAT'ın robotik, takım tezgâhları, paketleme, baskı, plastik işleme, presler, yarı iletken üretimi, test sistemleri, pick-and-place, malzeme taşıma, vinçler ve otomatik montaj gibi çok farklı uygulamalarda kullanıldığını listeler. Bu liste “bu sektörlerin tamamında EtherCAT zorunludur” anlamına gelmez; ortak nokta genellikle çok sayıda dağıtılmış cihazın, kısa çevrimlerin, senkron hareketin veya modüler ağ yapısının önemli olmasıdır. [1]
| Makine ihtiyacı | EtherCAT'ın karşılığı | Kontrol edilmesi gereken sınır |
|---|---|---|
| Çok eksenli senkron hareket | DC destekli ortak zaman tabanı, kısa proses çevrimi | Sürücü ve cihazların DC modu, yerel kontrol çevrimi ve mekanik sistem |
| Yoğun dağıtılmış I/O | Tek telegram içinde verimli proses verisi alışverişi | Toplam süreç görüntüsü, I/O filtreleri ve gerçek MainDevice çevrimi |
| Modüler makine | Hat/ağaç/yıldız birleşimleri, uygun sistemlerde Hot Connect | MainDevice özellikleri, ESI ve gerçek kablolama planı |
| Kısa bakım duruşu | Topoloji ve bağlantı teşhisi, durum/WKC bilgileri | Teşhis verisinin doğru yorumlanması; WKC tek başına kök neden değildir |
| Dağıtılmış safety | FSoE ile aynı iletişim ortamında safety verisi | Sertifikalı safety cihazları ve gerçek makine emniyet doğrulaması |
| Çok üreticili sistem | ETG conformance ekosistemi ve ortak protokol | Profil, ESI, PDO, mailbox ve opsiyonel özelliklerin model bazında kontrolü |
Somut örnek: 12 eksenli modüler paketleme hattı
Varsayımsal bir hatta 12 servo ekseni, dört uzak I/O adası, hızlı kayıt sensörleri, analog sıcaklık/basınç ölçümleri ve güvenlik kapıları bulunduğunu düşünelim. Bu makinede EtherCAT seçiminin gerekçesi “100 Mbit/s hızlıdır” cümlesinden daha somuttur: eksenler ortak zaman tabanında çalışabilir, dört makine modülü topolojiye doğal biçimde dağıtılabilir, I/O ve sürücü proses verisi aynı çevrim içinde taşınabilir, arızalı bağlantı teşhisle daraltılabilir ve uygun safety donanımı seçilmişse FSoE aynı ağ mimarisinde kullanılabilir.
Fakat aynı fabrikadaki bağımsız bir su tankında yalnız dört dijital giriş, iki analog ölçüm ve birkaç saniyelik güncelleme ihtiyacı varsa EtherCAT'ın bu yeteneklerinin çoğu kullanılmayabilir. Böyle bir noktada mevcut PLC altyapısı, bakım ekibinin bilgisi, cihaz stoğu ve toplam maliyet daha önemli hale gelebilir. Endüstriyel açıdan doğru seçim, en hızlı protokolü seçmek değil; makinenin zamanlama, topoloji, teşhis ve yaşam döngüsü gereksinimini karşılayan ağı seçmektir.
Kısa sonuç: EtherCAT sanayide; hızlı ve deterministik proses çevrimi, hassas senkronizasyon, verimli dağıtılmış I/O, esnek topoloji, güçlü teşhis, fonksiyonel emniyet entegrasyonu ve geniş cihaz ekosistemi gerektiğinde anlamlıdır. Bunlardan yalnız biri bile gerçek projede ihtiyaç değilse, seçimin gerekçesi tekrar sorgulanmalıdır. EtherCAT güçlü bir araçtır; her Ethernet projesinin otomatik doğru cevabı değildir.
Teknik kaynaklar
[1] EtherCAT Technology Group — Why use EtherCAT?: performans, topoloji, teşhis, maliyet ve uygulama alanları. ethercat.org/en/why_use_ethercat.htm
[2] EtherCAT Technology Group — Implementation / EtherCAT Technology: on-the-fly işleme, MainDevice/SubDevice rolleri, standart MAC ve gerçek zaman davranışı. ethercat.org/en/technology.html
[3] EtherCAT Technology Group — Distributed Clocks: DC donanım desteği, ortak System Time ve senkronizasyon mekanizması. ETG Distributed Clocks
[4] Beckhoff Automation — EtherCAT Highlights: yayımlanmış performans örnekleri, topoloji ve teşhis özellikleri. Beckhoff EtherCAT Highlights
[5] EtherCAT Technology Group — Safety over EtherCAT (FSoE): IEC 61508, IEC 61784-3 ve SIL 3 kapsamı. ethercat.org/en/safety.html
[6] EtherCAT Technology Group — Conformance: farklı üretici cihazlarının birlikte çalışması için uygunluk, CTT ve EtherCAT Test Center yaklaşımı. ethercat.org/en/conformance.html
[7] EtherCAT Technology Group — FAQ: MainDevice için standart Ethernet kontrolcüsü, maliyet ve SubDevice uygulama ayrımları. ethercat.org/en/faq.html