
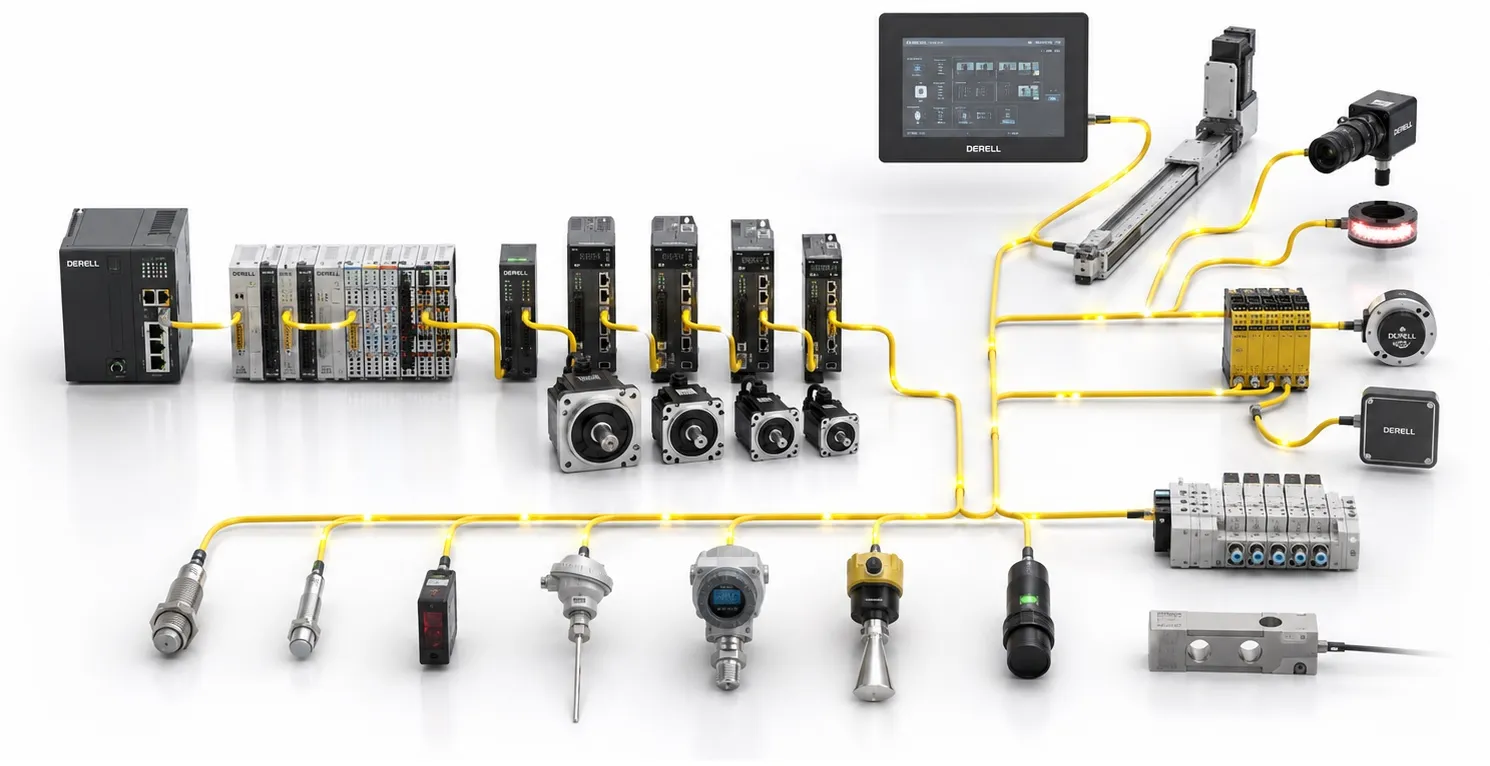
EtherCAT ile hangi cihazlar ve sensörler entegre edilebilir?
Kısa cevap: servo sürücülerden uzak I/O'ya, enkoderlerden basınç ve sıcaklık ölçümüne, güvenlik modüllerinden robot ve gateway'lere kadar çok geniş bir cihaz ailesi EtherCAT sistemine alınabilir. Fakat burada kritik bir ayrım vardır: bir cihazın EtherCAT ağına entegre edilebilmesi, o cihazın üzerinde mutlaka EtherCAT portu bulunması demek değildir. Bazı cihazlar doğrudan EtherCAT SubDevice olur; klasik NPN/PNP, 0–10 V, 4–20 mA, Pt100 veya pulse çıkışlı sensörlerin büyük bölümü ise bir EtherCAT I/O/ölçüm terminali üzerinden sisteme girer.[1]
En önemli seçim sorusu: “Bu sensör EtherCAT mı?” yerine önce “Sensörün gerçek elektriksel/veri çıkışı nedir?” diye sorun. NPN fotosel için dijital giriş, 4–20 mA basınç transmitterı için analog giriş, Pt100 için RTD terminali, incremental enkoder için hızlı sayıcı/enkoder terminali gerekir. Native EtherCAT cihazda ise ESI, PDO, cihaz profili ve revizyon doğrudan kontrol edilir.
1. Üç farklı entegrasyon yolu vardır
| Entegrasyon yolu | Tipik cihaz | EtherCAT tarafında ne görülür? |
|---|---|---|
| Doğrudan EtherCAT SubDevice | Servo sürücü, remote I/O, EtherCAT enkoder, ölçüm cihazı, safety I/O | ESI, PDO, ESM state, WKC, gerekiyorsa DC/FSoE |
| EtherCAT I/O üzerinden | NPN/PNP sensör, 4–20 mA transmitter, Pt100, termokupl, pulse enkoder | Sensör değil, onu okuyan EtherCAT terminali SubDevice'dır |
| Gateway / başka fieldbus üzerinden | Modbus, CANopen, IO-Link, AS-i veya üreticiye özel cihazlar | Gateway EtherCAT SubDevice olur; alt taraftaki cihaz kendi protokolünde kalır |
ETG'nin güncel Product Guide'ı servo sürücüler, VFD'ler, I/O sistemleri, sensörler, enkoderler, gateway'ler, operator interfaces ve safety cihazları gibi çok farklı sınıfları ayrı ürün kategorileri altında listeler; rehberde 1000'in üzerinde kayıt bulunduğunu ve bunun bile tüm ekosistemi kapsamadığını belirtir.[2]
2. Servo sürücüler ve motion sistemleri: EtherCAT'ın en doğal kullanım alanlarından biri
Servo sistemleri, EtherCAT'ın en sık karşılaşıldığı cihaz sınıflarındandır. Kontrolör hedef pozisyon, hız veya tork bilgisini PDO üzerinden gönderirken sürücü actual position, statusword, akım/tork ve diğer geri bildirimleri döndürebilir. Çok eksenli senkronizasyon gereken endüstriyel robotik, CNC, paketleme, baskı, sarma ve elektronik cam uygulamalarında Distributed Clocks özellikle önem kazanır.
OtomasyonAVM'nin kendi ürün ağında bu teorinin gerçek karşılığı da var: INVT EtherCAT destekli servo sistemleri ayrı bir dal olarak bulunuyor; örneğin 750 W DA200 EtherCAT servo seti ürün kaydında doğrudan EtherCAT haberleşme ve 23-bit absolute encoder bilgileri yer alıyor. Bu örnek, “servo kategorisi EtherCAT'tır” demek için değil, uyumluluğun seri/model seviyesinde doğrulanması gerektiğini göstermek için değerlidir.
3. Uzak I/O modülleri: EtherCAT'a normal sensörleri taşıyan asıl köprü
Bir makinedeki sensörlerin çoğu doğrudan EtherCAT cihazı değildir. EtherCAT remote I/O veya terminal sistemi, klasik saha sinyallerini EtherCAT proses imajına dönüştürür. Dijital giriş modülü 24 V NPN/PNP sinyali, analog giriş modülü 0–10 V veya 4–20 mA sinyali, RTD terminali Pt100/Pt1000 sensörünü, termokupl terminali mV seviyesindeki sıcaklık sinyalini, encoder terminali ise A/B/Z veya benzeri pulse sinyalini okuyabilir.
Bu nedenle OtomasyonAVM'deki geniş sensör ağacı EtherCAT makine tasarımında doğrudan kullanılabilir bir seçim havuzudur: basınç sensörleri, endüktif sensörler, fotoseller, ısı sensörleri, kapasitif sensörler, lineer cetveller ve enkoderler farklı elektriksel arayüzlerle aynı EtherCAT kontrol sistemine taşınabilir. Burada EtherCAT uyumluluğunu sensöre değil, onu okuyacak terminale göre değerlendiririz.
4. Endüktif, kapasitif ve fotoelektrik sensörler
Standart endüktif sensör, kapasitif sensör veya fotoelektrik sensör çoğu zaman NPN/PNP, NO/NC veya iki telli anahtarlama çıkışı verir. Bu sensör EtherCAT kablosuna doğrudan takılmaz; 24 V dijital giriş terminaline bağlanır. EtherCAT tarafında MainDevice sensörün kendisini değil, I/O terminalindeki giriş bitini görür.
Bu ayrım özellikle bakımda önemlidir. Sensör LED'i yanıyor ama PLC'de bit değişmiyorsa arızayı “EtherCAT bozuk” diye genellemek yerine sensör beslemesi → çıkış tipi → giriş terminali → PDO eşlemesi → WKC zinciriyle ayırmak gerekir. EtherCAT hata tespiti sayfasındaki ağ teşhisi bu zincirin yalnız ağ tarafını çözer.
5. Basınç, seviye, akış ve diğer analog transmitterler
Basınç sensörü/transmitterı 4–20 mA veya 0–10 V çıkış veriyorsa uygun EtherCAT analog giriş terminali üzerinden rahatlıkla proses imajına alınabilir. Aynı yöntem akış, seviye, nem, kuvvet veya başka analog ölçümler için de geçerlidir. OtomasyonAVM'nin analog sensörler bölümü 0–10 V ve 4–20 mA sınıflarını ayrıca ayırıyor; 0–10 V / 4–20 mA analog sinyal rehberi ise elektriksel işaretin nasıl okunacağını açıklıyor.
Burada kritik nokta, “4–20 mA EtherCAT'a dönüştü” diye ölçümün otomatik doğru sayılmamasıdır. Terminalin çözünürlüğü, input range'i, sensör ölçeği, mühendislik birimi ve kablo/izolasyon koşulları ayrıca kontrol edilir.
6. Pt100, termokupl ve sıcaklık ölçümü
OtomasyonAVM'nin ısı sensörleri bölümündeki Pt100, Pt1000, termokupl veya termistörler de aynı mantıkla EtherCAT sistemine alınabilir; fakat standart Pt100 üzerinde EtherCAT portu aranmaz. RTD veya termokupl için uygun ölçüm terminali kullanılır. Terminal sensör direncini veya termoelektrik gerilimi sayısallaştırır; EtherCAT ağına proses değeri olarak aktarır.
Böylece ısı/kontrol cihazları, PLC veya SCADA tarafında aynı sıcaklık verisi kullanılabilir. Sensör doğruluğu, terminal doğruluğu, cold-junction compensation ve yazılımdaki ölçekleme birbirinden ayrı hata kaynaklarıdır.
7. Enkoder ve lineer pozisyon ölçümü: iki farklı yol
Enkoderler EtherCAT'a iki biçimde girebilir. Birincisi, ETG Product Guide'da da örnekleri bulunan doğrudan EtherCAT arayüzlü absolute/incremental enkoderlerdir. İkincisi ise A/B/Z, SSI, EnDat veya başka elektriksel arayüz kullanan enkoderin uygun encoder/position terminali ya da servo sürücü üzerinden sisteme alınmasıdır.[3]
OtomasyonAVM'deki standart incremental enkoderlerin büyük bölümü native EtherCAT cihaz değildir; bunu bir eksiklik gibi değil, doğru arayüz seçimi problemi olarak okumak gerekir. Aynı şekilde lineer cetveller de kendi çıkış yapısına göre analog, pulse veya özel position interface üzerinden EtherCAT ölçüm terminaline bağlanabilir.
8. PLC, motion controller ve IPC: ağın MainDevice tarafı
PLC, motion controller veya endüstriyel PC EtherCAT ağında çoğu zaman MainDevice rolünü üstlenir. Ancak “Ethernet portlu PLC = EtherCAT MainDevice” değildir; ilgili CPU'nun/opsiyon kartının EtherCAT MainDevice stack'i, cihaz sayısı, cycle time, Distributed Clocks, redundancy ve mailbox özellikleri model seviyesinde kontrol edilmelidir.
EtherCAT programlama araçları sayfasında TwinCAT, CODESYS, SOEM, EtherLab ve diğer stack/runtime seçenekleri bu role göre ayrılmıştır. MainDevice'ın görevi sadece frame göndermek değil; topolojiyi doğrulamak, ESM state'lerini yönetmek, PDO/SDO trafiğini koordine etmek ve WKC gibi tanı kanıtlarını izlemektir.
9. HMI ve SCADA: her ekran EtherCAT SubDevice olmak zorunda değildir
Eski içeriklerde HMI veya SCADA doğrudan EtherCAT cihazıymış gibi sıralanabilir. Pratikte birçok HMI/SCADA sistemi EtherCAT proses segmentine SubDevice olarak girmez; EtherCAT MainDevice olan PLC/IPC'deki veriye standart Ethernet, OPC UA, ADS veya başka üst seviye haberleşmeyle erişir. Özel EtherCAT operator interface ürünleri vardır, fakat bu tüm ekranlar için varsayım değildir.
Bu ayrım makine mimarisini sadeleştirir: mikro/milisaniye çevrim isteyen servo ve I/O EtherCAT'ta kalırken, operatör ekranı ve raporlama ağı kendi veri katmanında çalışabilir.
10. VFD, step sürücü, valf adası ve pnömatik sistemler
ETG Product Guide'da EtherCAT SubDevice olarak VFD/VSD, stepper, I/O ve valve systems sınıfları bulunur. Dolayısıyla hız kontrol cihazları, step sürücüler, valf manifoldları ve pnömatik adalar EtherCAT arayüzlü model seçildiğinde doğrudan proses ağına alınabilir. Arayüz yoksa dijital/analog I/O veya gateway yolu kullanılır.[4]
Burada yine seri adı yetmez: aynı sürücü ailesinde standart Modbus modeli ile EtherCAT opsiyonlu model farklı olabilir. Ürün kodu ve haberleşme kartı mutlaka teyit edilir.
11. Güvenlik cihazları: FSoE ile ayrı bir kanal değil, güvenli protokol katmanı
Acil stop, ışık perdesi, güvenlik kapısı, safe encoder, safety I/O ve güvenli servo fonksiyonları Safety over EtherCAT (FSoE) üzerinden entegre edilebilir. FSoE standart EtherCAT iletişimi üzerinde güvenlik datagramını taşıyan fonksiyonel emniyet protokolüdür; normal I/O sinyalini “güvenli” hale getiren bir etiket değildir.[5]
Örneğin standart bir emniyet switch'i FSoE cihazı olmak zorunda değildir; FSoE safety input terminaline kablolanabilir. Buna karşılık FSoE arayüzlü safety laser scanner veya servo sürücü doğrudan safety SubInstance olabilir. Bu ayrım EtherCAT güvenliği ve endüstri standartlarına uyum sayfalarında functional safety / cybersecurity ayrımıyla birlikte ele alınır.
12. Kamera ve görüntü sistemleri: “Ethernet var” diye EtherCAT sayılmaz
Görüntü sistemlerinde yüksek hacimli görüntü akışını doğrudan çevrimsel EtherCAT proses verisine koymak genellikle doğru mimari değildir. Kamera standart GigE/vision ağı kullanırken EtherCAT tarafı trigger, encoder position, ışık kontrolü veya inspection result gibi zaman kritik küçük verileri taşıyabilir. EoE destekli sistemlerde standart Ethernet çerçeveleri mailbox üzerinden tünellenebilir; bu da kamerayı EtherCAT SubDevice yapmaz.[6]
Bu nedenle “kamera EtherCAT'a entegre” cümlesinin altında gerçek rol belirtilmelidir: native EtherCAT cihaz mı, trigger I/O mu, gateway mi, yoksa ayrı Ethernet cihazına üst katmandan erişim mi?
13. Gateway'ler: eski ve farklı protokollü cihazları çöpe atmadan bağlamak
ETG ürün rehberinde CAN, Modbus RTU, AS-i, IO-Link, PROFINET ve başka ağlarla EtherCAT arasında çalışan çok sayıda gateway sınıfı bulunur. Gateway EtherCAT tarafında tek bir SubDevice gibi görünür; alt taraftaki cihazlar kendi protokollerinde kalır. Bu yaklaşım özellikle mevcut makineyi tamamen sökmeden yeni EtherCAT kontrol katmanına taşımada değerlidir.[7]
Ancak gateway gerçek zaman davranışını sihirli biçimde eşitlemez. Alt protokolün cycle time'ı, polling süresi ve cihaz cevabı toplam gecikmeye eklenir. Hızlı servo için doğrudan EtherCAT ile yavaş Modbus transmitter'ın gateway üzerinden okunması aynı performans sınıfı değildir.
14. OtomasyonAVM içeriğini bir entegrasyon haritası gibi kullanmak
OtomasyonAVM'de konu yalnız “EtherCAT uyumlu ürün” başlığına sıkışmıyor. Aynı sistemin kontrol tarafı PLC, operatör tarafı HMI ve SCADA, hareket tarafı servo–step–CNC, algılama tarafı ise ayrı ayrı basınç, endüktif, fotoelektrik, sıcaklık, kapasitif, enkoder ve lineer pozisyon dallarında izlenebiliyor.
Bu yapı EtherCAT tasarımında avantajlıdır çünkü seçim zinciri protokolden cihaza iner: ölçülecek fiziksel büyüklük → sensör çıkışı → uygun I/O/drive/gateway → EtherCAT PDO → PLC/motion uygulaması. Böylece okuyucu yalnız ağ ismini değil, sahadaki gerçek sinyali ve cihaz ailesini de aynı bilgi ağında takip edebilir.
15. Entegrasyon öncesi altı kontrol
1) Cihaz doğrudan EtherCAT mı, yoksa I/O/gateway üzerinden mi bağlanacak? 2) Native cihazsa doğru ESI, Product Code ve Revision var mı? 3) PDO ve mailbox profilleri MainDevice tarafından destekleniyor mu? 4) Senkronizasyon gerekiyorsa cihaz gerçekten DC modunu destekliyor mu? 5) Safety işlevi gerekiyorsa FSoE desteği gerçekten var mı? 6) Sensör I/O üzerinden giriyorsa elektriksel sinyal, çözünürlük, ölçek ve örnekleme süresi doğru mu?
Bu altı soru cevaplanmadan “EtherCAT uyumlu” sözü yalnız pazarlama etiketi olabilir. Resmî conformance kaydı güçlü bir kanıttır fakat yine de uygulama fonksiyonunun birebir uyumluluğunu ayrıca doğrulamak gerekir.[8]
İlgili EtherCAT ve OtomasyonAVM rehberleri
• EtherCAT nedir?
• EtherCAT nasıl çalışır?
• EtherCAT MainDevice–SubDevice iletişimi
• EtherCAT topolojisi
• EtherCAT gerçek zamanlı performansı
• EtherCAT teknik özellikleri
• EtherCAT programlama dilleri ve araçları
• Tüm sensör grupları
• Servo sistemleri
• PLC ve aksesuarları
• Endüstriyel haberleşme
Teknik kaynaklar
[1] EtherCAT Technology Group — EtherCAT implementation and SubDevice architecture. Implementation
[2] EtherCAT Technology Group — Product Guide; more than 1000 listed entries across drives, I/O, sensors, gateways, safety and other product classes. EtherCAT Product Guide
[3] EtherCAT Technology Group — Product Guide sensor category includes native EtherCAT encoders, position sensors, flow/pressure devices and other measurement products. Sensors / Encoders
[4] EtherCAT Technology Group — Product selection categories include servo drives, VFD/VSD, stepper, I/O, valves and gateways. EtherCAT Product Selection
[5] EtherCAT Technology Group — Safety over EtherCAT (FSoE). FSoE
[6] EtherCAT Technology Group — Ethernet over EtherCAT (EoE) tunnels standard Ethernet frames through EtherCAT mailbox communication. EoE
[7] EtherCAT Technology Group — Product Guide gateway category, including bridges to multiple industrial networks. Gateways
[8] EtherCAT Technology Group — conformance testing and official EtherCAT Test Centers. Conformance