
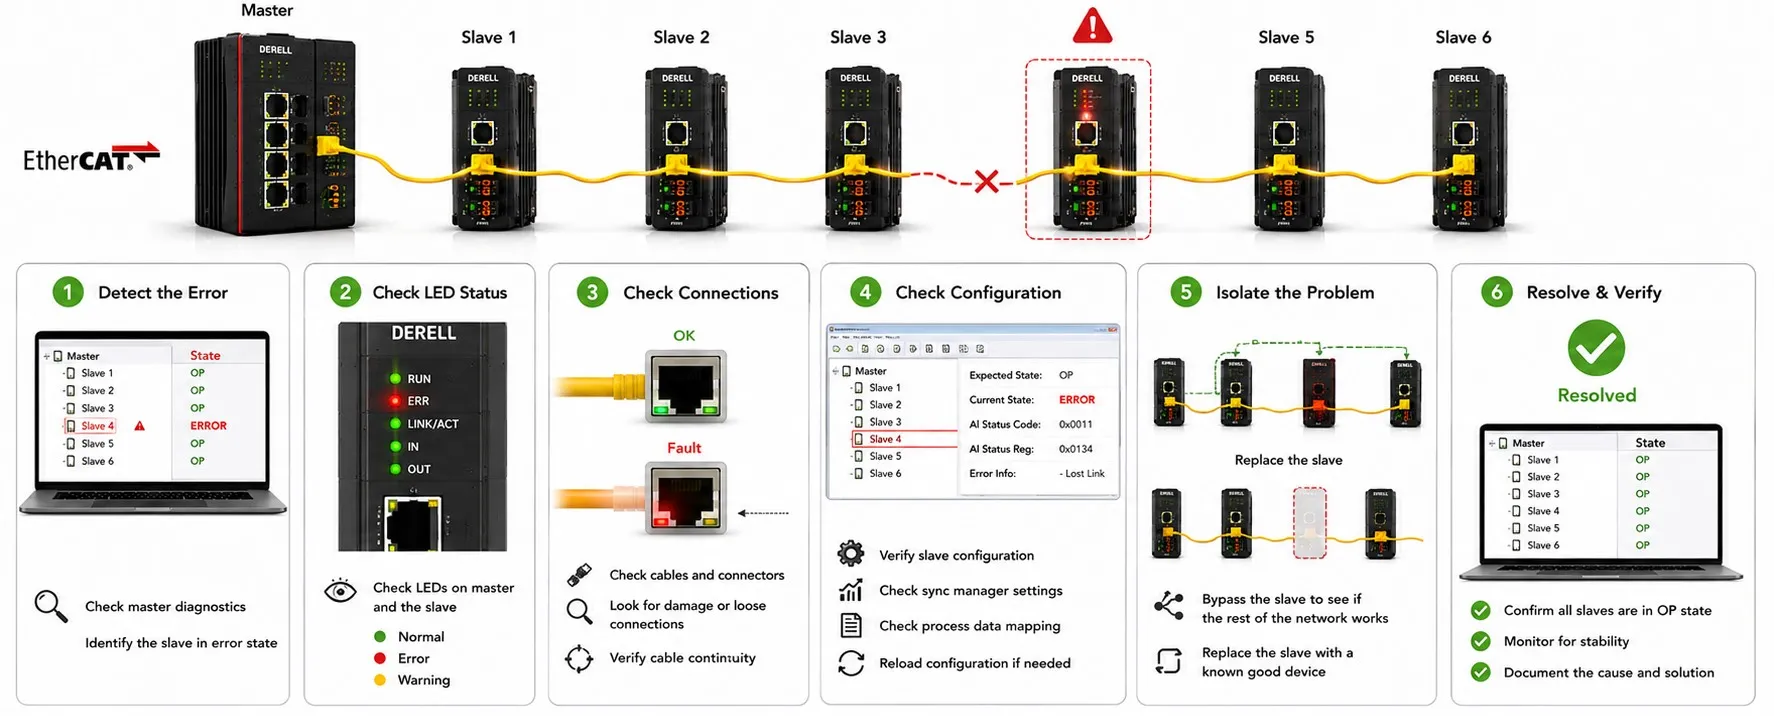
EtherCAT ağındaki bir hatayı nasıl çözebilirsiniz?
EtherCAT arızasını çözmenin en hızlı yolu rastgele kablo değiştirmek veya bütün sistemi resetlemek değil, hatanın hangi katmanda oluştuğunu kanıtla daraltmaktır. Sağlıklı bir teşhis sırası genellikle şu sorularla başlar: Ağ tamamen mi kayıp, tek cihaz mı eksik, cihaz hangi ESM durumunda kaldı, WKC beklenen değerde mi, link/error sayaçları artıyor mu, ESI/PDO/DC konfigürasyonu gerçek cihazla uyuşuyor mu? Bu sorular fiziksel hatayı konfigürasyon ve uygulama hatasından ayırır.[1]
İlk kural: kanıtı silmeden önce kaydet. Cihazı resetlemeden, sayaçları sıfırlamadan veya projeyi tekrar yüklemeden önce hatalı cihazın state'i, AL Status/Code'u, WKC/WcState'i, port link durumu, lost-frame/error counter'ları ve topoloji ekranını kaydedin. Reset arızayı geçici olarak kaldırabilir ama kök nedeni gösteren bilgiyi de silebilir.
1. Önce arızanın kapsamını belirleyin
İlk ayrım basittir: hiç cihaz görünmüyor mu, belirli bir cihazdan sonrası mı kayıp, yoksa bütün cihazlar görünürken proses verisi mi geçersiz? Hiç cihaz görünmüyorsa MainDevice'ın doğru Ethernet arayüzü, sürücüsü, port seçimi ve fiziksel link kontrol edilir. Tek cihazdan sonraki bölüm kayıpsa topoloji ve o cihazın giriş/çıkış portu öne çıkar. Bütün cihazlar görünürken veri hatalıysa PDO, WKC, watchdog, uygulama state'i veya ölçekleme gibi daha üst katmanlara geçilir.
Bu noktada haberleşme portu ile cihaz istasyon adresini birbirine karıştırmamak gerekir. MainDevice'ın PC üzerindeki NIC seçimi başka, EtherCAT SubDevice'ın ağdaki konumu başka bilgidir.
2. LED'e bakın ama LED ile teşhisi bitirmeyin
RUN/ERR/LINK-ACT LED'leri ilk saha ipucudur. Link yoksa kablo, konnektör, enerji veya port problemi olabilir. Cihaz enerji alıyor fakat EtherCAT state LED'i OP'ye geçmiyorsa konfigürasyon veya state-machine hatası daha olasıdır. Ancak LED yalnız yerel cihaz durumunu gösterir; MainDevice yazılımındaki hata kaydıyla birlikte okunmalıdır.
Görseldeki ikinci ve üçüncü adım bu yüzden anlamlıdır: LED → bağlantı → konfigürasyon. Kabloyu körlemesine değiştirmek yerine hangi portun link vermediğini ve hatanın hangi cihazdan sonra başladığını bulun.
3. Cihaz hangi EtherCAT State Machine durumunda kaldı?
EtherCAT cihazları tipik olarak INIT → PREOP → SAFEOP → OP yolunu izler. Delta Motion'ın güncel teşhis aracı MainDevice ve SubDevice için mevcut state ile istenen state'i ayrı gösterir; hedef state'e ulaşılamıyorsa ilgili SubDevice üzerinde hata olduğunu belirtir. Teşhis sırasında cihazı daha düşük bir state'e çekip yeniden yukarı çıkarmak, hatanın hangi geçişte oluştuğunu ayırmaya yardımcı olabilir.[2]
PREOP'ta kalıyorsa kimlik, ESI veya mailbox/konfigürasyon tarafına; SAFEOP'ta kalıyorsa SyncManager, PDO veya senkronizasyon ayarlarına; OP'tan düşüyorsa watchdog, link, WKC veya çalışma sırasında oluşan cihaz hatalarına bakmak mantıklıdır. Bu bir kesin hata kodu tablosu değildir; asıl neden AL Status Code ve üretici dokümanıyla doğrulanır.
4. AL Status Code: cihaz neden state değiştirmedi?
“Slave ERROR” yazısını görmek tek başına yeterli değildir. MainDevice'ın gösterdiği AL Status Code veya cihazın üretici tanı metni, ESM geçişinin neden reddedildiğini daraltır. Yanlış SyncManager/PDO konfigürasyonu, watchdog, DC cycle/shift koşulu veya cihazın uygulama hatası gibi farklı sebepler aynı dış belirtiyle görülebilir.
Bu yüzden çözüm sırası kodu oku → üretici/ETG açıklamasıyla anlamlandır → ilgili parametreyi düzelt → state'i yeniden dene olmalıdır. “ERROR gördüm, cihazı değiştiriyorum” yöntemi özellikle konfigürasyon hatalarında gereksiz parça değiştirir.
5. WKC / WcState size proses verisinin gerçekten katılımlı olup olmadığını söyler
Working Counter, EtherCAT datagramındaki beklenen bellek işlemlerinin gerçekleşip gerçekleşmediğini denetler. Beckhoff'un WcState açıklamasında değer 0 son çevrimde geçerli gerçek zamanlı iletişimi, 1 ise geçersiz iletişimi gösterir; geçersiz durumda giriş verisinin son geçerli değerde donabileceği özellikle belirtilir.[3]
Bu çok kritik bir saha tuzağıdır: PLC ekranında analog değer hâlâ “37.2” görünüyor olabilir ama WcState invalid ise bu değer yeni ölçüm değil, son geçerli çevrimden kalmış veri olabilir. Bu yüzden sensör, enkoder veya servo geri bildirimi incelenirken yalnız değerin değişip değişmediğine değil, iletişim geçerlilik bitine de bakın.
6. Lost Frame ve port error counter'ları fiziksel katmanı ele verir
MainDevice frame istatistikleri kaybolan veya geçersiz cyclic/acyclic frame sayısını gösterebilir. Beckhoff'un EtherCAT frame-statistic aracı; cyclic frame/s, lost cyclic frame, queued frame ve lost queued frame değerlerini ayrı raporlar. Başka Beckhoff teşhis dokümanları Lost Frame counter'ın özellikle kablolama, EMC veya güç beslemesi problemlerini araştırmada kullanılabileceğini belirtir.[4][5]
Sayaç sürekli artıyorsa önce fiziksel katmana dönün: EtherCAT için uygun kablo ve konnektör, ekranlama, PE/topraklama, gevşek RJ45/M8/M12, hareketli kablo zinciri, 24 V besleme kalitesi, sürücü motor kablolarına paralel uzun güzergâh ve port temasını kontrol edin. PLC/haberleşme kabloları ile güç kablosunu aynı şey gibi değerlendirmeyin.
7. “Kablo sağlam” demeden önce problemi bölerek izole edin
Uzun bir line topolojisinde tüm cihazları aynı anda suçlamak yerine arızalı bölümü küçültün. Hatanın başladığı noktanın öncesinde cihazlar OP, sonrasında cihazlar kayıpsa sınır büyük ölçüde bellidir. Şüpheli kabloyu bilinen sağlam kabloyla değiştirin; mümkünse şüpheli SubDevice'ı bilinen sağlam eş cihazla veya kontrollü bypass yöntemiyle karşılaştırın.
Bu işlem rastgele parça değişimi değildir; hipotezi test etmektir. Örneğin cihaz değişince sorun aynı portta kalıyorsa cihazdan çok kablo/önceki port/konfigürasyon şüphelidir. Sorun cihazla birlikte başka yere taşınıyorsa cihaz veya onun parametreleri daha güçlü adaydır.
8. ESI, Product Code ve Revision uyuşmazlığını kontrol edin
Yeni cihaz takıldıktan sonra ağ PREOP/SAFEOP'ta kalıyorsa fiziksel link sağlam olsa bile ESI dosyası, Product Code, Revision, PDO seti veya startup parametreleri beklenen cihazla uyuşmayabilir. Aynı model adının farklı donanım/firmware revizyonları farklı process-data veya SyncManager özellikleri sunabilir.
Bu yüzden yedek cihaz takarken yalnız ön yüz etiketini değil gerçek identity kaydını kontrol edin. EtherCAT cihaz entegrasyonu ve MainDevice–SubDevice iletişimi sayfalarında bu kimlik zinciri ayrıca açıklanır.
9. PDO ve SyncManager hatası: link var, cihaz var ama proses verisi yok
Bir cihaz topolojide görünür ve PREOP'a geçer; buna rağmen SAFEOP/OP'a çıkamıyorsa PDO mapping, SyncManager boyutu/yönü veya startup konfigürasyonu kontrol edilmelidir. Özellikle elle değiştirilmiş PDO'lar, eski ESI ile açılmış proje veya başka revizyondan kopyalanan konfigürasyon bu tip arızalara yol açabilir.
Çözüm, “default'a dön” demekten önce projedeki beklenen process image ile cihazın desteklediği gerçek PDO setini karşılaştırmaktır. EtherCAT teknik özellikleri içindeki FMMU/SyncManager/PDO ayrımı burada doğrudan işe yarar.
10. Watchdog hatası: iletişim var gibi görünürken çıkış neden düşer?
Birçok EtherCAT çıkış cihazında SyncManager watchdog bulunur. Beckhoff örneğinde bu watchdog her başarılı proses veri iletişiminde resetlenir; belirlenen süre boyunca geçerli EtherCAT proses verisi gelmezse watchdog tetiklenebilir ve çıkışlar güvenli/kapalı duruma alınabilir.[6]
Bu durumda “PLC çıkışı TRUE ama kontaktör/valf kapandı” gibi bir belirti görülebilir. PLC bitine tek başına bakmak yerine WcState, watchdog tanısı ve cihaz state'i birlikte okunur. Ayrıca watchdog süresini kök nedeni anlamadan büyütmek çözüm değil, arızanın etkisini geciktirmek olabilir.
11. Distributed Clocks hatası: ağ çalışıyor ama motion senkron değil
EtherCAT ağı OP olabilir fakat servo eksenleri veya senkron ölçüm uygulaması düzgün çalışmayabilir. Beckhoff'un senkronizasyon dokümanında FreeRun, SM-synchronous ve DC-synchronous modlar ayrılır; “Cycle Time Too Small”, “SM Event Missed”, “Shift Time Too Short” ve “Sync Error” gibi teşhis alanları cihaz desteğine göre bulunabilir.[7]
Bu tür arızada kablo değiştirmeden önce seçilen sync mode, SYNC0/SYNC1 cycle, shift time, MainDevice cycle time ve cihazın minimum cycle time değerleri kontrol edilmelidir. Gerçek zamanlı performans ve latans sayfaları bu zamanlama ayrımını tamamlar.
12. Ağ sağlıklıysa uygulama verisini sorgulayın
Bütün cihazlar OP, WKC geçerli ve lost-frame sayaçları sabitse sorun EtherCAT haberleşmesi olmayabilir. Yanlış encoder ölçeklemesi, 4–20 mA dönüşümü, servo state machine, VFD control word, sensör NO/NC seçimi veya PLC programı yanlış olabilir.
Örneğin enkoder PDO'su düzenli geliyor fakat bir tur 4096 yerine 8192 count varsayılmışsa pozisyon iki kat hatalı görünür. Ya da sürücü communication OP olduğu halde enable sequence tamamlanmadığı için motor dönmez. “EtherCAT çalışıyor mu?” ile “makine fonksiyonu doğru mu?” ayrı testlerdir.
13. Belirtiye göre hızlı teşhis tablosu
| Belirti | İlk kanıt | Olası alan | İlk çözüm yolu |
|---|---|---|---|
| Hiç SubDevice görünmüyor | MainDevice NIC/link | Yanlış NIC, sürücü, ilk kablo, ilk cihaz enerjisi | NIC/port seçimini ve ilk fiziksel linki doğrula |
| Belirli cihazdan sonrası kayıp | Topoloji + port LED | Kablo, konnektör, ara cihaz portu/enerjisi | Sınırı izole et, bilinen sağlam kablo/portla karşılaştır |
| PREOP'ta kalıyor | AL Status + identity | ESI/Revision/mailbox/startup config | Gerçek cihaz kimliğiyle projeyi karşılaştır |
| SAFEOP'tan OP'a geçmiyor | AL Status + PDO/SM | PDO, SyncManager, watchdog, sync mode | ESI ve gerçek PDO/DC parametrelerini eşleştir |
| OP ama veri invalid | WKC / WcState | Frame kaybı, process-data katılımı | WKC ve lost-frame/port counter'ları incele |
| Aralıklı hata | Error/lost-frame counters | EMC, hareketli kablo, besleme, gevşek temas | Sayaç artışını fiziksel konum/zamanla ilişkilendir |
| Servo senkronizasyon hatası | DC/sync diagnostics | Cycle/shift/minimum cycle | Sync mode ve zamanlama bütçesini doğrula |
| Ağ iyi, makine yanlış | OP + valid WKC | PLC mantığı, ölçekleme, drive/sensor application | Proses değerini cihaz mühendislik birimine kadar izle |
14. Düzeltmeden sonra yalnız “yeşil oldu” demeyin; doğrulayın
Arızayı giderdikten sonra sayaçları sıfırlamak bu kez anlamlıdır: belirli bir süre çalıştırın ve lost-frame/error counter tekrar artıyor mu, bütün cihazlar OP'ta mı, WKC geçerli mi, DC sapması kararlı mı, proses değerleri güncel mi kontrol edin. Beckhoff EtherCAT Simulation aracı lost frame, link lost ve Working Counter hatalarını bilinçli olarak simüle edebildiği için, teşhis mantığının makine kabul testinde de sınanabileceğini gösterir.[8]
Son adım arıza kaydıdır: belirti, hata zamanı, AL Status, sayaçlar, değiştirilen parça/ayar ve doğrulama sonucu not edilir. Aynı hata üç ay sonra tekrar ettiğinde bu kayıt, “geçen sefer hangi kabloyu değiştirmiştik?” hafızasından çok daha değerlidir.
15. Uygunluk testi arıza teşhisinin yerine geçmez
Resmî EtherCAT conformance testi ve CTT, cihaz uygulamasının spesifikasyona uygunluğunu artırır; sahadaki kablo, EMC, yanlış proje, hatalı PDO veya bozulan donanımı otomatik çözmez. Sertifikalı iki cihaz bile yanlış ESI/revizyon veya yanlış makine konfigürasyonuyla haberleşme problemi yaşayabilir.[9]
Bu yüzden doğru yöntem uygun cihaz + doğru konfigürasyon + fiziksel kalite + ölçülebilir teşhis zinciridir. OtomasyonAVM'nin güç kaynakları, PLC/haberleşme kabloları, sensör, servo, VFD ve SCADA dalları arızayı protokolün dışındaki gerçek saha bileşenlerine kadar izlemek için aynı teknik ağ içinde kullanılabilir.
İlgili EtherCAT ve OtomasyonAVM rehberleri
• EtherCAT nedir?
• EtherCAT nasıl çalışır?
• EtherCAT MainDevice–SubDevice iletişimi
• EtherCAT topolojisi
• EtherCAT cihaz ve sensör entegrasyonu
• EtherCAT gerçek zamanlı performansı
• EtherCAT gecikmesi
• EtherCAT teknik özellikleri
• EtherCAT programlama dilleri ve araçları
• EtherCAT limitleri ve sınırlamaları
• Endüstriyel haberleşme
Teknik kaynaklar
[1] EtherCAT Technology Group — EtherCAT Diagnosis for Users: topology, Working Counter, link and physical-layer diagnosis. Diagnosis for Users
[2] Delta Motion — EtherCAT Diagnostics General tab: current/requested MainDevice and SubDevice states, software and hardware diagnostics. EtherCAT Diagnostics
[3] Beckhoff — WcState: valid/invalid cyclic communication and stale input behavior. WcState
[4] Beckhoff — EtherCAT MainDevice frame statistics: cyclic/acyclic frame rates and lost/invalid frames. Frame Statistics
[5] Beckhoff — Lost Frame counter as an aid for wiring, EMC and power-supply diagnosis. Further Error Diagnostics
[6] Beckhoff — SyncManager watchdog behavior when valid EtherCAT process data is absent. Watchdog Notes
[7] Beckhoff — EtherCAT SubDevice synchronization modes and diagnostics including cycle/sync errors. Synchronization Modes
[8] Beckhoff — EtherCAT fault simulation for Lost Frames, Link Lost and Working Counter errors. Fault Simulation
[9] EtherCAT Technology Group — conformance testing and official EtherCAT Test Centers. Conformance