
Açık çevrim ve Kapalı çevrim nedir?
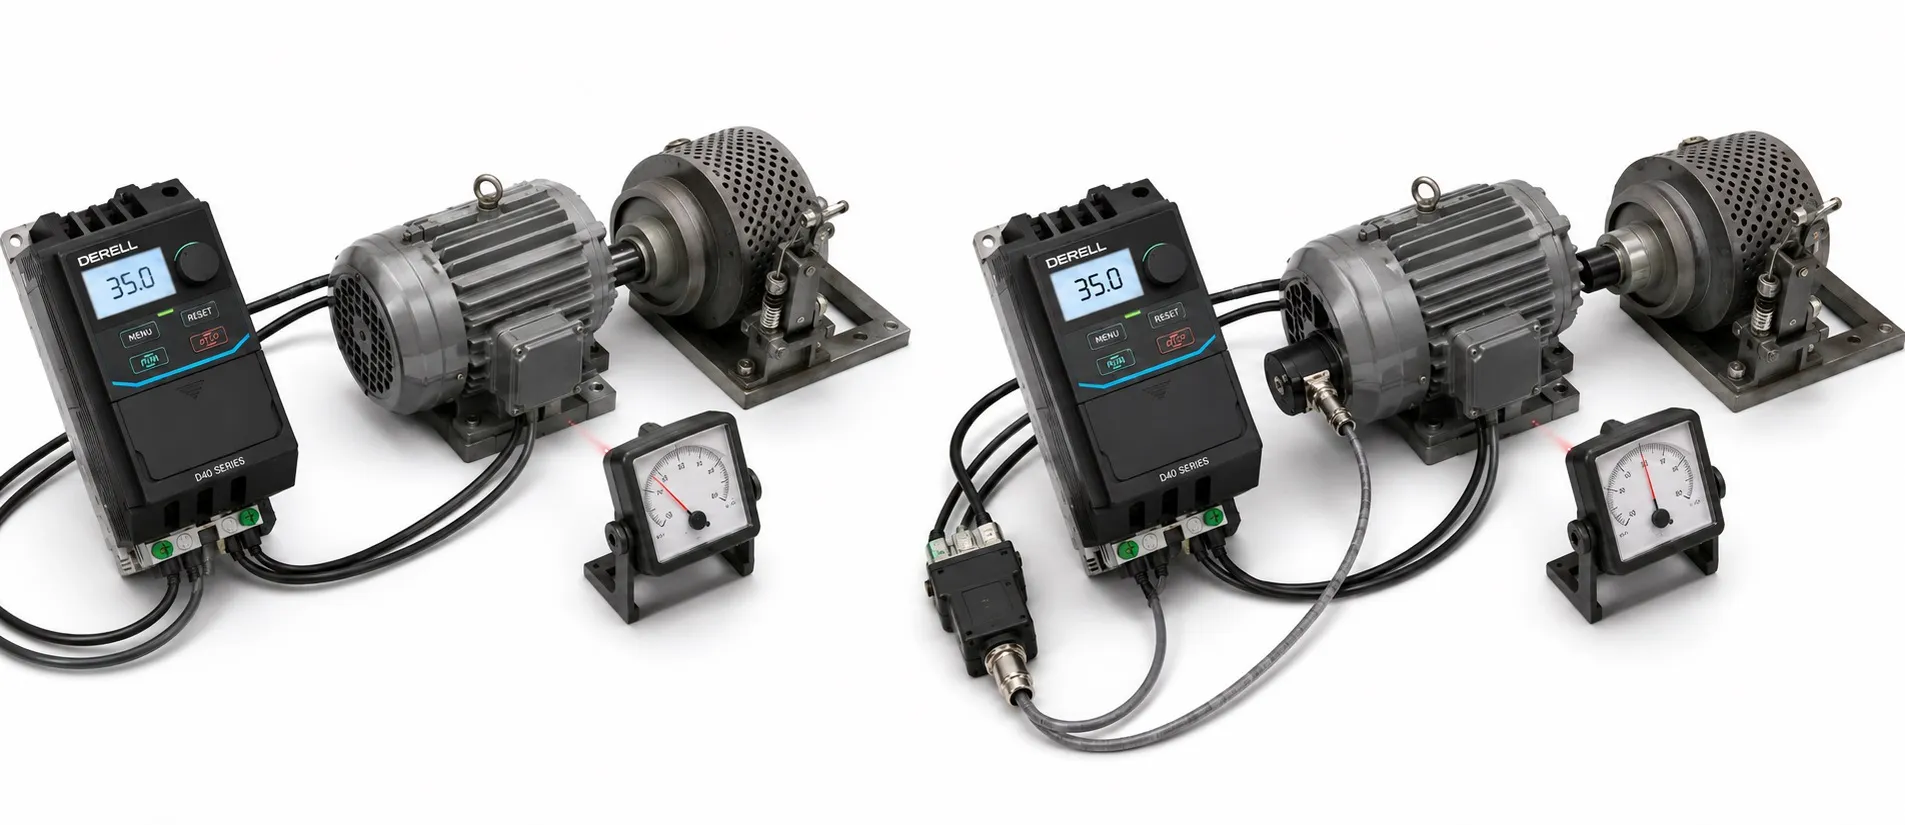
Açık çevrim ve kapalı çevrim kontrol, bir hız kontrol cihazının (VFD) motorun gerçek hareketini ne ölçüde doğrudan izlediğini anlatan iki temel kontrol yaklaşımıdır. En basit ayrımla açık çevrim sistemde motor milinden doğrudan hız veya konum geri beslemesi alınmaz; kapalı çevrim sistemde ise genellikle bir enkoder veya benzer geri besleme elemanı motorun gerçek hareketini sürücüye bildirir.
Fakat bu ayrımı “açık çevrim kontrolsüzdür, kapalı çevrim kusursuzdur” şeklinde anlamak doğru değildir. Modern sürücüler encoder kullanmadan da motor akımı, gerilim, frekans ve motor modeli üzerinden oldukça gelişmiş tahminler yapabilir. Sensorless Vector Control (SVC) veya Open Loop Vector Control bunun iyi örneğidir.
Açık çevrim kontrol nedir?
Açık çevrim motor kontrolünde sürücü, motor milinden gerçek hız veya pozisyon bilgisini doğrudan ölçmez. Sürücü motora belirli bir frekans, gerilim ve akım uygular; kullanılan kontrol yöntemine göre motorun davranışını hesaplar veya tahmin eder.
En basit örnek V/f kontrol yöntemidir. Sürücü istenen frekansa karşılık uygun çıkış gerilimini üretir. Motor yükü arttığında asenkron motorun kayması artabilir ve gerçek rotor hızı teorik senkron hızdan biraz daha fazla uzaklaşabilir.
Ancak bütün açık çevrim sistemler basit V/f değildir. sensörsüz vektör kontrol, motor akımını ve elektriksel modelini kullanarak akı ve tork davranışını tahmin eder. Böylece encoder olmadan klasik V/f kontrolünden çok daha iyi düşük hız performansı ve yük değişimi cevabı elde edilebilir.
Bu nedenle “encoder yoksa sürücü motorun ne yaptığını hiç bilmiyor” demek de fazla basit kalır. Sürücü motor milini doğrudan ölçmez ama kendi çıkış akımını, gerilimini, DC bara durumunu ve motor modelinden hesaplanan birçok büyüklüğü sürekli izler.
Kapalı çevrim kontrol nedir?
Kapalı çevrim motor kontrolünde motorun gerçek hızı veya rotor konumu bir sensör aracılığıyla sürücüye geri gönderilir. Endüstriyel AC sürücülerde bu görev çoğunlukla encoder tarafından yapılır. Sürücü, istenen hız değeriyle ölçülen gerçek hızı karşılaştırır ve aradaki hatayı azaltmak için motor kontrolünü sürekli düzeltir.
Encoder bağlantısı doğrudan sürücü üzerinde bulunabilir veya bazı cihazlarda bir PG / encoder feedback kartı gerekebilir. Bu kartın görevi motor encoderinden gelen pulse veya pozisyon bilgisini sürücünün kontrol sistemine aktarmaktır.
Burada önemli bir teknik ayrıntı vardır: encoder çoğunlukla hız ve konum bilgisini ölçer. Motor torku genellikle encoder tarafından doğrudan ölçülmez. Vektör kontrollü sürücü tork üreten akım bileşenlerini, motor modelini ve elektriksel ölçümleri kullanarak torku kontrol eder veya tahmin eder.
Kapalı çevrim yapı özellikle çok düşük hız, sıfır hıza yakın çalışma, hassas hız regülasyonu, yön değişimleri, senkronizasyon ve bazı pozisyonlama uygulamalarında önemli avantaj sağlar.
Açık çevrim ve kapalı çevrim arasındaki temel fark
Açık çevrimde sürücü esas olarak komut + motor modeli + elektriksel ölçümler üzerinden hareket eder. Kapalı çevrimde bunlara bir de motorun gerçek mekanik hareketinin ölçümü eklenir.
Başka bir ifadeyle:
Açık çevrim: “Motora ne uyguladığımı ve modelin nasıl davranması gerektiğini biliyorum.”
Kapalı çevrim: “Bunlara ek olarak motorun gerçekte ne yaptığını da ölçüyorum.”
Open Loop Vector ile V/f aynı şey midir?
Hayır. Her ikisi de encoder olmadan çalışabilir fakat motor kontrol yöntemleri farklıdır. V/f kontrol ağırlıklı olarak gerilim ve frekans ilişkisine dayanır. Open Loop Vector Control ise motorun elektriksel modelini ve ölçülen akımları kullanarak akı ve tork üreten bileşenleri daha gelişmiş biçimde yönetmeye çalışır.
Bu nedenle modern bir açık çevrim vektör sürücü, eski veya basit bir V/f sürücüden çok daha iyi düşük hız torku ve hız regülasyonu sağlayabilir.
Örneğin bazı yüksek performanslı endüstriyel sürücülerde Open Loop Vector ile Closed Loop Vector arasındaki hız kontrol aralığı ve hız doğruluğu oldukça farklı olabilir. Fakat bu değerler üreticiye, sürücü ailesine, motora ve yapılan auto-tuning işlemine bağlıdır; bütün VFD'ler için tek bir sayı kullanılamaz.
Encoder neyi değiştirir?
Encoder motorun gerçek dönme hızını ve tipine bağlı olarak rotorun açısal konumunu sürücüye bildirir. Böylece sürücü yalnızca hesaplanan değere güvenmek yerine motorun gerçek hareketini kontrol döngüsüne katabilir.
Özellikle yük aniden değiştiğinde sürücü, gerçek hızdaki sapmayı doğrudan görerek tork üreten akımı daha hızlı ve daha doğru biçimde düzenleyebilir. Bu özellik vinç, asansör, sarıcı, ekstrüder, test tezgâhı, spindle ve hassas makine uygulamalarında değerli olabilir.
Encoder kullanılacaksa sinyal tipi, besleme gerilimi, çözünürlük, maksimum frekans ve sürücünün encoder giriş donanımı uyumlu olmalıdır. Bazı VFD'lerde encoder doğrudan bağlanırken bazılarında PG kartı gerekir.
Kapalı çevrim her zaman gerekli midir?
Hayır. Bir fan veya pompa uygulamasında encoder eklemek çoğu zaman gereksiz maliyet ve bakım noktası oluşturur. Birçok konveyör ve genel makine uygulamasında da iyi ayarlanmış sensorless vector kontrol yeterli olabilir.
Diğer taraftan yükün çok düşük hızda yüksek tork istemesi, hız hatasının çok küçük tutulması, motorun sıfır hıza yakın kontrollü çalışması veya gerçek mil konumunun bilinmesi gerekiyorsa encoderli sistem önemli avantaj sağlar.
Özellikle kaldırma sistemlerinde encoder bulunması mekanik fren ihtiyacını ortadan kaldırmaz. Motorun sıfır hızda tork üretmesi ile yükün emniyetli biçimde mekanik olarak tutulması iki ayrı konudur.
Bir başka karışıklık: motor çevrimi ile proses çevrimi aynı şey değildir
Endüstride “open loop” ve “closed loop” kelimeleri yalnız motor encoderi için kullanılmaz. Örneğin bir pompa sürücüsü motoru encoder olmadan açık çevrim V/f veya sensorless vector yöntemiyle çalıştırabilir; fakat tesisattaki basınç sensöründen gelen 4–20 mA bilgisiyle sürücünün PID fonksiyonu basıncı sabit tutuyorsa sistem proses açısından kapalı çevrimdir.
Yani aynı sistemde:
Motor kontrol çevrimi: açık çevrim olabilir.
Basınç / sıcaklık / seviye proses çevrimi: kapalı çevrim olabilir.
Bu ayrım yapılmazsa “geri besleme var mı yok mu?” tartışması kolayca karışır. Geri beslemenin neyi ölçtüğünü sormak gerekir.
Auto-tuning neden önemlidir?
Özellikle vektör kontrol yöntemleri motorun elektriksel modeline dayanır. Stator direnci, endüktans, nominal akım, nominal frekans, motor devri ve benzeri veriler yanlışsa sürücünün yaptığı hesap da yanlışlaşır.
Bu nedenle birçok gelişmiş sürücüde bulunan Auto-Tuning fonksiyonu önemlidir. Static veya rotational auto-tuning seçenekleri sürücüye göre farklı parametreleri tanımlayabilir.
Encoder takmak kötü motor verisini sihirli biçimde düzeltmez. Kapalı çevrim kontrol için de motor parametrelerinin ve encoder ayarlarının doğru girilmesi gerekir.
Hangi uygulamada hangisini seçelim?
Fan ve pompa: Çoğu uygulamada V/f veya sensorless vector yeterlidir. Encoder genellikle gerekmez.
Genel konveyör: Sensorless vector çoğu zaman iyi bir ara çözümdür. Çok hassas hız senkronizasyonu gerekiyorsa kapalı çevrim değerlendirilebilir.
Ekstrüder ve sarıcı: Yük ve proses gereksinimine göre open-loop vector veya encoderli vector kullanılabilir. Tork ve hat hızı hassasiyeti seçimde belirleyicidir.
Vinç ve kaldırma: Uygulamanın güvenlik yapısı, düşük hız torku, fren açma-kapama sırası ve sıfır hız davranışı birlikte değerlendirilmelidir. Ağır ve hassas kaldırma uygulamalarında encoderli kontrol önemli avantaj sağlayabilir.
CNC spindle: Basit hız kontrolünde sensorless yöntem yeterli olabilir; spindle orientation, hassas senkronizasyon veya düşük hız doğruluğu gerekiyorsa encoder geri beslemesi önem kazanır.
Pozisyonlama: Gerçek mil veya yük konumu bilinmek zorundaysa geri besleme genellikle sistemin temel parçasıdır. Daha ileri uygulamalarda motor encoderine ek olarak yük tarafında ikinci bir encoder veya lineer cetvel kullanılarak full closed loop yapı kurulabilir.
Editörün Notu – sahada ben nasıl ayırıyorum?
Benim için ilk soru şu: Makine düşük hızda ne yapıyor? Fan 5 Hz'de birkaç devir kaybetmiş, kimsenin umurunda olmayabilir. Ama vinç milim milim yanaştırma yapacaksa veya sarıcıda malzeme gerginliği bozuluyorsa aynı toleransı veremezsin.
İkinci soru: Sürücü gerçek hızı bilmek zorunda mı? Çoğu basit makinede hayır. Bugünkü sensorless vector cihazlar eski sürücülere göre ciddi iş yapıyor. Sırf teknik olarak “daha iyisi var” diye her motora encoder takmanın anlamı yok. Encoder de kablo, kaplin, kart, parametre ve arıza noktası demek.
Ama gerçekten kapalı çevrime ihtiyaç olan makinede de encoderden kaçmaya çalışmak yanlış ekonomi. Özellikle çok düşük hız, hassas senkronizasyon ve sıfıra yakın hızdaki tork davranışı isteniyorsa sürücüye motorun gerçekte ne yaptığını söylemek işleri ciddi biçimde kolaylaştırıyor.
Sahada en çok gördüğüm hatalardan biri de encoder taktığı anda herkesin sistemi “servo oldu” sanması. Olmaz. Motor, sürücü, encoder çözünürlüğü, mekanik boşluk, kontrol çevrimi ve tuning birlikte sistem performansını belirler.
Bu konudan sonra ne okumalı?
Temel açık çevrim yaklaşımını anlamak için V/f Kontrol Nedir?, encoder kullanmadan daha gelişmiş motor kontrolünü görmek için Sensorless Vector Control, gerçek geri beslemeli yapı için Kapalı Çevrim Kontrol sayfalarına geçebilirsiniz.
Geri beslemenin fiziksel tarafı için Enkoderler, sürücünün motor modelini nasıl öğrendiğini anlamak için Auto-Tuning konusu bu sayfanın doğal devamıdır.
OtomasyonAVM'de ilgili bölümler
Motor kontrol yöntemlerini gerçek ürünlerle karşılaştırmak için Hız Kontrol Cihazları; encoder ve diğer geri besleme elemanları için Sensörler; daha hassas hareket ve pozisyon uygulamaları için Servo Sistemler; kontrol komutlarının PLC tarafından üretilmesi için PLC ve Modüller bölümleriyle konu doğrudan bağlantılıdır.
Teknik not: Yaskawa'nın güncel GA800 teknik dokümantasyonu Open Loop Vector Control yöntemini encoder gerektirmeyen yüksek performanslı kontrol, Closed Loop Vector Control yöntemini ise motor encoderi kullanılan yüksek hassasiyetli hız ve tork kontrolü olarak ayrı sınıflandırır. Gerçek performans değerleri sürücü ailesine göre değiştiği için seçimde mutlaka kullanılacak cihazın kendi teknik kılavuzu esas alınmalıdır.