
Yapay zekâ (AI) robotik ile nasıl ilişkilidir?
Yapay zekâ, bir robotun çevresini yorumlamasına, uygun bir eylem seçmesine veya verilerden öğrendiği bir görevi gerçekleştirmesine yardımcı olabilir. Robotik ise algılama, mekanik yapı, hareket ve kontrolün birlikte çalıştığı alandır. İki alan birleştiğinde robot, örneğin kasadaki farklı parçaları ayırt edip alınabilecek bir parçayı seçebilir. Ancak her robot yapay zekâ kullanmaz; her yapay zekâ sistemi de bir robot değildir.
Her robotun yapay zekâya ihtiyacı var mı?
Hayır. Sabit konumdaki parçayı alıp belirlenmiş noktaya bırakan bir robot, önceden programlanmış hareketlerle çalışabilir. Hassas, hızlı ve tekrarlanabilir olması tek başına AI kullandığını göstermez. Robot ile makine arasındaki fark da yalnızca yapay zekâ üzerinden açıklanamaz. Değişmeyen, iyi tanımlanmış bir görevde klasik otomasyon yeterli olabilir.
Parçanın konumu, şekli veya ortam değişiyorsa AI daha yararlı hale gelebilir. Bununla birlikte robotun ana bileşenleri aynı fiziksel sınırlar içinde çalışır: Yapay zekâ, robotun taşıma kapasitesini, erişim mesafesini veya mekanik hassasiyetini kendiliğinden artırmaz.
Algılama: Kameradan gelen görüntü nasıl işe dönüşür?
Sensörler ve aktüatörler robotun çevreyle bağlantısını kurar. Kamera görüntü üretir; kuvvet sensörü temas kuvvetini ölçer. Bilgisayarlı görü kullanan bir AI modeli, görüntüdeki parçayı tanıyabilir, yönünü tahmin edebilir veya yüzeydeki bir kusuru sınıflandırabilir. Görüntünün alınması ile anlamlandırılması farklı işlerdir.
Örneğin kasadaki metal parçanın görüntüde bulunması, robotun onu doğrudan kavrayabileceği anlamına gelmez. Görüntüden bulunan konumun robotun koordinat sistemine aktarılması gerekir. Kamera kalibrasyonu, aydınlatma, derinlik bilgisi ve parçaların birbirini örtmesi sonucu etkiler. Basit renk veya kenar kontrolleri ise öğrenen bir model kullanılmadan da yapılabilir.
Karar verme, hareket planlama ve servo kontrolü
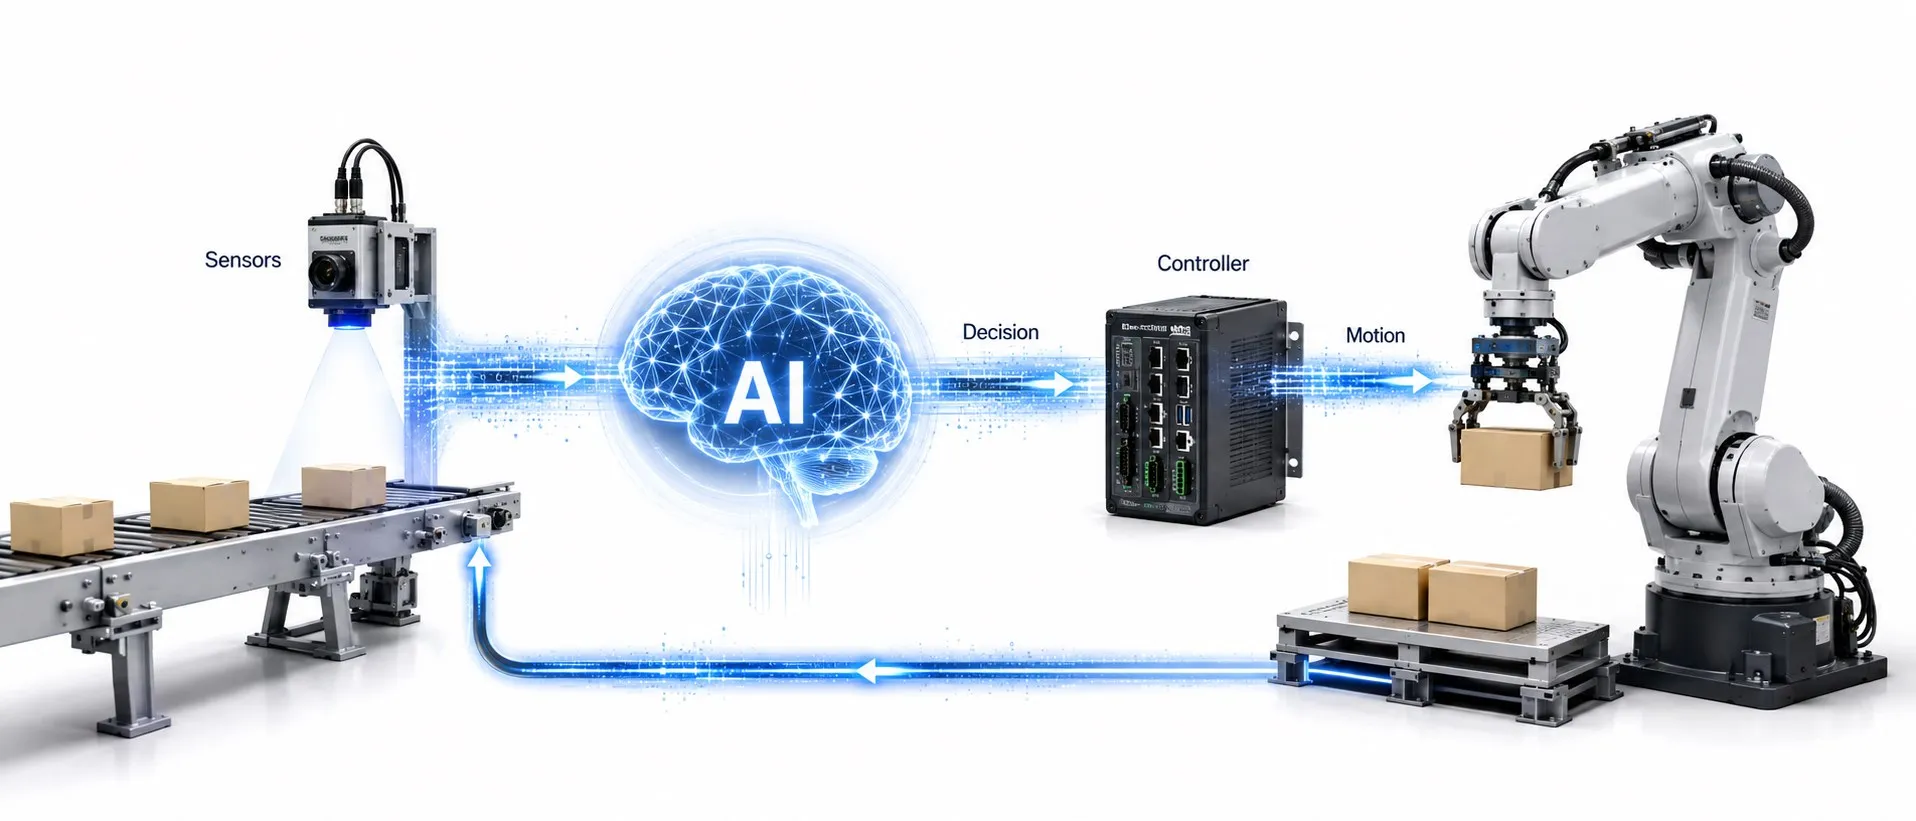
AI, “şu parçayı al” gibi bir hedef veya bir eylem önerisi üretebilir. Hareket planlama, hedefe ulaşmak için eklemlerin izleyeceği yolu ve zamanlamayı belirler; erişim, çarpışma ve hareket sınırlarını hesaba katar. Kontrolcü ise bu planı servo motorların uygulayacağı komutlara dönüştürür. Bir robotun çalışması bu katmanların uyumuna bağlıdır.
Eklemlerdeki konum ve hız ölçümleri, geri beslemeli kontrol için kullanılır. Mutlak enkoder gibi ölçüm elemanları, gerçek konumun izlenmesine yardımcı olabilir. Bir parçayı doğru tanımak ile motorun konumunu hassas tutmak aynı problem değildir. AI çıktısı da fiziksel harekete dönüşmeden önce uygulamanın belirlenmiş sınırları içinde değerlendirilmelidir.
Şema örnek bir mimariyi gösterir. Hareketli noktalar bilgi ve komut akışını temsil eder; gerçek işlem süreleri değildir. Robotun emniyet işlevleri ayrıca tasarlanır ve doğrulanır.
Öğrenme: Robot çalışırken sürekli kendini geliştirir mi?
Makine öğrenmesi, verilerden bir model oluşturma yaklaşımıdır. Robotiğe uygulanırken etiketli görüntülerden parça tanıma, operatör gösterimlerinden hareket öğrenme veya simülasyonda farklı eylemleri değerlendirme gibi yöntemler kullanılabilir. Model eğitimi ile eğitilmiş modelin yeni veriye yanıt üretmesi, yani çıkarım, farklı aşamalardır.
Üretimde çalışan bir robot, önceden eğitilmiş ve sürümü sabitlenmiş bir modeli kullanabilir. Her yeni parçadan sonra kendiliğinden öğrenmesi gerekmez. Yeni koşullara uyum için veri toplama, model güncelleme ve yeniden doğrulama gerekebilir. Öğrenilmiş bir davranış, görülmemiş her durumda doğru sonuç vereceği anlamına gelmez.
Doğal dil ve özerklik ne kazandırır?
Doğal dil işleme, uygun robot sistemlerinde “mavi parçayı sağdaki kutuya koy” gibi bir talimatın görev adımlarına dönüştürülmesine yardımcı olabilir. Bunun için dil modeli, algılama ve eylem sistemi birlikte çalışmalıdır. Bir sohbet botunun düzgün cevap vermesi, robotu fiziksel olarak kontrol edebildiğini göstermez. Bu özellik yalnızca insan biçimli robotlarla sınırlı değildir.
Özerklik ise tanımlı bir görevin ne kadar az insan müdahalesiyle yürütülebildiğiyle ilgilidir. Farklı robot türlerinde görev ve çalışma koşulları değişir. Otonom araçlarda çevreyi algılama, konum belirleme ve rota seçimi birlikte yürütülür. Özerklik, sınırsız karar yetkisi demek değildir; AI kullanmak da tam özerklik anlamına gelmez.
Üretim örneği: Kasadan rastgele parça seçme
Bir üretim hücresinde robotun karışık duran parçaları alıp konveyöre yerleştirdiğini düşünelim. Bu, endüstride robot kullanımının somut bir örneğidir. Süreç şöyle kurulabilir:
Algıla: Kamera kasanın görüntüsünü ve gerekiyorsa derinlik bilgisini alır. Tanı ve seç: AI modeli parçaları ayırt eder; sistem uygun kavrama adayını belirler. Planla: Hareket planlayıcı seçilen noktaya ulaşılabilen bir yol oluşturur. Uygula: Robot kontrolcüsü, eksenleri ve tutucuyu yönetir. Doğrula: Sensör verileri parçanın alınıp alınmadığını kontrol etmekte kullanılır.
Hücrenin PLC'si, konveyör sırası, çalışma izinleri ve istasyonlar arasındaki sinyalleri yönetebilir. Robot kontrolcüsü ise robot hareketini yürütür. Parça bulunamadı veya kavrama başarısız durumunda uygulanacak yeniden deneme, duruş ya da operatör çağrısı önceden tanımlanır. Başarı, yalnızca AI modeline değil, tutucuya, kalibrasyona ve bütün hücrenin koordinasyonuna bağlıdır.
Sınırlar: Doğru tanıma, güvenli çalışma anlamına gelir mi?
Hayır. Robot teknolojisinin sınırlamaları arasında kirli veya yetersiz görüntü, farklı parçalar, sensör hatası, hesaplama gecikmesi ve fiziksel erişim sınırları vardır. Modelin verdiği güven puanı, tek başına bir emniyet garantisi değildir. Tanıma doğruluğu; kavrama başarısı, çevrim süresi ve hata halinde sistemin davranışıyla birlikte değerlendirilmelidir.
Robotik güvenliği, hücreye ait risk değerlendirmesini ve buna uygun emniyet işlevlerini gerektirir. Acil durdurma, koruyucu durdurma ve uygun hız ya da alan sınırları, sıradan bir AI tahminine bırakılmaz. Ayrıca kamera verisinin saklanması ve kararların izlenebilirliği, robotikte etik ve veri sorumluluğu açısından değerlendirilmelidir.
Teknik kaynaklar: MoveIt — hareket planlama ve kontrol · Google DeepMind — görüntü, dil ve robot eylemleri · Universal Robots — robot emniyet işlevleri.
Bu yazıyı OtomasyonAVM'yi kaynak göstererek paylaşabilirsiniz.