
Robotik nedir?
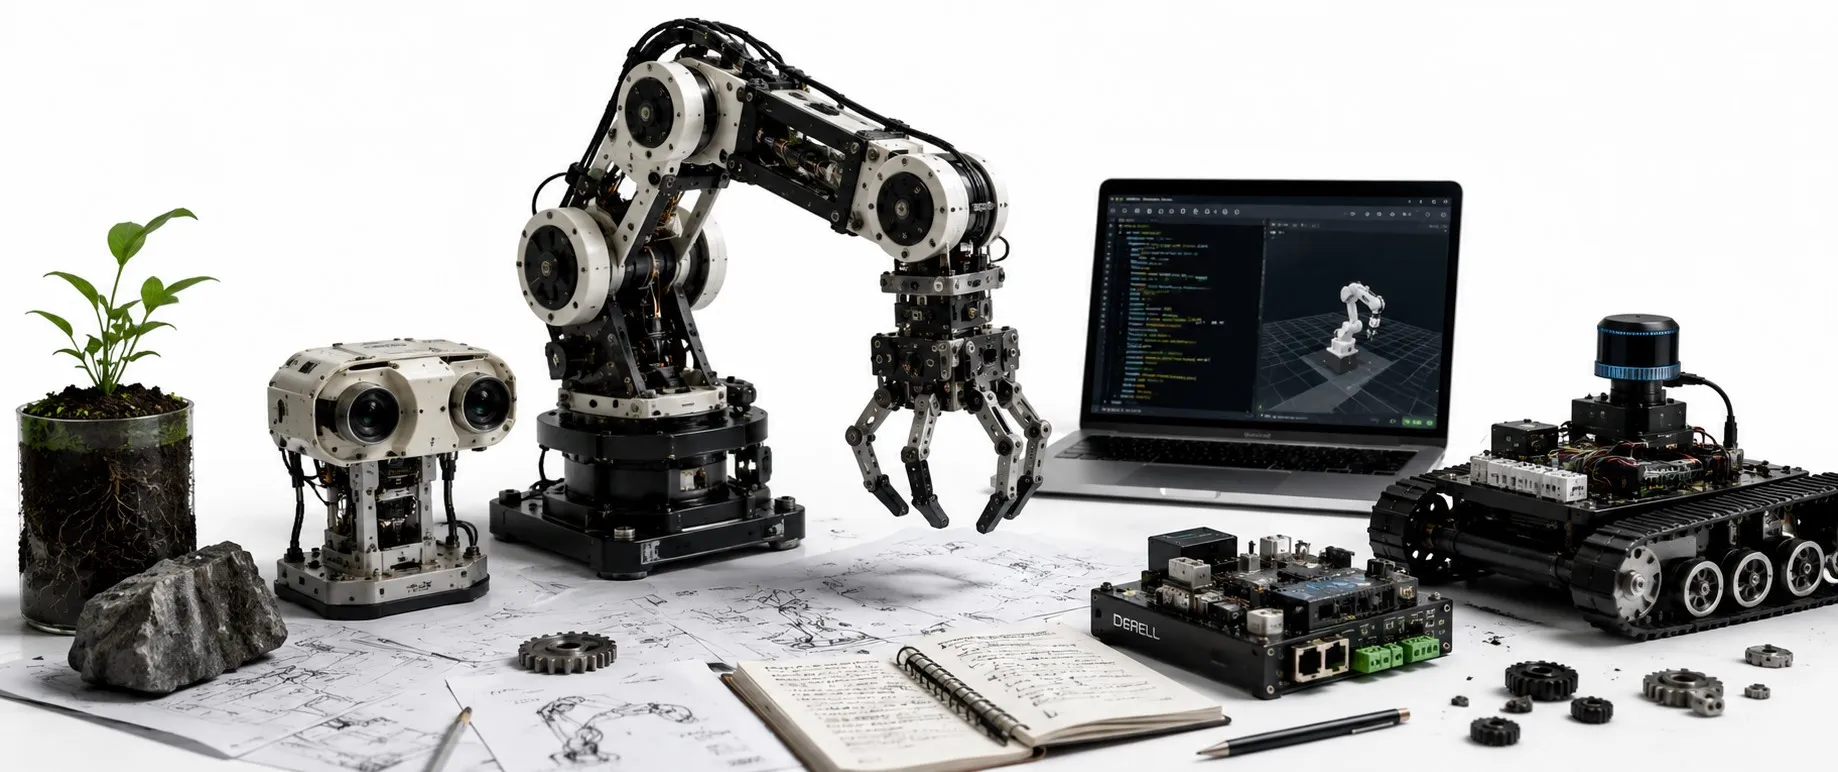
Robotik nedir? Algılama, kontrol ve hareketin birleşimi
Robotik, fiziksel görevleri yerine getiren robotların tasarımı, üretimi, programlanması ve kullanımı ile ilgilenen mühendislik alanıdır. Mekanik yapı, elektronik donanım ve yazılım birlikte çalışır. Bir parçayı kavrayıp taşıyan üretim robotu, depoda ilerleyen mobil robot ve evde temizlik yapan robot farklı görevler için aynı temel sorulara cevap verir: Ne yapacağım, nerede yapacağım ve hareketimi nasıl kontrol edeceğim?
Robotiğin amacı, işleri kontrollü, tekrarlanabilir ve uygulamaya uygun biçimde gerçekleştirmektir. Robotlar insanlara yardımcı olabilir, tehlikeli işlemleri üstlenebilir veya üretimin belirli aşamalarını yürütebilir. Otomasyon içinde robotik; hareketin, görev programının ve gerektiğinde çevreden gelen bilgilerin birlikte yönetildiği önemli bir çalışma alanıdır.
Robot ile otomatik makine arasındaki fark
Her otomatik makine robot değildir. Sabit bir iş için tasarlanmış mekanizma ile farklı hareketlere ve görevlere yeniden programlanabilen robot arasında fark vardır. Endüstriyel robot tanımında otomatik kontrol, yeniden programlanabilirlik, çok amaçlı kullanım ve üç veya daha fazla eksende programlanabilir hareket öne çıkar. Bu tanım endüstriyel manipülatörler içindir; bütün robot türlerine tek başına uygulanmaz. Robot ile makine arasındaki farkı değerlendirirken dış görünüşten çok göreve ve kontrol yapısına bakılır.
Bir robotun içinde hangi sistemler bulunur?
Bir robotun ana bileşenleri, görevine göre değişir. Gövde, eklemler ve mekanik aktarım hareketi taşır; motorlar ve sürücüler gerekli kuvveti veya torku üretir. Kontrolcü hareket komutlarını hesaplar. Kol tipi robotun ucundaki tutucu, vakum aparatı veya işlem takımı ise parçayla doğrudan etkileşir.
Sensörler ve aktüatörler farklı işler yapar: sensör bilgi üretir, aktüatör fiziksel hareket veya kuvvet oluşturur. Kamera parçanın yerini, kuvvet sensörü temas yükünü, konum algılayıcı ise eksenin durumunu bildirebilir. Servo sistemler kontrollü hareket için kullanılır; enkoderler uygun yapıda konum ve hız geri bildirimi sağlar. Her robotta bütün bu bileşenlerin bulunması gerekmez.
Somut örnek: Konveyörden parça alan robot
Bir robotun nasıl çalıştığını anlamak için bir taşıma hücresini düşünelim. Sensör parçanın geldiğini bildirir. Parça sabit bir yuvadaysa önceden öğretilmiş konum kullanılabilir; konumu değişiyorsa kamera gibi bir ölçüm sistemi hedefi belirleyebilir. Robot kontrolcüsü hareket yolunu oluşturur, eksenleri yönetir ve tutucu parçayı kavrar. Uygun geri bildirimlerle kavrama doğrulanır; ardından parça hedefe taşınır ve bırakılır.
Bu hücrede PLC, konveyör ve çevre ekipmanlarıyla çalışma sırasını koordine edebilir. Robotun eksen hareketlerini ise genellikle kendi kontrolcüsü yönetir. Parça hazır, robot hazır, kavrama tamam ve çevrim tamam gibi sinyaller ekipmanların uyumlu çalışmasını sağlar. Komut gönderilmiş olması, işlemin başarıyla tamamlandığı anlamına gelmez.
Robot türleri neden farklıdır?
Robot türleri, çalışma alanına ve göreve göre şekillenir. Eklemli robotlar farklı yönlerden parçaya ulaşabilir; SCARA robotlar düzlem ağırlıklı montaj ve taşıma işlerinde, delta robotlar hızlı toplama uygulamalarında, kartezyen robotlar doğrusal eksen hareketlerinde kullanılır. Mobil robotlar ise çalışma noktaları arasında hareket eder.
İnsan biçimli robotlar bu geniş alanın bir alt grubudur. Bir robotun insan şeklinde olması gerekmez. Mobil sistemlerde konum belirleme, yol planlama ve engel algılama önem kazanır; bu konular otonom araç teknolojileriyle de ilişkilidir.
Programlama ve yapay zekâ aynı şey mi?
Robot programlama; hedef konumları, hareket sırasını, hızları, bekleme koşullarını ve hata durumlarını tanımlar. Kinematik eklem konumları ile robot ucunun konumu arasındaki ilişkiyi; dinamik ise hareket sırasında gereken kuvvet ve torkları inceler. Bir robot, önceden tanımlanmış program ve klasik kontrol yöntemleriyle görevini yerine getirebilir.
Yapay zekâ, nesne tanıma veya değişken koşullarda karar verme gibi işlerde kullanılabilir. Makine öğrenmesi bunun içindeki yöntemlerden biridir. Her robot yapay zekâ kullanmaz; her robot çalıştıkça kendiliğinden öğrenmez. Öğrenen sistemlerde bile veri, eğitim yöntemi ve doğrulama süreci gerekir.
Robotik nerelerde kullanılır?
Endüstriyel robot uygulamaları arasında kaynak, montaj, makine besleme, paketleme ve paletleme bulunur. Günlük yaşamda robotik, temizlik ve taşıma gibi görevlerde karşımıza çıkar. Sağlık alanındaki robotlar ise bazı cerrahi işlemlerde uzman kontrolünde yardımcı sistem olarak veya hastane lojistiğinde kullanılabilir. Otomatik çalışma, insan gözetimine ihtiyaç olmadığı anlamına gelmez.
Başarılı bir robotik uygulama nasıl değerlendirilir?
Taşıma kapasitesi, erişim mesafesi, çevrim süresi ve çalışma ortamı birlikte değerlendirilir. Taşınan yük hesabına tutucu ve bağlantı parçaları da girer; yükün ağırlık merkezi ve oluşturduğu momentler üreticinin sınırlarına uygun olmalıdır. Tekrarlanabilirlik, aynı noktaya tekrar dönebilme yeteneğidir; konum doğruluğu ise istenen hedefe ne kadar yakın ulaşıldığını anlatır. Bu iki kavram birbirinin yerine kullanılmaz.
Robotik uygulamalardaki sınırlamalar çoğu zaman robot kolunun dışında ortaya çıkar: kararsız parça besleme, hatalı tutucu, eksik kalibrasyon veya çevre ekipmanından geç gelen sinyal çevrimi bozabilir. Robotun hareket etmesi ile üretimin güvenilir işlemesi farklı başarı ölçütleridir.
Robotik ve güvenlik birlikte tasarlanır
Robotik güvenlik, robotla birlikte tutucuyu, taşınan parçayı, çevre makinelerini ve insan erişimini kapsar. Cobot ifadesi, her uygulamanın koruyucu önlem olmadan güvenli olduğu anlamına gelmez. Çarpışma, sıkışma, keskin parça ve düşen yük gibi tehlikeler için uygulamaya özel risk değerlendirmesi gerekir; gerekli koruyucu önlemler bunun sonucunda belirlenir. Normal PLC mantığı veya standart bir algılama sensörü, tek başına doğrulanmış bir güvenlik işlevi oluşturmaz.
Teknik kaynaklar: IFR — endüstriyel robot tanımı · Universal Robots — uygulama risk değerlendirmesi.