
Robotlar uzay araştırmalarında nasıl kullanılır?
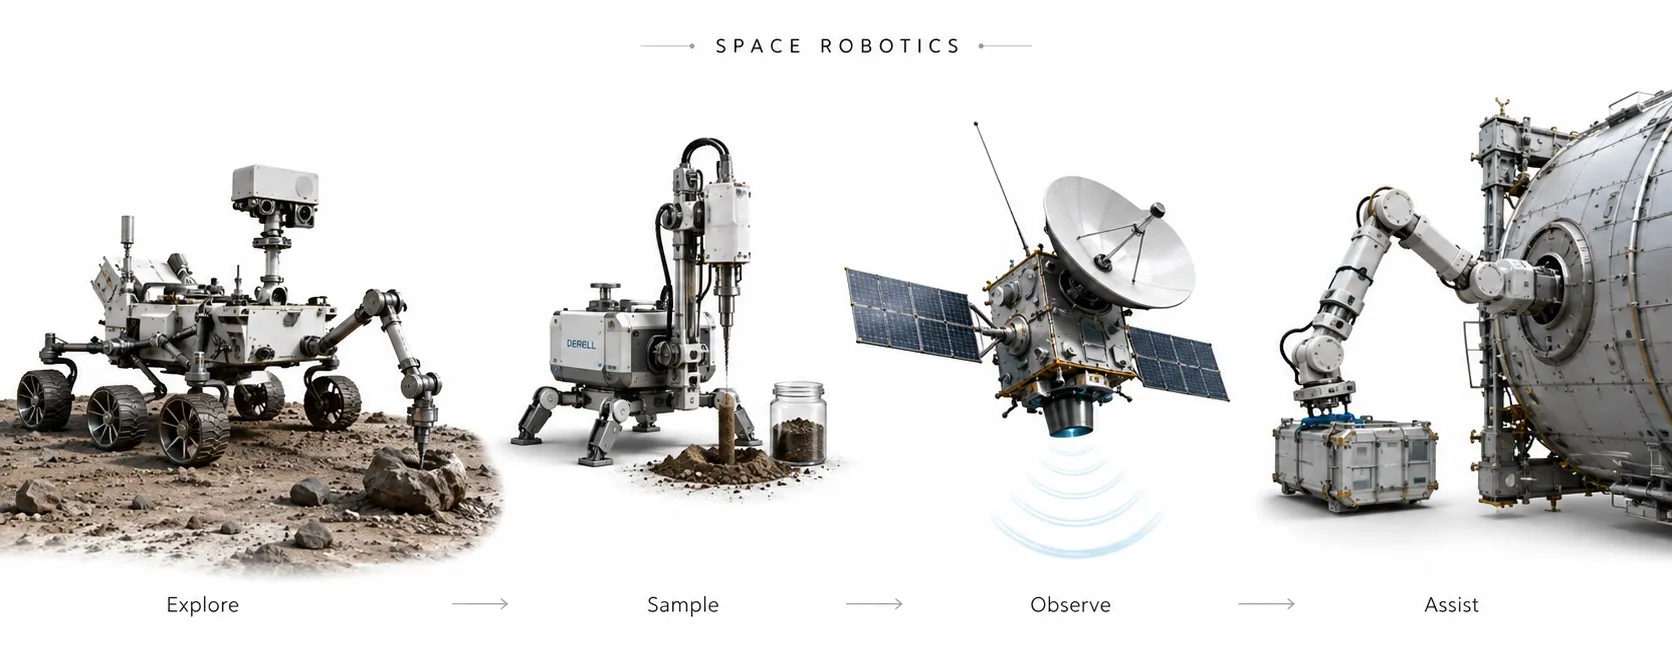
Robotik, uzay araştırmalarında yüzey keşfi, örnek toplama, ekipman taşıma ve bilimsel ölçüm için kullanılır. Gezginler, iniş araçları ve robotik kollar, insanın bulunmadığı yerlerde çalışabilir veya astronotların görevlerini destekleyebilir. Uzayda çalışabilmeleri, sıradan robotlardan doğal olarak daha dayanıklı olmalarından değil; görev ortamına göre tasarlanıp doğrulanmalarından kaynaklanır.
Yüzey keşfi: Gezginler ve sabit iniş araçları
Gezginler, bir gökcisminin yüzeyinde farklı noktalara ulaşan mobil robotlardır. Sabit iniş araçları ise bulundukları konumdan çevreyi ölçer ve inceleyebilir. Bu farklı robot türleri aynı görevi yapmaz. Mars'taki Perseverance, arazi görüntüleme, kaya inceleme ve örnek toplama işlerini bir araya getiren somut bir örnektir.
Gezginin sensörleri ve aktüatörleri birlikte çalışır: Kameralar çevre hakkında bilgi üretir; tekerlek mekanizmaları aracı hareket ettirir; robotik kol bilimsel araçları hedefe götürür. Bir kayanın görüntüsünü almak, o kayaya güvenle yaklaşmak ve örnek çıkarmak birbirinden farklı görevlerdir.
Örnek toplama: Yerinde inceleme ile Dünya'ya dönüş farklıdır
Perseverance'ın örnek sistemi, kaya örneklerini tüplere alma, kontrol etme ve kapatma gibi işlemleri içerir. Dıştaki robotik kolun yanında, tüpleri işleyen iç mekanizmalar da görev alır. Robotun çalışma zinciri burada yalnızca “kol uzatıp parça almak” değildir; numunenin bütünlüğünü ve kayıtlarını koruyan bir süreçtir.
OSIRIS-REx farklı bir örnektir: Bennu asteroidinden aldığı malzemeyi taşıyan kapsül, 24 Eylül 2023'te Dünya'ya döndü. Mars'ta örnek toplamak ile bir asteroit örneğini Dünya laboratuvarlarına ulaştırmak aynı aşama değildir. Bu ayrım, görevlerin neyi gerçekten başardığını doğru anlatmak için önemlidir.
Yörüngede çalışma: Canadarm2 ve Dextre
Canadarm2, Uluslararası Uzay İstasyonu'nda ekipman taşıma, bakım ve uygun kargo araçlarını yakalayıp istasyona yerleştirme görevlerinde kullanılmış bir robotik koldur. Dextre ise istasyonun dışındaki daha ayrıntılı bakım işlemleri için geliştirilmiş bir robot sistemidir. Robotun mekanik yapısı ve uç elemanı, yapılacak işe göre belirlenir.
Bu sistemler astronotlar veya yer ekipleri tarafından yönetilebilir. Robot programlaması, hareket sıraları ve işletim kuralları birlikte önem taşır. Uzaktan kumanda edilmek, tamamen otonom çalışmakla aynı şey değildir. Ayrıca her uzay robotunun insan biçiminde olması gerekmez; bir kol veya özel bir tutucu görev için yeterli olabilir.
Uydular, sondalar ve uzay teleskopları nasıl değerlendirilir?
Uydular ve uzay teleskopları, otomatik kontrol ve uzaktan işletim kullanan uzay sistemleridir. Ancak hepsini, yüzeyde ilerleyen bir gezgin veya nesne kavrayan bir kol ile aynı biçimde tanımlamak açıklamayı zayıflatır. Robot ile makine arasındaki fark değerlendirilirken sistemin algılama, kontrol ve fiziksel eylem özellikleri birlikte düşünülmelidir.
Hubble gibi uzay teleskoplarında temel iş, hedefe yönelmek ve bilimsel gözlem yapmaktır. Voyager görevleri ise dış gezegenlerin ve yıldızlararası ortamın incelenmesine katkı sağlamıştır. Uzayda robotik ve otomasyon, yalnızca tekerlekli araç veya eklemli kol anlamına gelmez.
İletişim gecikmesi neden yerel karar vermeyi gerektirir?
Dünya ile Mars arasında bir radyo sinyalinin tek yönde ilerlemesi, gezegenlerin konumuna bağlı olarak yaklaşık 3–22 dakika sürer. Komutun gitmesi ve sonucun geri gelmesi iki ayrı yolculuktur; veri aktarımı ve işlem süreleri ayrıca eklenebilir. Bu nedenle Mars gezginini Dünya'dan anlık bir joystick tepkisiyle yönetmek mümkün değildir.
Perseverance'ın AutoNav sistemi, önceden belirlenmiş hedefe giderken araziyi değerlendirip engellerin çevresinden geçecek yol seçenekleri oluşturabilir. Otonom araçlarda olduğu gibi algılama ve rota değerlendirme önemlidir; ancak ortam ve çalışma sınırları farklıdır. Robotun yol üzerinde karar vermesi, bilimsel hedeflerini sınırsız biçimde kendi seçmesi anlamına gelmez.
Uzay robotları mutlaka yapay zekâ kullanır mı?
Hayır. Otonom çalışma, önceden tanımlanmış kurallar ve klasik kontrol algoritmalarıyla da sağlanabilir. Yapay zekâ bazı algılama veya karar verme görevlerine katkı sağlayabilir. Makine öğrenmesi ise uygun verilerden model oluşturma yöntemidir. Görüntü işleme, otonomi ve makine öğrenmesi birbirinin yerine kullanılacak terimler değildir.
Uzay ortamı robotun tasarımını nasıl değiştirir?
Vakum veya düşük basınç, sıcaklık değişimleri, radyasyon, yüzey tozu ve fırlatma sırasındaki titreşimler göreve göre değerlendirilir. Mars yüzeyi, Ay yüzeyi ve bir uzay istasyonunun içi aynı ortam değildir. Bu koşullar, robot teknolojisinin sınırlarını ve kullanılabilecek malzemeleri etkiler. Termal-vakum, titreşim ve şok deneyleri, uzay donanımının doğrulanmasında kullanılan yöntemler arasındadır.
Endüstride kullanılan robotlarla temel algılama ve hareket prensipleri paylaşılabilir; fakat bir sanayi bileşeninin başarılı çalışması, uzay görevine uygunluğunu tek başına kanıtlamaz. Robotik güvenliği açısından burada arıza algılama, hareket sınırları ve iletişim kesildiğinde uygulanacak davranış da tasarımın parçasıdır.
Bir uzay robotunda kontrol döngüsü nasıl işler?
Basitleştirilmiş bir örnekte ölçüm yapılır, hedef ile gerçek durum karşılaştırılır, hareket komutu üretilir ve sonuç yeniden ölçülür. Bu geri beslemeli kontrol, kolun konumu veya aracın yönü gibi büyüklüklerin düzenlenmesine yardımcı olur. “Komut gönderildi” bilgisi, “görev başarıyla tamamlandı” bilgisi değildir. Sonuç, robotun ölçümleri ve Dünya'ya iletilen telemetri üzerinden değerlendirilir.
İnsanlı keşifte robotların rolü
Robotlar, insanlı bir görevden önce araziyi incelemek veya görev sırasında ekipman taşımak ve dış ortamda çalışmak için kullanılabilir. Robotiğin geleceğinde önemli konulardan biri, insan ile robotun görevlerini tamamlayacak biçimde paylaşmasıdır. Uzun süreli çalışma, enerji yönetimi ve arızalara dayanıklılık, bu iş birliğinin başarısını belirleyen mühendislik konularıdır.
Görev ve teknik kaynaklar: NASA — Perseverance · CSA — Canadarm2 · CSA — Dextre · NASA — OSIRIS-REx · NASA — Mars haberleşmesi.
Bu yazıyı OtomasyonAVM'yi kaynak göstererek paylaşabilirsiniz.