
İnsan biçimli robot nedir?
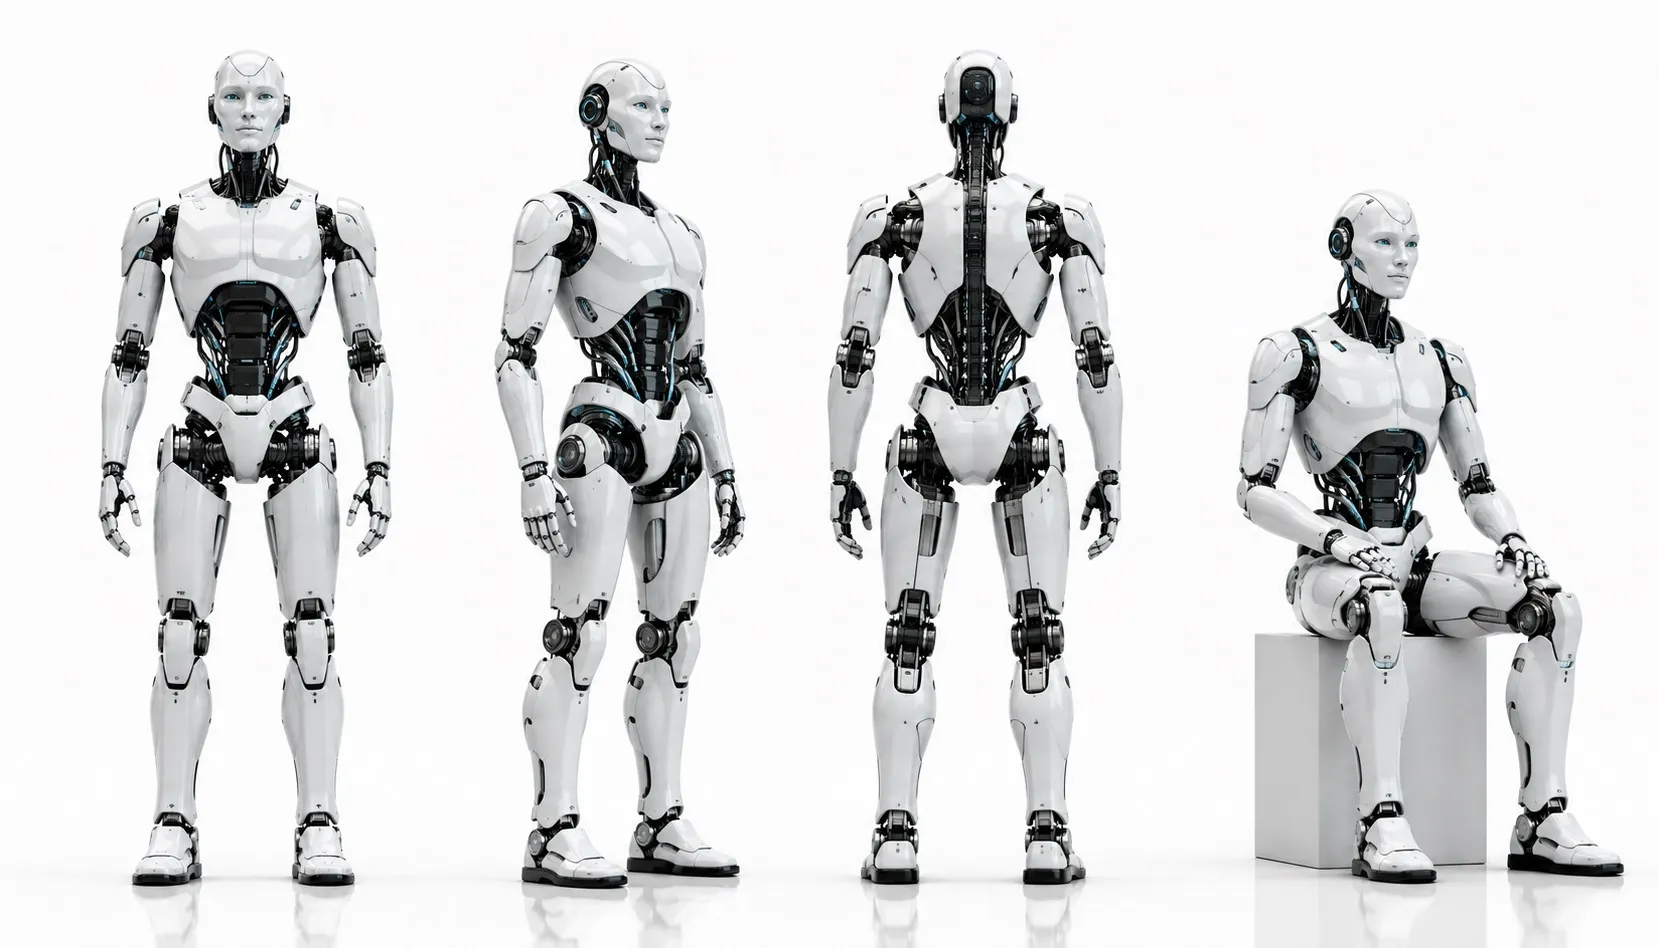
İnsan biçimli robot, gövde düzeni veya bazı hareket özellikleri insan bedeninden esinlenen robottur. İngilizcede humanoid robot denir. Gövde, kollar, eller ve bazen baş ile bacaklar bu tasarımın parçalarıdır. Amaç, insanın dış görünüşünü kopyalamaktan çok, insanlar için hazırlanmış ortamlarda belirli işleri yapabilmektir. Bu yaklaşım robotik alanındaki farklı robot türlerinden biridir; tek bir zekâ veya yetenek seviyesini ifade etmez.
İnsan biçimli olmak için iki ayak şart mı?
Her insan biçimli robot iki ayak üzerinde yürümez. İnsan benzeri üst gövdeye sahip bir sistem sabit durabilir veya tekerlekli tabana yerleştirilebilir. NASA’nın Robonaut 2 projesinin ilk düzeni üst gövdeli bir humanoid örneğidir; daha sonra tırmanma amaçlı uzuvlar eklenmiştir. Gövdenin insana benzemesi, bütün insan hareketlerini yapabildiği anlamına gelmez. Beş parmaklı el, insan yüzü veya konuşma yeteneği de her modelde bulunmaz.
Gövdenin içinde hangi parçalar bulunur?
Robotun ana bileşenleri, mekanik yapı, hareket elemanları, ölçüm donanımı ve kontrol bilgisayarlarıdır. Servo motorlar gibi kontrollü hareket elemanları eklemlerde gerekli torku üretir; enkoderler eklem hareketini izler. Kamera çevreyi görmeye, kuvvet sensörü teması ölçmeye yardımcı olabilir. IMU adı verilen atalet ölçüm birimi ise ivme ve açısal hız verileri sağlar. Kontrol sistemi bu ölçümleri birleştirerek gövdenin durumunu tahmin eder. Sensör ile aktüatörün görevleri burada birbirini tamamlar.
İki ayaklı yürümek neden zordur?
Bir ayak havaya kalktığında zemine temas düzeni değişir. Robot aynı anda adım yerini, gövde hareketini ve eklem kuvvetlerini yönetmelidir. Dururken dengeyi anlamak için kütle merkezinin yere izdüşümünü ve ayakların destek alanını düşünmek yararlıdır. Yürürken ise ivme, momentum ve zemin tepki kuvvetleri de hesaba girer; duran bir cismin denge kuralı, yürüyüşü tek başına açıklamaz. Kaygan zemin, beklenmeyen temas veya taşınan yük, planın değiştirilmesini gerektirebilir.
Örneğin robot öne uzanıp bir kutuyu aldığında, kutunun ağırlığı ve konumu bütün sistemin kütle dağılımını değiştirir. Kol hareketi ile denge kontrolü birbirinden bağımsız değildir. Robotun yalnızca elini kutuya ulaştırması yeterli olmaz; kutuyu kaldırırken ve taşırken de gövdesini yönetmesi gerekir. Bu, robotun çalışma döngüsünün bütün gövdeye yayılmasıdır.
İnsan eli gibi bir el ne kazandırır?
Birden fazla parmak, farklı şekillerdeki nesnelere uyumlu kavrama sağlayabilir. Ancak nesneyi görmek, ona dokunmak ve güvenilir biçimde tutmak farklı görevlerdir. İnce bir kabloyu kavramakla ağır bir kutuyu kaldırmak aynı gereksinimleri taşımaz. Parmak konumu, temas kuvveti ve kayma bilgisi işe göre önem kazanır. Her uygulama için çok parmaklı el gerekmez; uygun bir tutucu daha sade bir çözüm olabilir.
Yapay zekâ ile insan biçimli gövde aynı şey mi?
Programlama ve kontrol yazılımı hareketleri yönetir. Yapay zekâ görüntü yorumlama, konuşma veya görev planlama gibi işlevlere eklenebilir; makine öğrenmesi bazı hareket becerilerinin geliştirilmesinde kullanılabilir. Konuşabilmek, el becerisi ve dengeli yürümek ayrı yeteneklerdir. Bir robot bazı görevleri özerk yaparken başka görevlerde operatör yardımı alabilir. Dil modelinin verdiği bir komutun fiziksel harekete dönüşmesi için uygun planlama ve kontrol katmanları gerekir.
İnsan benzeri görünüm veya duygusal bir konuşma, robotun bilinçli olduğunu ya da duyguları yaşadığını göstermez. Dışarıdan görülen davranışla içsel deneyim aynı şey değildir. Bu ayrım, robotikte etik konuları ve kullanıcıların sisteme hangi ölçüde güveneceğini değerlendirirken önemlidir.
Nerelerde kullanılabilir?
İnsan erişimine göre düzenlenmiş çalışma alanlarında parça taşıma, iki elle işlem yapma veya ekipman kullanma gibi görevler araştırılır ve uygulanır. NASA’nın Valkyrie ve Robonaut projeleri, uzay robotikleri ve insanlara yönelik ekipmanlarla çalışmanın somut örnekleridir. Benzer görevler endüstriyel robot uygulamalarında ve bazı günlük yaşam uygulamalarında da gündeme gelir. Olası bir kullanım alanı, her modelin o işi yapabildiğinin kanıtı değildir. Sağlık alanında kullanılacak bir sistem ayrıca tıbbi uygulamanın gereksinimlerini karşılamalıdır.
Neden her robot insan biçimli yapılmıyor?
İnsan gövdesi, insanlar için tasarlanmış çevrede işe yarayan bir başlangıçtır. Buna karşılık çok sayıda eklem, denge gereksinimi, enerji tüketimi ve bakım ihtiyacı tasarımı zorlaştırabilir. Robotun biçimi, yapacağı işe göre anlam kazanır. Sabit bir işlem için kol, uygun bir zeminde taşıma için tekerlekli taban tercih edilebilir. İnsan biçimli sistem de görev ve ortam koşulları gerektirdiğinde değerlidir.
| Yapı | Öne çıkan kullanım | Dikkat edilmesi gereken |
|---|---|---|
| İnsan biçimli robot | İnsanlar için düzenlenmiş farklı noktalara erişme ve iki elle işlem yapma. | Kavrama, gövde hareketi ve varsa yürüme birlikte kontrol edilmelidir. |
| Sabit robot kolu | Belirlenmiş bir çalışma alanında tekrarlı işlem. | Yer değiştirmesi için ek mekanizma veya mobil taban gerekir. |
| Tekerlekli mobil manipülatör | Uygun zeminde yer değiştirme ve koluyla işlem yapma. | Basamak, zemin ve geçiş koşulları tasarımına göre sınırlayıcıdır. |
Bir gösteri videosunu nasıl değerlendirmeli?
Başarılı bir hareket gösterisi, o becerinin gösterilen koşullarda yapılabildiğini ortaya koyar. Kesintisiz üretim performansını anlamak için daha fazla veri gerekir. Görevin kaç kez tekrarlandığı, operatör müdahalesi, çevre koşulları, yük, çalışma süresi ve hata sonrası toparlanma incelenmelidir. Bunlar robot teknolojisinin sınırlarını anlamaya yardımcı olur. İnsan yakınında çalışması ayrıca uygulamaya uygun güvenlik önlemleri gerektirir.