
Robotikte hangi güvenlik konuları dikkate alınmalıdır?
Değerli meslektaşlarımız merhaba,
Robot güvenliği, robot kolunun hareketinden daha geniş bir konudur. Tutucu, taşınan parça, konveyör, enerji kaynakları ve çalışanların yaptığı işler birlikte değerlendirilmelidir. Robotik sistemlerin güvenli kullanımı için temel yaklaşım, tehlikeleri belirlemek, riskleri azaltmak ve koruyucu önlemlerin çalıştığını doğrulamaktır. Robotun o anda hareket etmiyor olması, çalışma alanına girmenin güvenli olduğunu göstermez.
Risk değerlendirmesi bütün uygulamayı kapsamalı
Robotun ana bileşenleri ve çalışma mantığı bilinmeden yalnızca robotun büyüklüğüne bakarak güvenlik kararı verilemez. Normal üretim, öğretme, ayar, temizlik, arıza giderme ve bakım ayrı ayrı ele alınmalıdır. Tutucunun açılması, parçanın düşmesi veya başka bir makinenin çalışmaya devam etmesi de risk oluşturabilir. Öncelik, tehlikeyi tasarımda ortadan kaldırmak veya azaltmaktır; kalan riskler için koruyucu donanımlar ve uygun çalışma yöntemleri belirlenir. Değerlendirmenin konusu, robotun yaptığı iş ve çevresindeki bütün etkileşimlerdir.
Çarpma, sıkışma ve taşınan parçanın tehlikeleri
Endüstriyel robot uygulamalarında çarpma, ezilme, sıkışma ve parça fırlaması gibi tehlikeler bulunabilir. Robot ile sabit bir yüzey arasında kalan boşluk, bir kişinin kaçamayacağı sıkışma noktası oluşturabilir. Tutucudaki keskin bir parça da robot düşük hızda çalışırken tehlikeli olabilir. Hız, yük, erişim mesafesi ve durma performansı birlikte değerlendirilmelidir.
Koruyucular ve algılayıcılar doğru işlev için seçilmeli
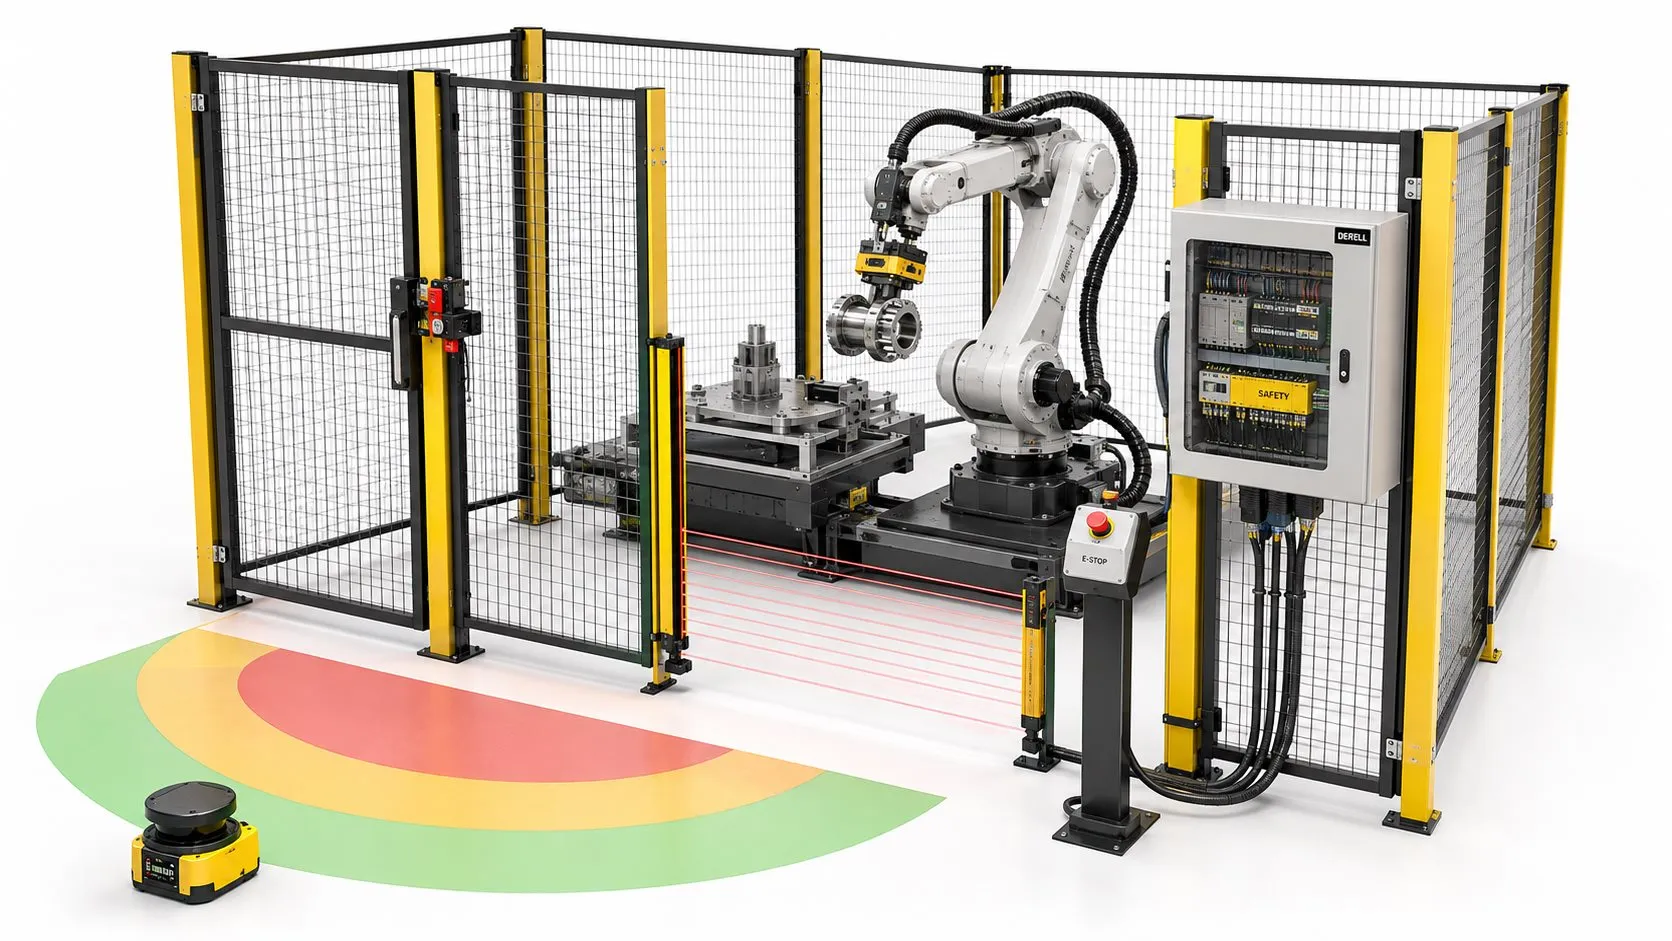
Sabit koruyucular, kilitlemeli kapılar, ışık perdeleri veya güvenlik lazer tarayıcıları, uygulamanın risklerine göre seçilir. Yalnızca zemine çizgi çekmek, tehlikeli harekete erişimi engellemez. Sensörler ve aktüatörler incelenirken, sıradan bir algılama sensörü ile güvenlik işlevi için uygun donanımın farklı amaçlara sahip olduğu anlaşılmalıdır.
Koruyucu donanımın konumu, sistemin toplam tepki süresini ve robotun durana kadar aldığı yolu dikkate almalıdır. Bir kişinin algılanması ile tehlikeli hareketin durması aynı anda gerçekleşmeyebilir. Hücreye tamamen girilebiliyorsa, içeride kalan kişinin yeniden çalıştırma sırasında korunması da çözülmelidir. Koruyucuların devre dışı bırakılması, güvenli erişim yönteminin yerine geçmez.
Normal durdurma, koruyucu durdurma ve acil durdurma
Normal durdurma, üretim akışını durdurmak için kullanılır. Bir programdaki “stop” komutu, tek başına bakım için güvenli erişim veya enerji izolasyonu sağlamaz.
Koruyucu durdurma, örneğin güvenlik donanımının bir kişiyi algılaması üzerine tehlikeli hareketin uygun güvenlik işleviyle durdurulmasıdır. Yeniden başlatmanın koşulları, kişinin içeride kalma ihtimali ve uygulamanın risk değerlendirmesi üzerinden belirlenir.
Acil durdurma, acil bir durumda tehlikeyi azaltmaya yönelik tamamlayıcı bir önlemdir. Koruyucuların veya bakım için enerji izolasyonunun yerine geçmez. Kumanda yerleri erişilebilir olmalı; robotla birlikte hangi bağlı ekipmanın duracağı açıkça tanımlanmalıdır. Acil durdurmanın resetlenmesi, robotu kendiliğinden yeniden başlatmamalıdır. Yeniden çalıştırmadan önce durdurmanın nedeni ve hücrenin durumu kontrol edilmelidir.
Elektrik ve depolanmış enerji: Durdurmak, izole etmek değildir
Elektrik çarpması riskine karşı uygun yalıtım, koruyucu topraklama ve elektriksel koruma düzeni gerekir. Bakım sırasında yalnızca kontrol ekranını kapatmak veya acil durdurmaya basmak yeterli değildir. Elektrik, basınçlı hava, hidrolik basınç ve yerçekimi etkisindeki yükler gibi bütün tehlikeli enerji kaynakları düşünülmelidir.
Enerji izolasyonu ve kilitleme/etiketleme, iş için belirlenmiş prosedüre göre yetkin kişilerce uygulanır. Depolanmış enerji güvenli biçimde yönetilmeli, düşebilecek parçalar güvenceye alınmalı ve çalışmaya başlamadan önce güvenli durum doğrulanmalıdır. Enerjiyi kesmek de bir yükün düşmesine yol açabiliyorsa, bu tehlike önceden kontrol altına alınmalıdır.
Güvenlik işlevi yalnızca yazılımdaki bir koşul değildir
Güvenlikle ilgili kumanda sistemi, algılayıcıdan hareketi durduran son elemana kadar bir bütün olarak değerlendirilir. EN ISO 13849 ve IEC 61508 sayfaları, kumanda güvenliği ve fonksiyonel güvenlik kavramlarını anlamaya yardımcı olur. Gerekli güvenilirlik seviyesi uygulamaya göre belirlenir; tek bir cihazın güvenlik özelliği, bütün hücrenin aynı performansı sağladığını kanıtlamaz.
Robot programlamasında çalışma modu, hareket sınırları ve arıza tepkileri açık olmalıdır. Yapay zekâ veya makine öğrenmesi kullanan bir algılama sistemi bulunması, güvenlik işlevlerinin doğrulanması ihtiyacını ortadan kaldırmaz. Güvenlik ayarları korunmalı; değişikliklerin etkisi incelenmeli ve ilgili işlevler yeniden doğrulanmalıdır.
Cobot kullanmak bütün uygulamayı güvenli yapar mı?
Farklı robot türleri arasında insanlarla ortak çalışma için özellikler sunan robotlar da bulunur. Ancak “cobot” adı bir güvenlik garantisi değildir. Robotun tutucusu, taşıdığı parça, çevresindeki engeller ve yapılacak görev birlikte değerlendirilir. Güç ve kuvvet sınırlaması veya hız ve mesafe izleme gibi yaklaşımlar, uygun tasarım ve doğrulamayla kullanılır. İş birliğine uygun robot, her işin koruyucusuz yapılabileceği anlamına gelmez.
Öğretme, bakım, eğitim ve siber güvenlik
Öğretme ve arıza giderme sırasında çalışma alanına erişim gerekebilir. Bu işler, yetkili kişiler ve görev için hazırlanmış güvenli yöntemlerle yürütülmelidir. Uygun çalışma modu, gerekli hız sınırlaması ve etkinleştirme cihazı gibi önlemler üretici talimatları ve risk değerlendirmesiyle belirlenir. Düşük hız tek başına yeterli koruma değildir.
Düzenli bakım; bağlantıları, kabloları, tutucuları, koruyucuları ve güvenlik işlevlerini kapsamalıdır. Kontroller ve değişiklikler kayıt altına alınmalı, güvenlik arızaları giderilmeden sistem kullanıma verilmemelidir. Robotların çalışma hayatına etkisi değerlendirilirken operatör eğitimi, bakım yetkinliği ve çalışanların tehlikeleri bildirebilmesi de dikkate alınmalıdır.
Bağlantılı sistemlerde endüstriyel siber güvenlik önemlidir. Yetkisiz program değişiklikleri, uzaktan erişim ve ağ üzerinden gelen komutlar fiziksel sonuçlar doğurabilir. Erişim yetkileri, yazılım güncellemeleri ve ağ bağlantıları kontrollü biçimde yönetilmelidir.
Gürültü, işlem tehlikeleri ve standartların kapsamı
Gürültü, titreşim, sıcak yüzeyler, kaynak dumanı veya kesme işleminin tehlikeleri ayrıca değerlendirilmelidir. Gerekli mühendislik önlemleri ve kişisel koruyucu donanım, yapılan işe göre seçilir. Endüstriyel robotlara yönelik ISO 10218-1:2025 ile robot uygulamaları ve hücrelerine yönelik ISO 10218-2:2025 önemli başvuru kaynaklarıdır.
Bu kapsam, tıbbi robotlar veya otonom araçlar için kendiliğinden yeterli kabul edilmemelidir. Her uygulamanın kendi gereksinimleri vardır. Robot teknolojisinin sınırlarını bilmek ve üretici talimatlarını incelemek, doğru güvenlik yaklaşımının parçasıdır.